
遥控器校准
文章显示如何使用任务规划器进行无线电控制校准
概览
RC发射机允许飞行员设定飞行模式,控制飞行器的移动和方向,并同时开启/关闭辅助功能(即升降起落架等).
RC校准涉及捕捉每个RC输入通道的最小值,最大值和"trim"值,以便ArduPilot能够正确解释输入.
检查传送器的设置
确保电池断开(这一点很重要,因为有可能在RC校准过程中意外武装机体)
确保RC接收器与自动驾驶连接
打开你的 RC 发报机,如果它有“ trim tabs ” 保证它们位于中间
使用 USB 电缆连接自动驾驶到 PC
在任务规划师上按下"莽撞"按钮 打开任务规划师的(原始内容存档于2018-09-21) (中文(简体) ). Inital SETUP → 强制硬件 → 无线电校准屏幕
一些绿色条应该显示ArduPilot正在接受传送器/接收器的输入。 如果没有栏,请检查接收器的LED:
- 任何灯光都不得显示其与自动驾驶器的电线不正确。 寻找可能已被倒置的连接符
- 红色或闪光LED可能表明,您的RC发射机/接收机需要绑定。 看看你的RC设备的手册

检查发射机中的信道映射(即检查哪些卷宗渠道由发射机的棍棒、开关和拐杆控制),移动棍棒、拐杆和开关,并观察哪些(如果有的话)绿色栏杆在移动。 如果这是第一次与ArduPilot一起使用发射机,则发射机的信道映射很可能需要更改,通常使用内置配置菜单在发射机本身上进行
- 确定您的发射机是模式1还是模式2(见下文)
- 滚棒应该控制1频道
- 夹棍应该控制2频道
- 喉咙棒应该控制3频道
- 黄棍应该控制4频道
- 应当设置3或6个位置开关(用于控制飞行模式),以控制5频道(默认,如果使用科普特)或8频道(默认,如果使用Rover或Plane). 此频道可通过设置FLTMODE CH ** 参数在 Plane 或 Copter 中,或 ** MODE CH在罗弗。
- 在科普特上,一个调制键应该的一份控制频道6
- 在科普特和罗弗上,任何剩余的两三个位置开关都可以通过将辅助功能映继续对7至12频道进行映射来进行控制.
请注意,对于所确认的Plane和Rover的马达控制,节流阀范围通常分为两个部分: - 反节流阀控制器:从
RC50 缩写(一般为1500us)至RCx 在这一方面,其中x通常为正常RC节流输入坛的"3". 这与来自SERVOx TRIM (中文(简体) ).改为SERVOx MIN (中文(简体) ).,其中“x”是控制电动机的输出,并假定SERVOX 永远未设置 。 - 8. 前排油门控制器:RC50 缩写(一般为1500us)至RCx MAX (中文(简体) ).,其中x通常为正常RC节流输入坛的"3". 这与来自SERVOx TRIM (中文(简体) ).改为SERVOx 地图,其中“x”是控制电动机的输出,并假定SERVOX 永远选项没有设置。 使用弹簧棒可能最方便,因为它自然返回中立(停止)位置RC50 缩写.说明:
对于Plane来说,可以使用AUX RC开关,利用全节流阀棒范围在非节流阀棒上提供易逆推力控制. 另外,许多人在他们的RC发射机中设置了切换控制组合,以映如同节流阀低杆位置来输出.
RC50 缩写根据TX开关位置 我可以向前或向前操作 。移动发射机的滚子,投球,节流阀,和yaw棒,确保绿条向正确的方向移动:
- 对于滚转,油门和yaw通道,绿色聆讯栏应该与发射机的物理棒方向相同.
- 对于投球,绿色酒吧应该移动在相对这不是许多发射机的默认值.
- 如果其中一个绿条向不正确方向移动,则将传送器本身的通道反转,使记录和输出等保持一致. 您可以通过检查“ 已更正” 复选框( 如果显示) 来反转ArduPilot 中的频道, 或者直接更改
RCx 曾经参数(其中"x"为从1到4的输入通道).
校准
开放式任务规划员(原始内容存档于2018-09-21) (中文(简体) ). Inital SETUP → 强制硬件 → 无线电校准屏幕
点击右下方的绿色“ Calibrate Radio” 按钮
按“OK”键,当检查无线电控制设备打开时,电池没有连接,螺旋桨没有固定
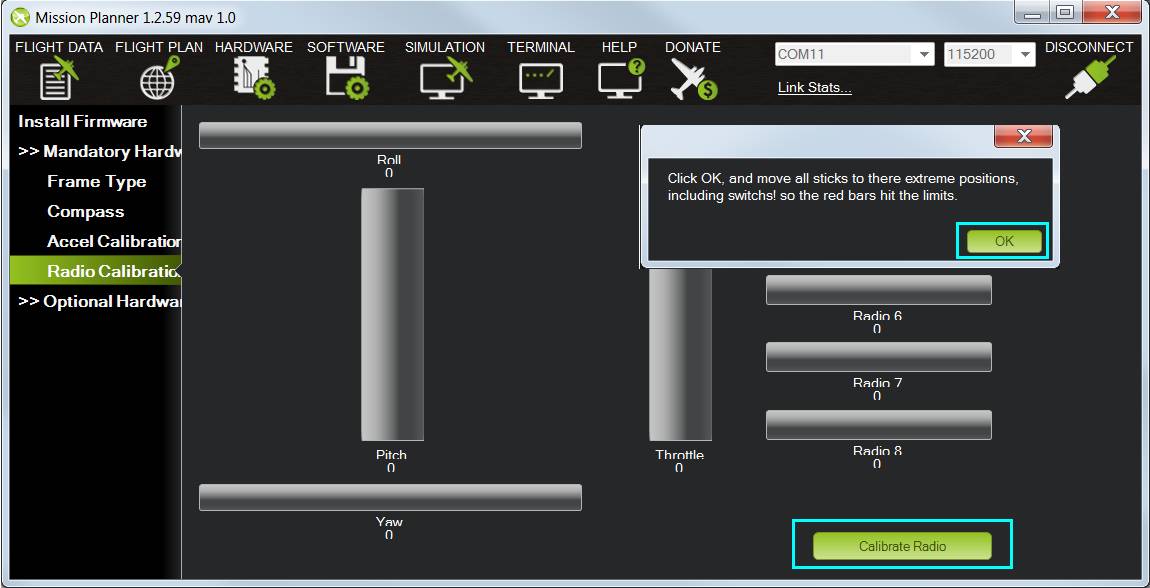
把发射机的控制棒,把手和开关移到极限. 红线将出现在校准栏上,以显示迄今为止看到的最小值和最大值
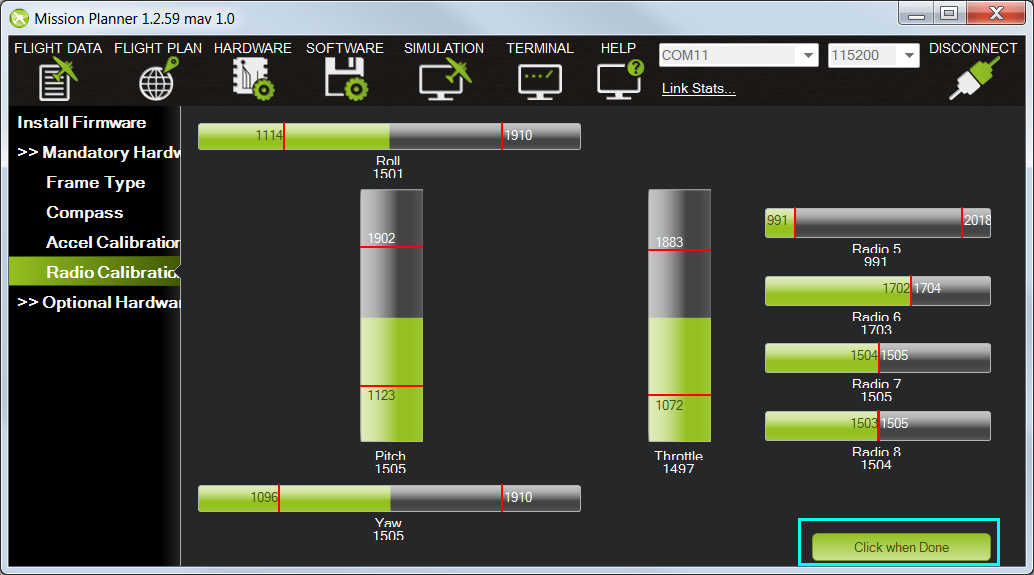
选择完成时单击


[站点维基="飞机,直升机,飞机"] - 一个窗口将会俏皮的出现,“确保你们所有的棍子都以中心为中心,节流阀降下并点击可以继续。” 将油门移到零,按"通过其". [/现场] [站点维基="rover"]. - 一个窗口会随即出现,“确保你们所有的棍子都以中心为中心,节流阀向下并点击可以继续。”从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从的可持续从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从并按"OK"键。 [/现场]
任务规划师将展示校准数据概要. 正常值为最低值1100左右,最高值1900左右.
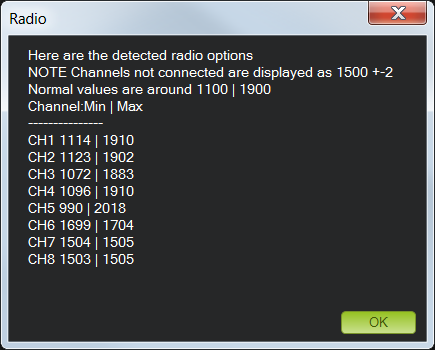
如果你的节流阀测试时注意到电动机向单一方向对你来说, 请检查所有参数列表
RC50 缩写对于节流阀通道,设定为运动控制器的中性值(通常约为1500我们). 在校准时在国内检测和自动设置 不知道该程序是否中间在最后的校准步骤而不是正常的节流阀低级立场。

模式1和模式2 传送器
有两个主要的发射机配置:
- 模式 1:左棍控球,右棍会 控制油门和滚。
- 模式 2:左棒控制节流阀和 ya;右棒会 控制投球和滚动。

有两种备选配置:
- 模式 3:左棒控球和滚,右棒会 控制油门和电线
- 模式4:左棒控制节流阀和滚;右棒会 控制投球和叫声。
模式3与模式2相反,模式4与模式1相反,给出完整的右手/左手的用户选项.
[站点维基="rover"]. 漫游者可能更喜欢控制油门和从同一棒子上滚动。
频道绘图
[网站维使它们能够="copter"谐音].
科普特默认通道映射为:
- 频道1: 滚动
- 频道 2键
- 频道3: 喉咙
- 频道4翻译:Yaw
- 第5频道: 飞行模式
- 频道6: (可选)飞行调制或相机挂载(放大到发射机调制knob)
- 频道7至12: (可选)辅助函数开关
[/现场]
[站点维基="飞机"].
平面默认通道映射为:
- 频道1: 滚动
- 频道 2键
- 频道3: 喉咙
- 频道4翻译:Yaw
- 频道8(默认):飞行模式. 模式选择可以使用 **FLTMODE CH ** 参数映射到任何RC通道
未使用的通道可以被映射来控制额外的外围. [/现场]
[站点维基="rover"].
Rover 默认通道映射为:
- 频道1: 引导
- 频道3: 喉咙
- 频道8(默认):飞行模式. 模式选择可以使用 ** MODE CH ** 参数映射到任何 RC 通道
- 频道7至12: (可选)辅助函数开关
Spring Centered Throttle Stick对自由移动
罗弗的节流阀通道被假定为正常的以中心,由前方指挥前进,而后方,反向移动. 大部分RC汽车和船只系统 都有这个春天的节流阀安排 然而,大多数RC系统都有自由移动的节流阀棒. 使用这一安排是一项挑战,要保持棍子精确地以零运动为中心。
如果发射机能够编程由切换器控制的多节流管曲线,那么就很容易有一个切换位置(用于FORWARD)有一个从1500uS(50%,或通道中程)起于低棒的节流管曲线,线性提升到最大输出(+100%或~2000us),另一个位置(用于REVERSE)再次从中程开始于低棒,但线性降低脉冲宽到通道最小值(-100%或~1000us),代表全反向节流管. 棍子的零运动姿势在两种情况下都完全下降,使得它更容易使用.
[/现场]
进一步阅读
- 使用**RCMAP输入通道映射**
- 飞行模式开关设置可指定每个开关位置启用的机体模式,可在**RC传输鬣狗飞行模式配置**页面中找到.
[站点维基="rover"]. - 旋转方向和反向行为设置在**Steeting输入类型和反向行为**页上介绍 [/现场]
[复制wiki 目的地='copter, plane, rover, planner, blimp'] (英语).
译自 ArduPilot Copter「Radio Control Calibration」· 查看原文 · CC BY-SA 3.0
没有要显示的评论
没有要显示的评论