
飞控接线
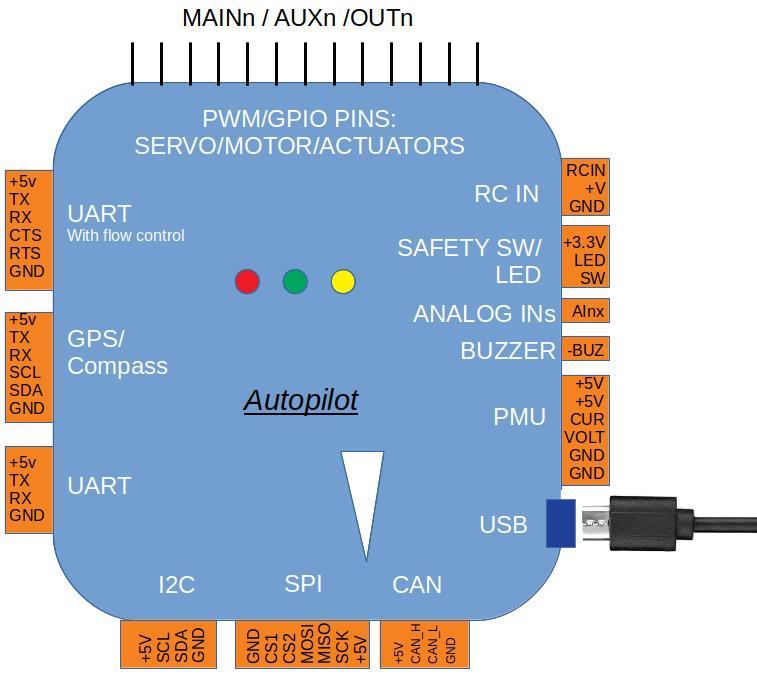
这一主题涉及基本/强制性外围线与自动驾驶的接线/连接。 关于每个自动驾驶端口/连接器的详细解释,见通用飞行控制器
全球定位系统/计算机辅助系统
GPS通常在飞机、巡逻车和越野车中是强制性的,除非其他某些位置确定**. 潜艇不使用全球定位系统。 Copter、Rover、Sub和QuadPlane等类型的Plane通常也需要指南针(见** common-companyless)。不过,建议采用指南针替代品,而不是常规计划。
说明:
一些Copter和Rover模式可以在没有GPS和Compass的情况下运行(参见其飞行模式的机体文件).
系统中可使用多种全球定位系统和/或合成系统,见常数gps- 混合, 常见的组合,以及普通- ek3- 外率更多信息
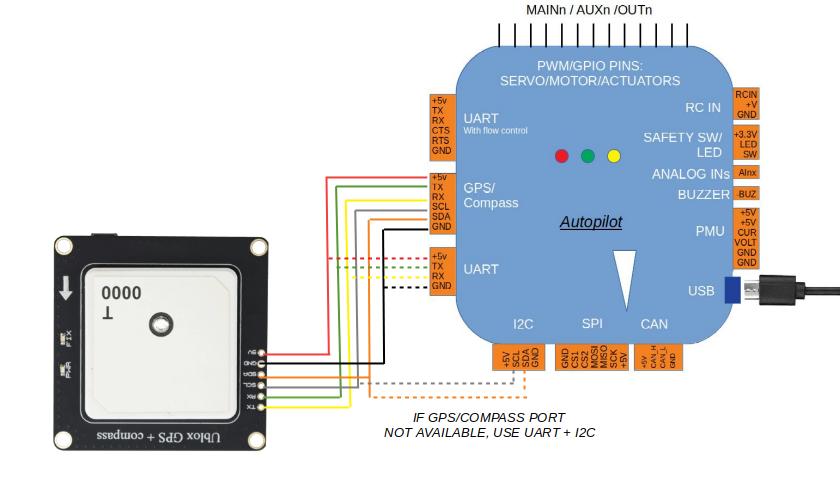
说明:
TX和RX从自动驾驶器交换到GPS模块.
说明:
通常GPS默认会附在ArduPilot的逻辑序列端口3上. 然而,自动驾驶上的ArduPilot的系列Port 3上哪些物理的UART被分配到自动驾驶上的Serial Port 3,在自动驾驶**文件**中记录.
说明:
重要的是,GPS应连接到第一个拥有SERIALx端口的SERIALx端口。缩略语 PROTOCOL参数设置为“ 5”( GPS) , 因为如果在配置为 GPS 协议的第一个端口上找不到的话, 在启动时将停止搜索 GPS 婶婶。
作为线条示例,主题**3DR UBlox GPS + Compass Module ** 显示如何连接到一个Pixhawk自动驾驶器,并包含额外的配置据以加载的信息在其任务范围内.
驻地协调员的投入
说明:
分公司目前不使用驻地协调员控制,但正在制定中。
无线电控制接收器通常用于飞行员控制. 虽然可以使用遥测技术通过地面站进行独家试点控制,但建议不予采纳。 (然而,通过地面站软件可以使用滑翔杆控制机体. 见**Joysticks**。
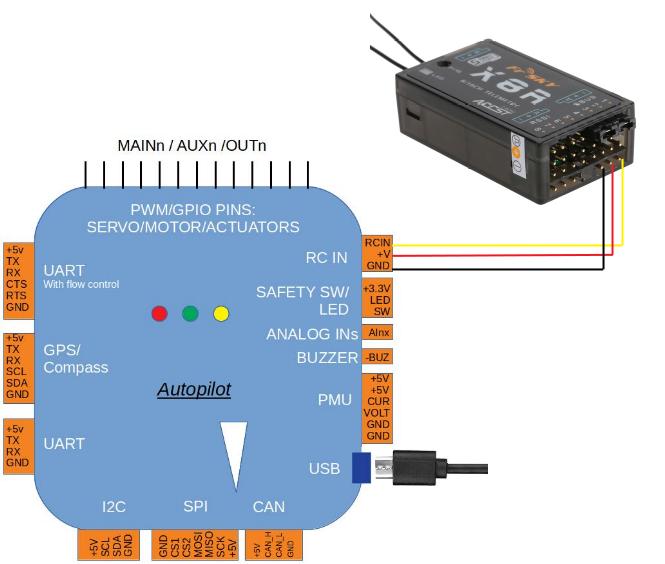
ArduPilot 自动检测以下RC接收程序协议:
- 你想看看吗?
- SBus 接收器
- FPort 接收器( 参见普通-F端口接收器 )
- 交火(CRSF)和ELRS接收器(见共通点弧,需要全UART连接. )
- Spektrum DSM和DSM2接收器
- Spektrum DSM-X卫星接收器
- IBUS 接收器
- MULTIPLEX SRXL版本1和版本2接收器.
传统单线每通道接收器的PPM编码器 可用于将接收器输出转换为 PPM。
提示:
至ArduPilot 4.0版本的固件,任何自动驾驶的UART都可以作为RC接收器的输入,而不是指定的RCin或S 目录的输入针,设置该端口的缩略语 PROTOCOL到23号 然而,一些串行协议要求倒置(SBUS,FPort),UART必须能够使用.语录( O)要反转 RX 输入的参数, 否则需要外部反转器 。 这也允许将第二个RC接收器附在自动驾驶器上进行冗余. 如果第一个接收器(在启动后第一个检测到有效)失败,那么第二个将使用. 请注意,任何RC输入范围及修饰的校准,在开始使用时,将用于第二个区域。 两台接收器都设置为不发送脉冲的故障 快走RC 选项bit 10 也必须设置。
提示:
关于兼容的接收器及其连接方式的信息可见于共用弧形系统。另见普通- 多分子- rx使用多个驻地协调员接收器

FRSKY 塔拉尼斯传输器
汽车/Servo连接
汽车ESC和/或PWM 是否会附在自动驾驶充分落实的PWM输出上.
它们被贴上MAIN/AUX输出的标签,或者被贴上OUPU蜕变的标签. 这些输出为发动机ESC或飞行表面的伺服器提供PWM或Dshot信号. 它们有时也可以作为通用的I/O披针用于控制继电器,降落伞,抓手等.
带有MAIN/AUX输出标签的控制器通常表示正在使用化管方案联合处理器。对发展而言,这些产出 现在是作为发动机/服务器输出的,如果主自动驾驶失败,则为落实RC提供多余的控制供其使用。 Main 输出来自此共处理器,而A蚂蚁X指定输出则直接从自动驾驶器控制. 大多数棋盘级自动驾驶器不使用IOMCU,输出时只标注OUPUTx或Mx.
这种区分很重要,因为AUX输出 请使用AUX输出(和AUPUT来自没有ICPU的自动驾驶)以及PWM或Dshot。 虽然主要产出只能用于PWM.
说明:
一些不使用IOMCU标记其输出为MaIN的自动驾驶器,因此实际上具有GPIOs和/或DshotESC控制输出的能力. CUAV V5 Nano和Holybro Pixhawk 4 Mini都是例子.
除了个别输出信号之外,这些输出往往在供应或分配伺服器功率和地面的3个披针连接条上提供。 这种功率通常由外部提供,例如由ESC或BEC提供,虽然有些自动驾驶员从内部监管者那里提供这种功率.
Rover 的连接示例

仅使用马达的ĩ主 在这种情况下,只有ESC信号ĩ影线被连接.

[站点维基="copter"]. 关于科普特,另见**连锁ESC和汽车**。
总而言之对实现从PDB连接到PDB的每条信号线来说, 主输出信号(S) 针按运动编号:
- 产出1 = 汽车1 - - 产出5 = 汽车5
- 产出2 = 汽车2 - - 产出6 = 汽车6
- 产出3 = 汽车3 - - 产出7 = 汽车7
- 产出4 = 汽车4 - - 产出8 = 汽车8
[/现场]
[站点维基="飞机"]. 对于飞机将控制通道线与主输出信号连接起来 针 :
- 产出1=Aileron
- 产出2=电梯
- 产出3=喉咙
- 产出4=舵手
[/现场]
[站点维基="rover"]. 对于 Rovers 将油门和导线连接到主输出 信号针。 默认设置为:
- 产出3=喉咙
- 产出1=指导
滑动-滑动输出函数参数用于配置具有有固定轮子 你很像油箱轨轨的机体(即不使用伺服器来引导轮子,而是使用左右轮之间的差速). 用于每边电动机的输出的 SERVOx F功能设定使用左旋转和右转输出函数。 见漫游汽车功能**
[/现场]
[站点维基="sub"].
** 正在编写次级连接指南。[/现场]
连接蜂鸣器和安全开关
蜂鸣器和安全开关按钮是可选的,但对某些配置有用. 并非所有的自动驾驶都提供这些连接. 如所示,一个BUZZER和SWITCH可连接到各自的港口。
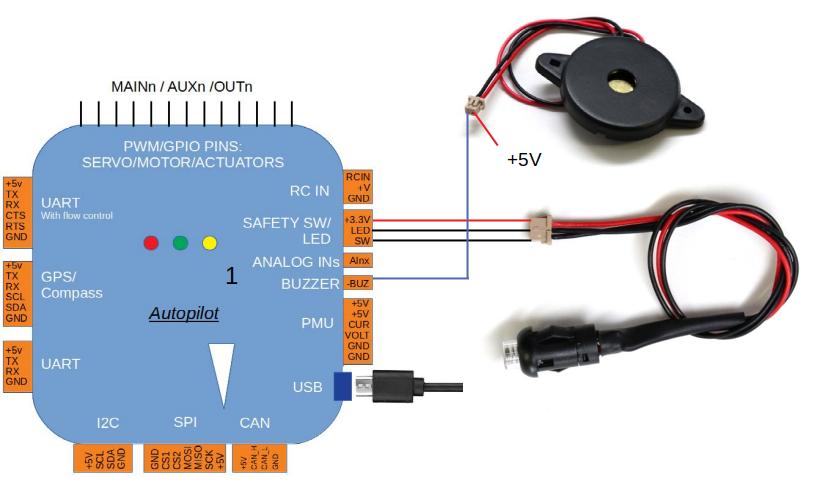
警告:
呼叫机离飞机至少5厘米 控制器或噪声可能会使加速计不适.
连接其他外围
取决于您的硬件 可能还有其它的外围 包括传感器、摄像头、钳子等。 这些可以找到 ** 备选硬件**。
有关这些外围连接到自动驾驶的信息,请访问 这两页。
有关资料
- [网站维使它们能够="copter"谐音].
- 高级皮克斯霍克Quadcopter 线程图 < 高级皮克斯霍克- Quadcopter- 线程图 >
[/现场]
译自 ArduPilot Copter「Typical Autopilot Wiring Connections」· 查看原文 · CC BY-SA 3.0
没有要显示的评论
没有要显示的评论