
Land(降落)模式
特性 :
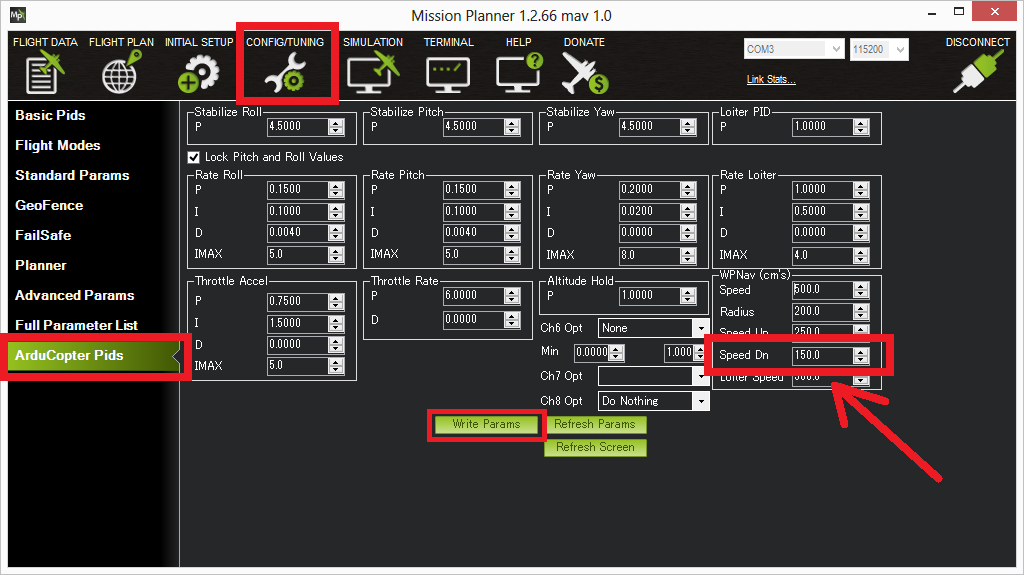
下降时间(原始内容存档于2017-09-21). Land SPD High MS,如果非零,(或**WP SPD DN**如果零)使用普通的海拔控制器.
驾驶员可以重新定位机体 使用投球 够了 和 yaw 棒,除非LAND REPOSITION ** 参数改为"0",在这种情况下位置和yaw输入均被忽略. 节流阀棒在默认情况下没有效果,尽管高节流阀通过**PILOT THR BHV启用后可以取消降落..
如果正在使用测距器,或恐怖主义=1 和地形数据可用,下降速度将切换到陆地 SPD MS时间陆地 ALT LOW M高度(默认为10m)在地面上,直到着陆发生. 遭拒绝的拒绝,即为被拒绝的拒绝。
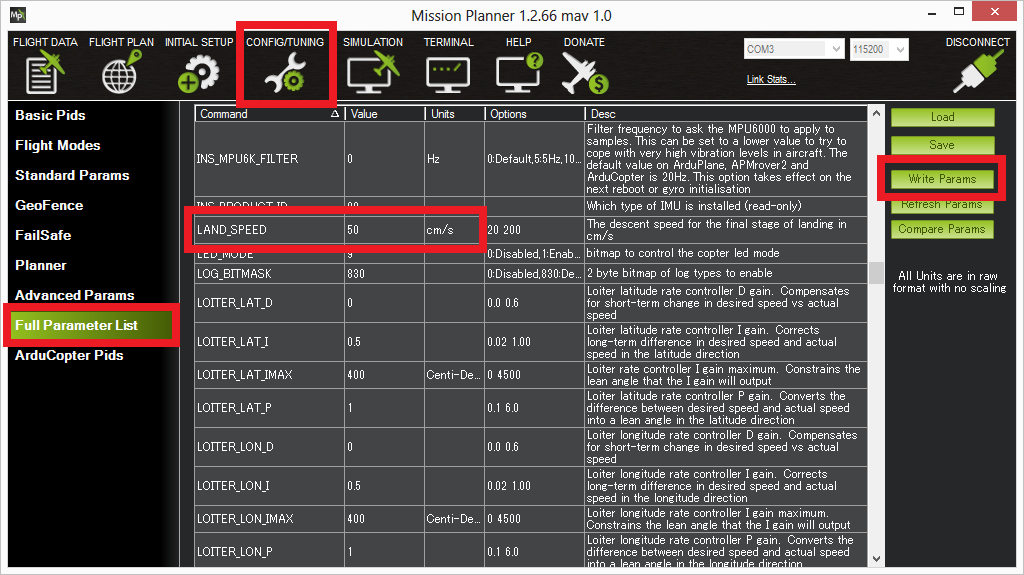
低于10米的汇合器应按陆地 SPD MS默认为50cm/s的参数。
到达地面后,直升机会自动关闭 如果驾驶员的节流阀至少是最低,则发动机和起重机解除。


说明:
科普特会发现它已经着陆 当所有以下的都是真的 大约一秒钟:
- 汽车由垂直位置控制器指挥到下限
- 喉咙是最小的
- 不要求大角度( 滚动/ pitch 目标 < 15°)
- 不存在大角度错误( 角度错误 < 30°)
- 机体不向下加速 > 1米/秒/秒(如果启用轮上重量特性,则 > 2米/秒/秒)
- 垂直速度在 1 m/s 0 以内(如果启用轮上重量特性,则在 2 m/s 以内)
- 如果有健康的测距仪,测距仪高度在2米以下
- 被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被拒绝的被的被拒绝的被的被拒绝的被的被的被的被的被的被被的被的被的被的被的被的被的被的被的被被的被的被被的被的被的被被的被的被被被的被的被的被的被的被被被被被被的被被被被被的被被的被被被的被的被被的被被的被有助于实现的被的被的被被被被的被被的被的被的被的被的被的被被的被的被的被的被的被被被的被被的被被的被被的被的被已经在的
国内海拔没有用作发动机关闭条件(但使用测距器时除外,见上文)。
这个陆地 ALT LOW M参数( 默认 10m) 只控制降速转换从(原始内容存档于2017-09-21). Land SPD High MS改为陆地 SPD MS它在着陆探测或解除武装方面没有作用。
说明:
传统的Heli使用Heli特定应享有集体逻辑,以取代“Heli”的逻辑。 "机动车在下限"和以上"Throttle是最低"条件. 内 手动集体模式,当集体状态或以下时满足条件H COL LAND MIN 结果或集体棍子低。 内 AUTOR đó,当集体低于土地最低价值时,它才得到满足。 内 高度控制着陆或下降,在 集体控制器处于下限 Alabamaming a de*. 其转子将按下列方式保持在或接近运行中的转子速度: 旋转器速度控制器模式, 直至停止运行和解除 发生。
说明:
使用 Whow Whites( Whow) 开关将提高自下电源电压, 并降低电源电源电源电源电源的电源电源电源电将之降低。 加速仪的的调查范围是允许着陆探测的。 这个 只要LGR WOW PIN没有被禁用,就可以启用特性。
- 如果画家出现弹跳或气球后退几次 在安顿下来和关闭道具之前 试着降低陆地 SPD MS参数一点。
- 如果机体有GPS锁 着陆控制器将试图 控制其水平位置,但飞行员可以调整目标 水平位置与Loiter模式相同,除非土地参数设置为 0。
- 如果飞行器没有GPS锁 水平控制将是 在稳定模式下,飞行员可以控制滚子和倾斜 角度,除非土地参数设置为 0。
- 土地也控制飞行员的叫声 在着陆时接受棍子。 这不仅适用于土地模式,而且适用于土地模式。 也发生在** RTL的最后阶段**和 在 ** Auto 模式中执行的 LAND 命令 。
警告:
在任何基于 Alt Hold的模式中,包括: Alt Hold, Loiter, 自动、 自动NAV Land 或 RTL 操作时会变得不稳定 接近地面或着陆(如果有任何自动着陆) 程序导致发动机弹出或未能正常关闭 着陆后,你可能拥有自动驾驶器的位置 其气压计(温度计)正受到以下因素造成的压力的影响: 涂料在地面上冲洗
- 这里很容易通过看你的阿尔蒂默特读 Andy, I. 木头,看它是否在接近地面时会尖刺或振荡。
- 如果有问题,请将自动驾驶器移出道具洗涤器 施加影响或用适当通风的封闭装置遮挡。
- 成功可以通过飞行测试和日志结果来核实.
译自 ArduPilot Copter「Land Mode」· 查看原文 · CC BY-SA 3.0
没有要显示的评论
没有要显示的评论