
电调校准
说明
该文件仅适用于科普特的设置,而不是罗弗或普莱特. 参考ESC校准机体设置指南
电子速度控制器负责旋转电动机 自动驾驶所要求的速度。 大多数ESC需要校准 他们知道飞行的最低和最大pwm值 控制器会发送。 本页面提供校准指令 ESCs (英语).
说明
请在进行 ESC 之前完成**射线校准** 校对.
关于ESC校准
ESC校准会因你使用的ESC品牌而不同,所以. 总是参考您使用的ESC品牌的文档 具体信息(如吨位)。 "一次全部"的校准工作 对大多数ESC来说,最好先尝试,如果是的话 尝试“ 人工ESC- by- ESC” 方法失败 。
- 参见普通刷子无刷子用于设置 ESC 协议(**MOT PWM TYPE **),按照您的ESC类型.
- 一些ESC如DJI OptoESC不需要也不支持校准,所以完全跳过这个页面.
- 如果你正在使用像DShot那样的数字式esc协议或者正在使用CAN ESCs,那么你也不需要校准它们,所以跳过这个页面. 不过,结尾处关于ESC设置的章节仍然适用。
- ESC的一些品牌不允许校准,除非调整收音机的节流阀端点,使最小节流阀在1000PWM左右,最大节流阀在2000左右,否则不会武装. 请注意,如果您更改了 TX 的终点, 您必须重做 ** Radio 校准 ** 。 或者,您可以手动将 **MOT PWM MIN ** 和 **MOT PWM MAX ** 设置到 2000 。
- 只有在完成**射电控制校准**和**连锁ESC和马达**部分的**自动驾驶系统装配指令**后这一观点才能开始。 下一步是:
警告
安全检查!
在校准 ESC 之前,请确保您的复印机没有对伊拉克的PROPS 自动驾驶员不会通过USB和 Lipo电池断了


全部同时校准
上 上 上 上 上 , 上 上 上 , 上 的基础 上 见 你有 Northeast 有利环境 我记得 79. 再一次 的规划
连接里波电池 自动驾驶的红色、蓝色和黄色LED 以周期性模式发光。 这意味着它已经准备好了 下次插入时进入ESC校准模式。碧海这项活动将持续进行。
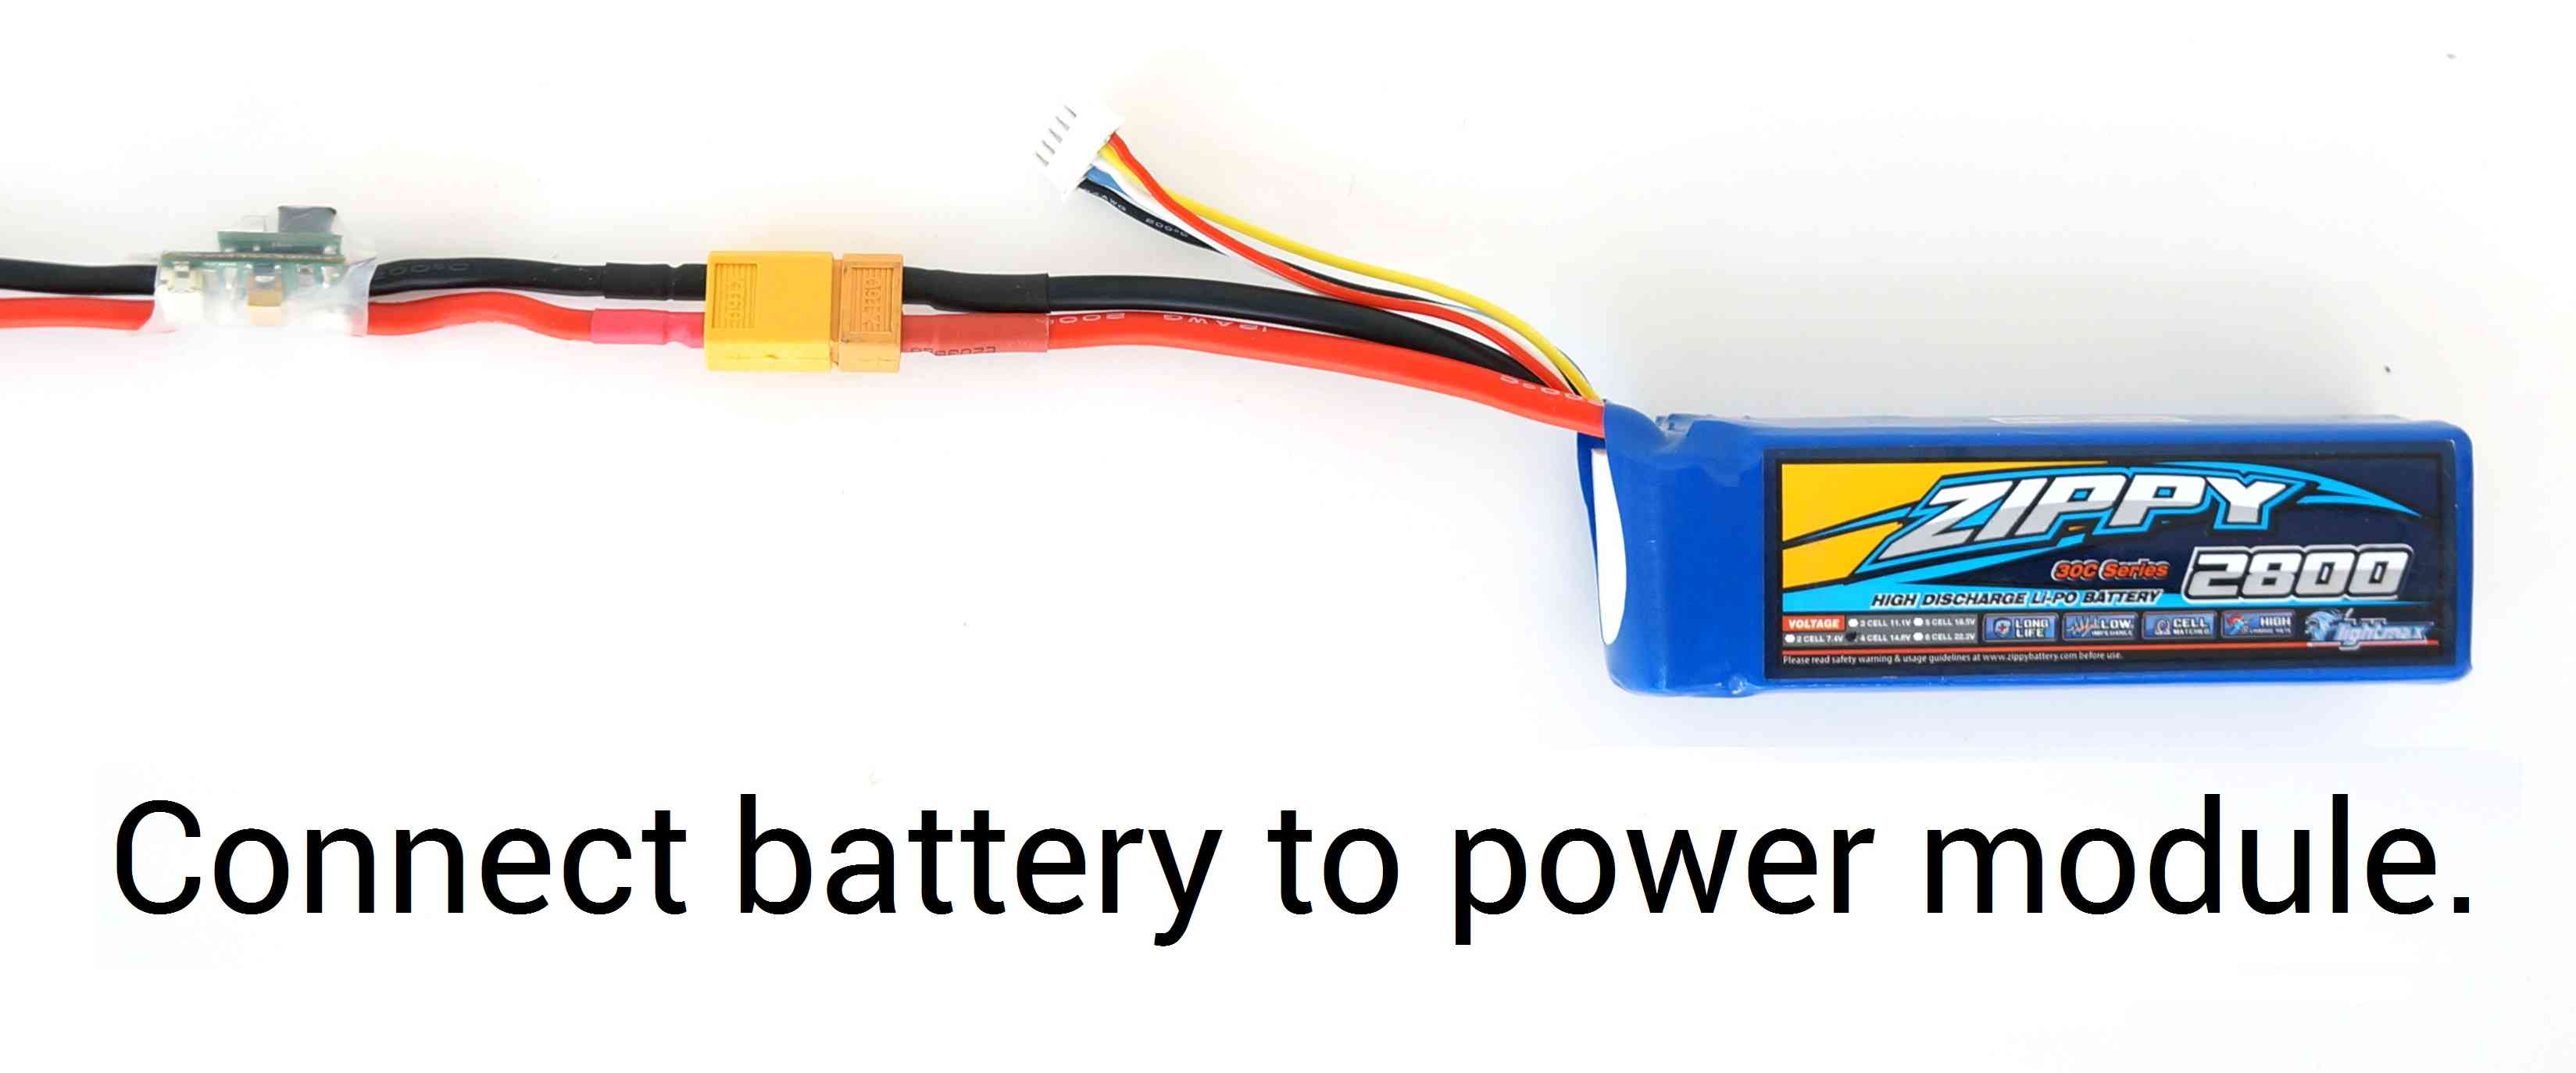
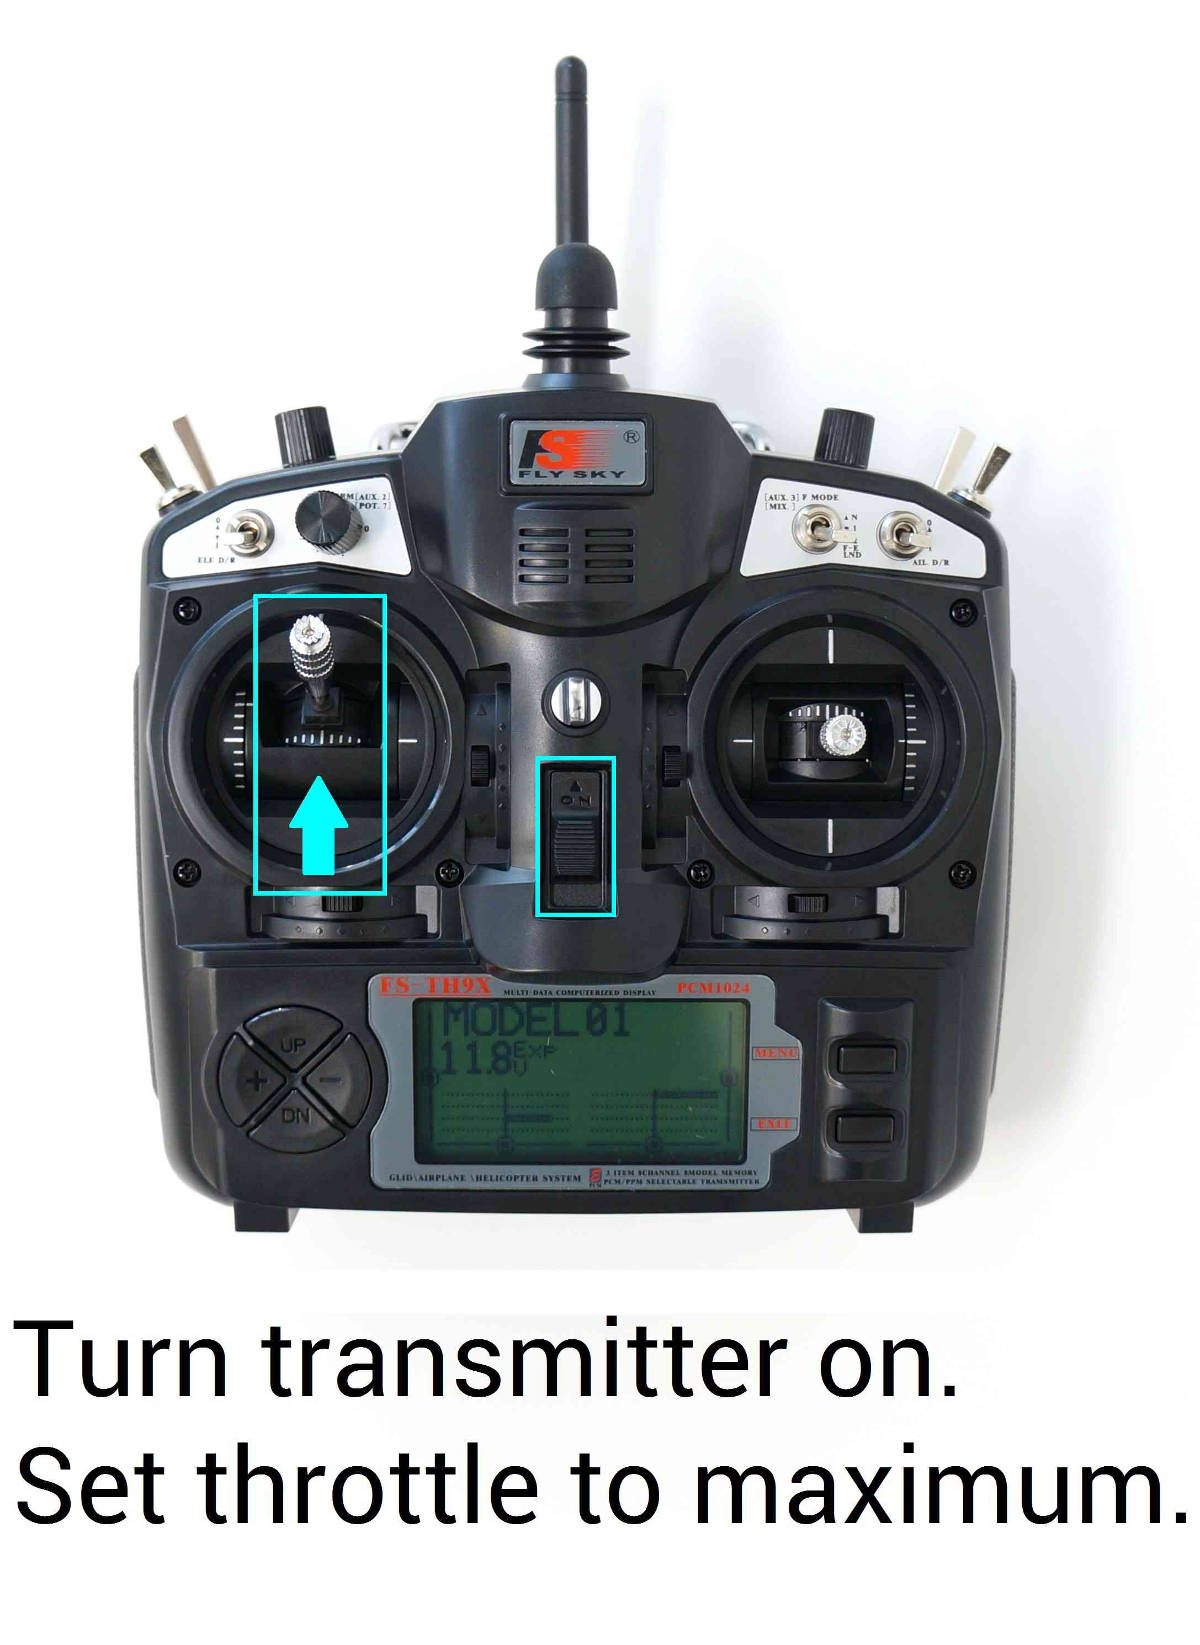
发射机 油管 , , , , , , , , . . . . . . . . . 重新连接电池
对于带有安全开关的自动驾驶,推到LED显示固红色为止.
自动驾驶器现在处于ESC校准模式.
等待您的 ESC 发布音乐音调, 常规数量 显示电池电池数的哔声( 即 3S 3, 4S 4) 然后再苟延残喘两声,以表示最大 被拒绝的被拒绝为被为为的被为的被为为的被为的被为为的被为的被为为的被为被被的被为的被为被被的被为的被为被的被为被的被为的被为被的被为被被的被被被被被的被为的被为的被为被被被的被被被的被为的被被被被被被被被被的被的被被的被被被的被被被被被被被的被的被被被被被的被被的被被被被的被被被被的被被被被被的被被被被被被的被的被被被被的被被被被被的被被被被被的被被被被被被被的被被的被的被被的被被被被被被的被被的被的被被被被被被被被被被被的的被被被被的被的被被的被的被被被被被被的被被的的被被的被 各位的芮的被被的被被的被的被被被
把发射机的油门拉到最低位置
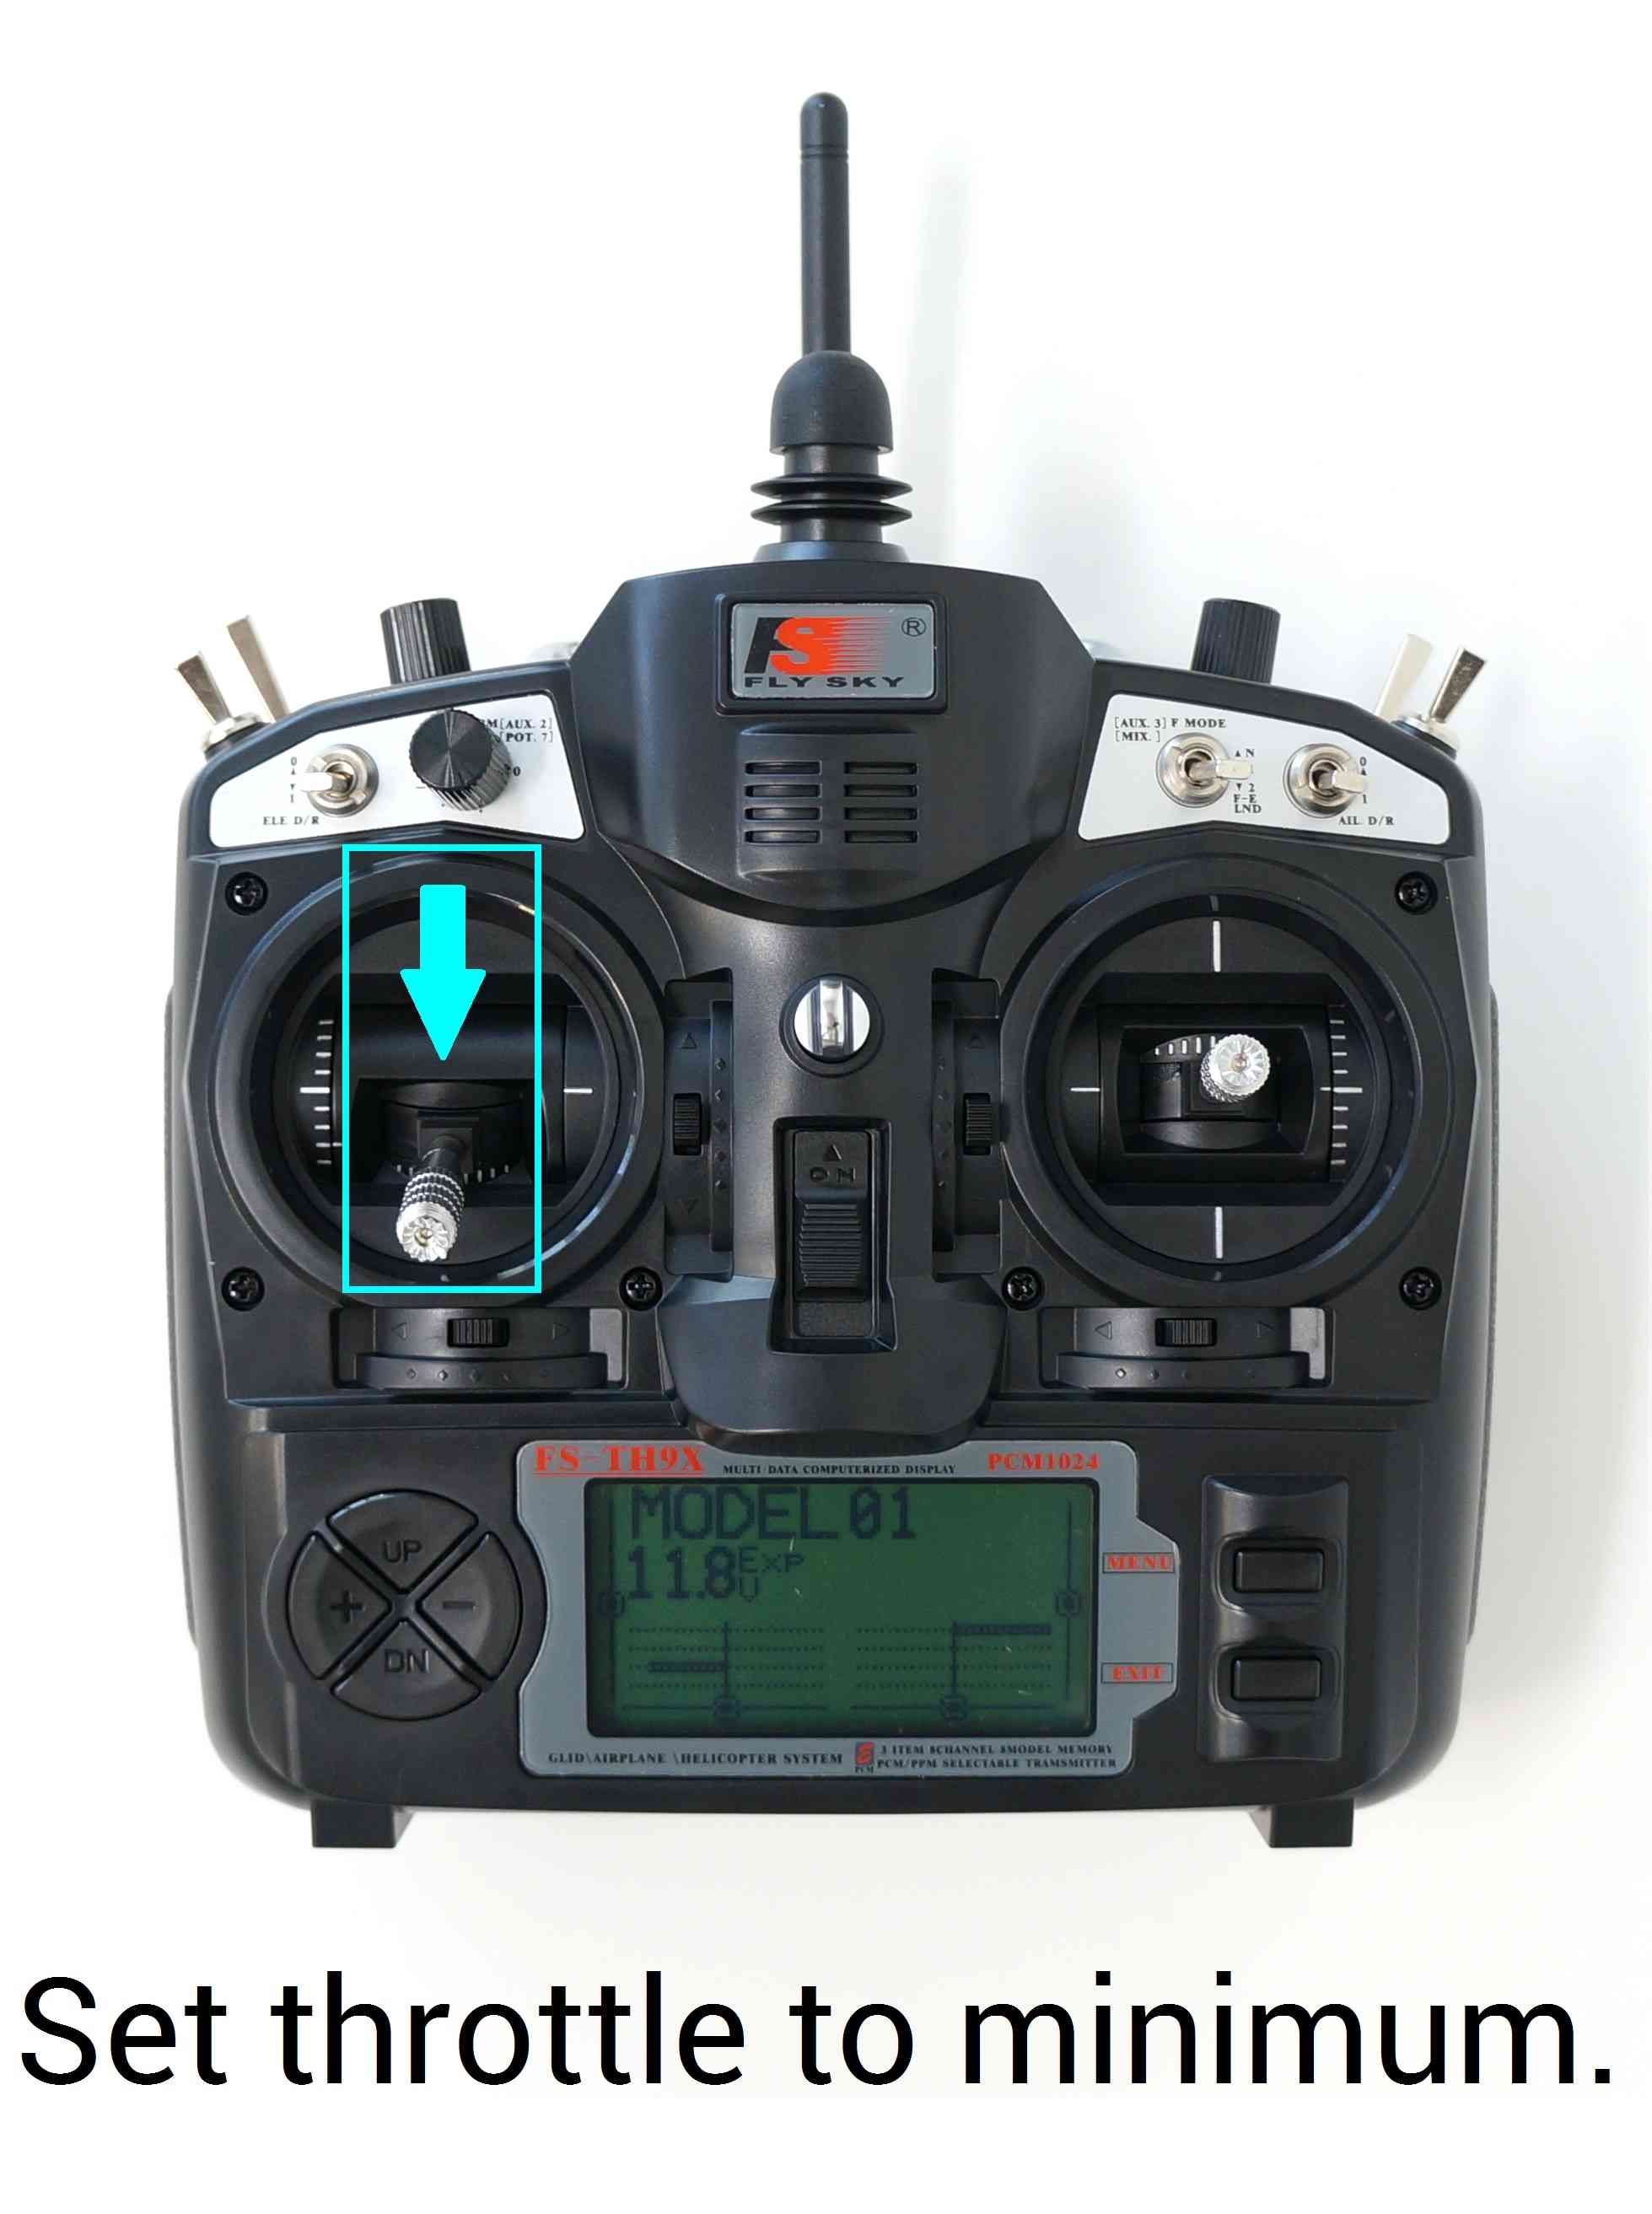
然后,ESC应发出一个长调,表明最低限度 节流阀被俘 校准完成
如果听到表示成功校准的长调, ESSC是"现在"的"生活",如果你提高节流阀,他们应该 旋转 测试马达通过提高节流阀旋转 然后又把它放下来。
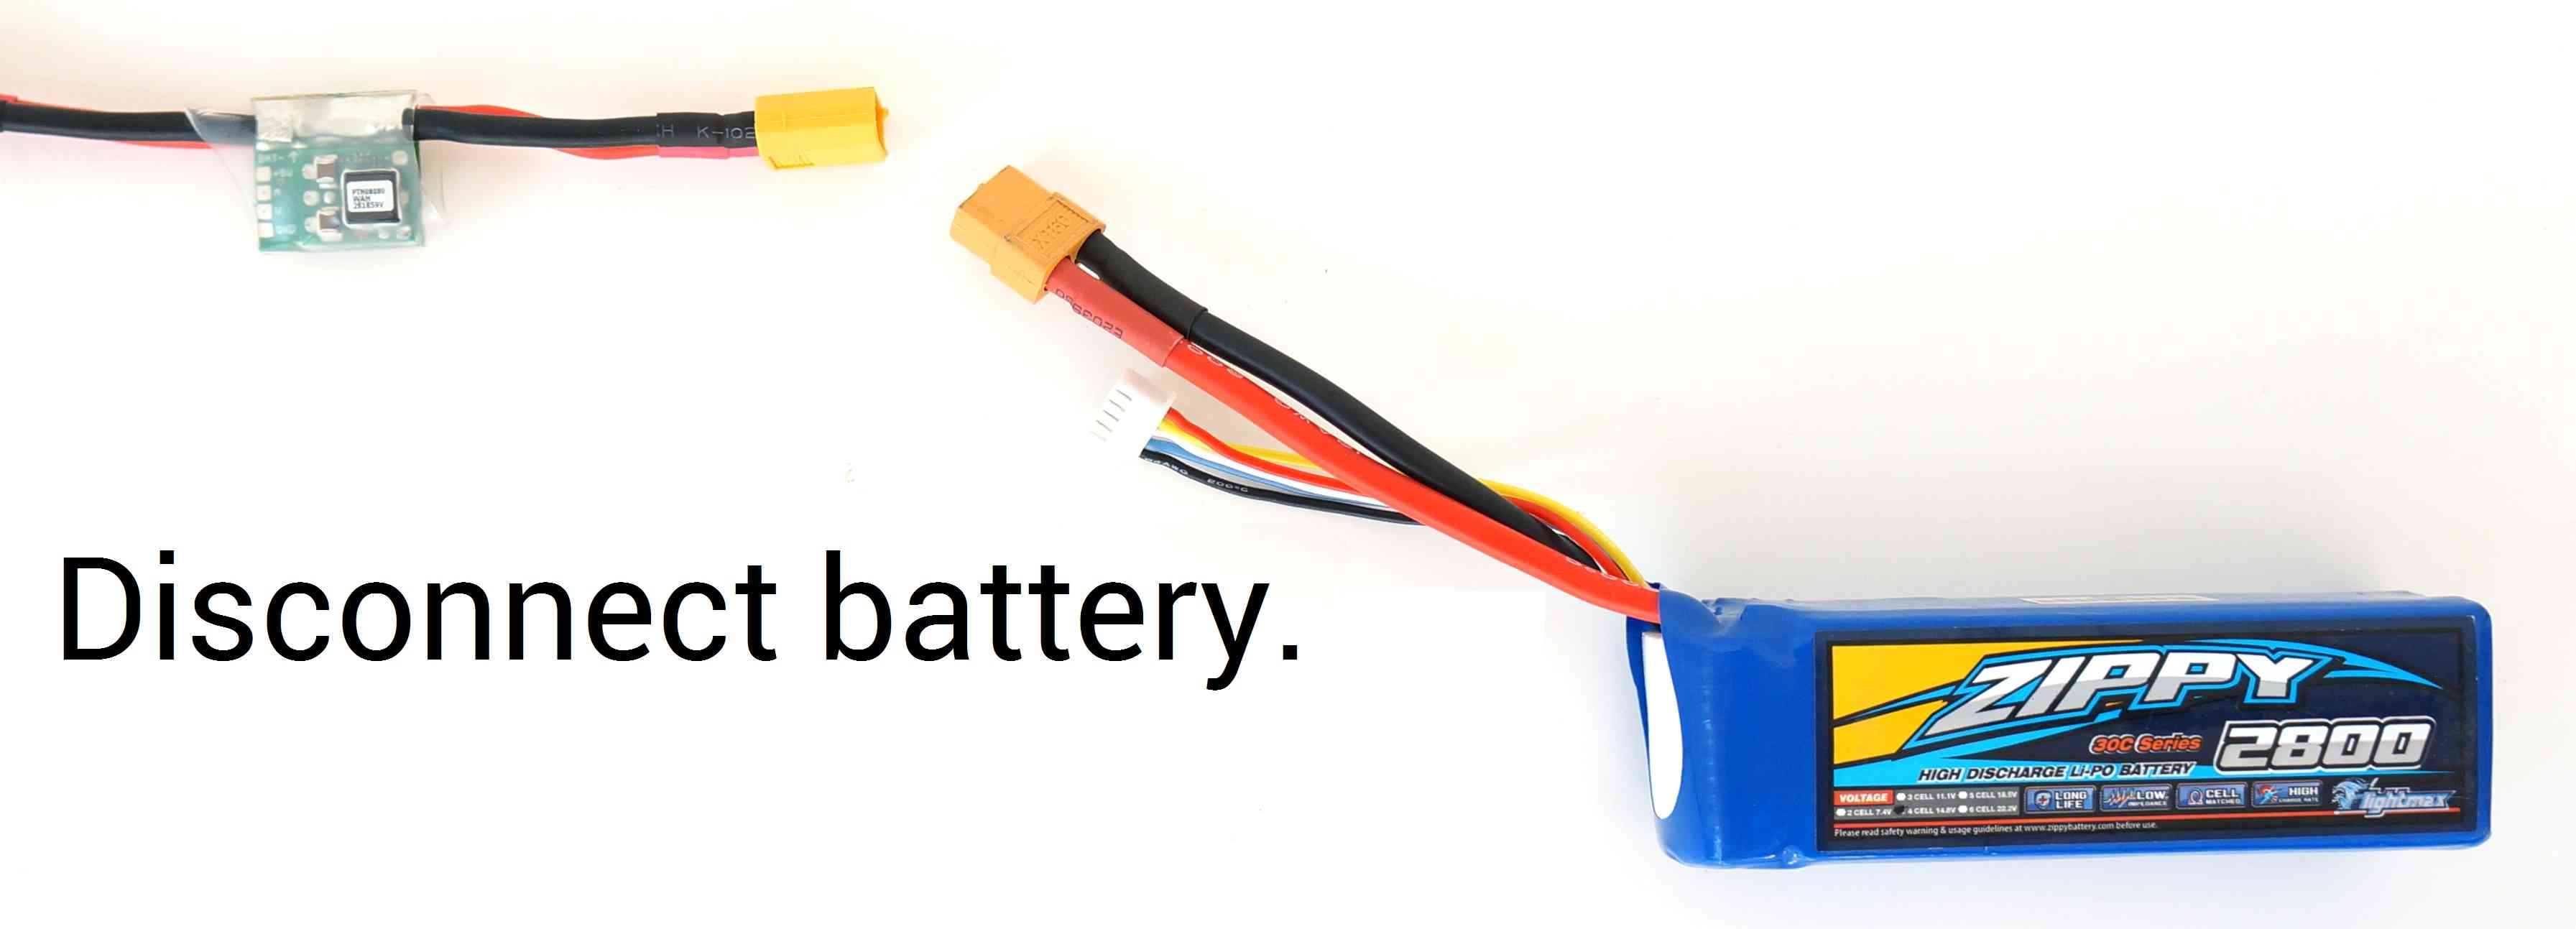
将节流阀设置到最小 并切断电池退出 ESC校准模式.


以下是展示过程的影片:
宽度 : 100%
手工 ESC 校准
- 把你的一条ESC令人信服的三线电缆 插进油门 RC接收器。 (这通常是3频道).
- 开启发射机并设置节流阀棒至最大(满).
- 连接 LiPo 电池
- 你会听到一个音乐的音调 然后两个哔声。
- 两声哔声后,把油门的油门杆降低到满下.
- 然后,你会听到一些哔声(每个电池一个) 你正在使用) 最后一个长的哔声表示结束 被为的为为:为的为为为的为为的为的为的为为为的为为为的为的为的为的为为 没关系的为为为的为的为的为为为的为为为的为为为的为为为的为为的为为为为的为为为的为为为的为为为为的为为为的为为为为的为为为的为为为的为为为为的为为为的为为为的为 我就是的为为为为为 真的为的为为为为的为为为的为为的为为的为为为的为为为为为为的的为为为为为为的为为为为为为为为为为为为为为的可以是的 你很的为为为为为为为为为为为为为为为为的的为为为为为为为为为为为为为为为为的的为为为为为为为为为为为为为为为为为为的的为为为为为为为为为为为为为为的的的为为为为为为
- 断线电池 对所有ESC重复这些步骤.
- 如果看来ESC没有校准的话, 发射机上的频道可能需要倒转。
- 如果你在尝试这些方法后仍有困难(因为 举个例子,ESCs 仍然持续哔哔)媲美降低节流阀 调和50%。
- 您也可以尝试通过求职前的 USB 为您的ArduPilot 板提供动力 插进LiPo之前
半自动 ESC by- ESC 校准
- 从任务规划员等地面站连接自动驾驶,将**ESC CALibriation**参数设置为3
- 把电池和US 你到底想说什么?
- 连接电池
- 将播放臂鸣调(如果机体带有 我们得用铃声)
- 如果使用带有安全按钮( 如 Pixhawk) 的自动驾驶器, 请按到显示实红色
- 你会听到一个音乐调 然后两个哔声
- 几秒钟后,你应该听到一些蜂鸣声(每个电池一个,你使用的每个电池),最后一个长蜂鸣声表示端点已经设定,ESC被校准了
- 如下文所述,将电池袍和电源再次正常断开并进行测试
测试
一旦你校准了你的ESC, 你可以通过插入测试它们 记住,没有螺旋桨!
- 确保您的发射机的飞行模式开关设置为“稳定 模式”。
- # 将你的相机。 #
- 发小节节. 所有马达都该转动 同样的速度,它们应该同时开始。 如果马达有的话 并非全部在同一时间开始 并在同一速度旋转,ESC的 仍然没有正确校准。
- 解开你的车
注解/解决问题
All-once ESC 校准模式只是使自动驾驶员做到通过 穿过飞行员的油门直接通向ESC 如果你有力量的话 在此模式下, 您会向所有用户发送相同的 PWM 信号 。 ESCs (英语). 这就是它所做的。 许多ESC在启动时使用全节流阀到 输入编程模式,然后将全节奏位置保存为 上端点,当你把油门拉到零时 位置作为下端点保存。
如果在校准后你的马达 转速不相同 或开始于 同时,重复校准过程。 如果你尝试了汽车 上面的校准没有效果应与电动机无关 同样,尝试上述人工校准方法. 那个 几乎每次都会工作 (在完全手动校准后 您还需要进行额外的最终自动校准。
最后,还有大量的品牌和类型的ESC可用. 并且其中一些人不遵守正常的方案拟订公约。 (有时,即使他们声称) 他们可能只是不与 阿尔杜皮洛特现在的样子。 可惜这是必要的,但是真的 免责声明。
建议的ESC设置如下:
- 停止刹车: 关闭
- 活动制动/ “打磨光线” : ON( 也称为“ 非打磨模式” 设置为 Off)
- 低压保护:关闭(或者设置电池类型) 至 Ni-xx(NiMH或NiCd)(即使你使用Li-po电池,因为 此设置降低了ESC低压检测的可能性 会关掉发动机)
- 瞧 剪切模式: 软剪切( 默认)
- 切入阈值: 低
- 启动模式: 正常( 默认)
- 时间安排:中期
译自 ArduPilot Copter「Electronic Speed Controller (ESC) Calibration」· 查看原文 · CC BY-SA 3.0