
罗盘校准
说明:
不使用指南针就有可能操作固定翼飞机和一些旋转翼飞机(见常见的),但建议所有其他机体使用指南针,除非采用某种其他方式提供 ya(普通gps 换yaw或普通非gps导航-登陆页面或通用-外部驱动器)
这篇文章解释了如何进行基本罗盘校准. 它假设你至少有一个罗是可以的,无论是在系统内部还是外部,它已经被启用了. 关于更多信息和设置其他与指南针有关的功能,见**先进指南集**。
警告:
重要的是,在完成指南针校准时,该车有一个良好的3D gps锁,以保证最好的设置. 如有必要,在进行罗盘校准前,移动户外以获得一个良好的3D gps锁.
说明:
从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从载述从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从 其他从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从注重从从从从从
提示:
由于ArduPilot包含一个"世界磁性模型",允许将位置的磁性北向真北转换而无需重新校正,因此在飞行器在新地点飞行时无需重新校正指南针. . 此外,该地点的"inclination"在启动时进行校准,然后在起飞后不久再次进行校准.
校准第一步
警告:
不要在任何产生物体的金属或磁场(计算机、手机、金属台、电力供应等)附近校准指南针,或进行不正确的校准。
下级强制性硬件选择指南针.
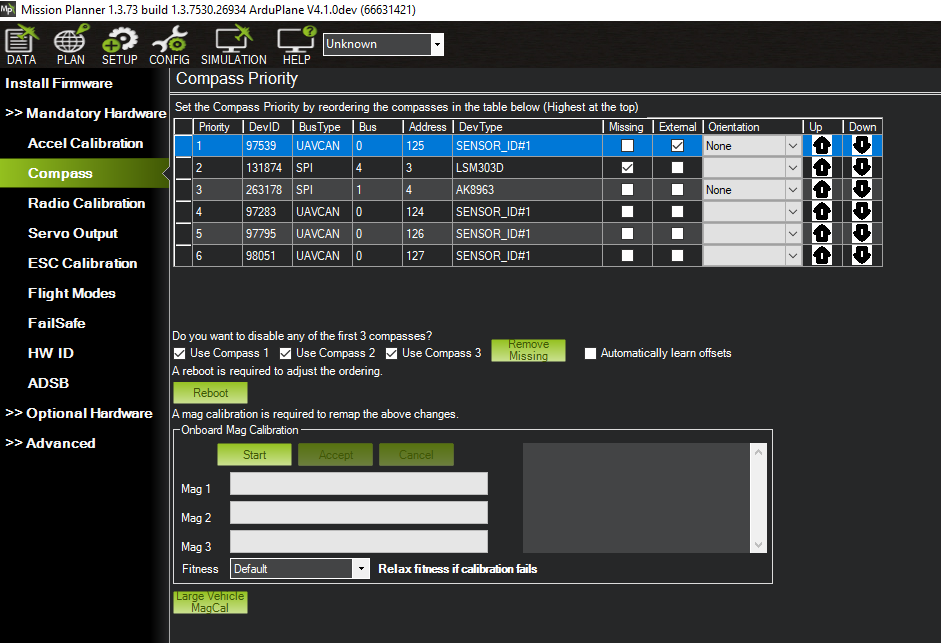
任务更积极地规划:指南校准
如果您经常看到“ 不一致的指南针” 前臂消息, 您可能希望禁用顽强的内部指南针, 您确定外部指南针是校准的 。

机载校准
"机载校准"是自动驾驶机上运行的校准程序. 这种方法比在地面站运行的老式"Offboard校准"(称为"Live校准")更准确,因为除了抵消外,缩放和定向也自动确定.
说明:
如果将指南针并入自动驾驶器,则校准可能失败。自动驾驶板方向参数不正确。
执行所有指南针的机载校准:
点击“ Onboard Mag校正” 区域“ 启动” 按钮
如果你的自动驾驶带了蜂鸣器 你应该听到一个音调 然后每秒发出一次短声
将飞行器固定在空中并旋转,使两侧(前,后,左,右,上,下)依次向下向地球指向几秒钟. 考虑一个全360度的转弯证明了这一点,每一转弯都指向不同的车向地面. 它将产生6适用范围,并可能增加一些时间,如果最初没有通过,则转弯确认校准或重试。
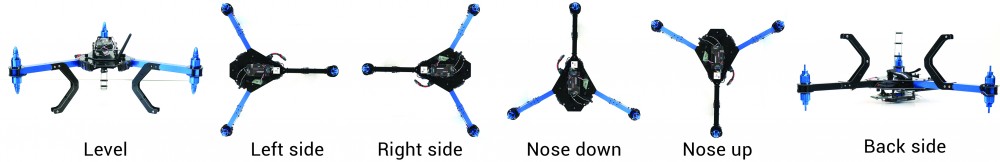
当机体旋转时,绿色栏杆应进一步的调查,直至校准完成
成功完成后,将释放3个上升的吨位,并会出现一个"请重启自动驾驶"窗口,您需要重启自动驾驶器,然后才有可能武装机体.

如果校准失败 :
- 你会听到一个"不愉快"的失败语气,绿条可能向左重设,校准常规可能重新开始(取决于地面站). 特派团规划员将自动重试,因此继续按上述指示旋转机体 ― 任务规划员将自动重试。
- 如果罗盘没有校准 考虑移到另一个区域 远离磁扰 从口袋中去除电子
- 如果经过多次Revolution的imple,指南针没有通过校准,按下"取消"按钮,将"Fitness进行监督"的降级改为更宽松的设置,再试一次.
- 如果哔哩哔哩的校准仍然失败,它可能有助于将** COMPAS OFFFS MAX ** 提升到850到2000年甚至3000年
- 最后,如果一个指南针没有校准,你信任其他人,就禁用它。
使用 RC 开关校正
机上校准可以使用RC开关开始,而可以使用上面的特派团规划员技术。 这使得校准没有USB电缆的缠结.好几年了.
设置 RC 频道以启动校正RCx 选择
大型机体MagCal
大型或重型机体不切实际酝酿在所有轴线上讹转. 如果GPS锁定在自动驾驶器上有效,而且机体实际航向已知,这种特性可以相当准确地校准在某种程度上使用一场飞行任务规划图上的标志性参考文献,或者使用另一部指南针(如手机)并进入驶向机体。
警告:
指南针的正确方向也必须确定,以便这种方法产生良好结果。 如果方向不正确,这一程序似乎将取得成功,同时使指南针校准处于非常糟糕的状态。
说明:
输入的标题应为 TRUE,而不是 MAGNETIC。 使用手机的倘尔指南针应用通常需要在读取时添加本地的折叠值,以便获得应该输入的 你认为应该输入的TRUE地理标题吗?
指南针排序
在页的顶部,如果需要,可以改变所附指南针的优先级.
补充资料
有关指南针配置的更多信息可见于高级指南集设置 **. 其中包括关于如何设置更多指南针的指示,**自动设置冲抵,非标准罗盘对齐,**compassmot **等.
关于磁性干扰和减少磁性干扰的方法的一般性讨论 ** 磁干扰**。
视频演示
视频演示指南针校准.
https://youtu.be/CD8EhVDfgnI 页面存档备份,存于互联网档案馆.
宽度 : 100%
https://youtu.be/DmsueBS0J3E (中文(简体) ).
宽度 : 100%
[复制维基目的地="复制机,飞机,rover,sub,blimp,pllanner"].
译自 ArduPilot Copter「Compass Calibration」· 查看原文 · CC BY-SA 3.0