
加速度计校准
[copywiki 目的地='copter,plane,rover,planner,blimp,sub'].
这篇文章显示如何进行基本的加速计校准( 使用特派团规划员) (中文(简体) ). 自动驾驶器中的加速计必须校准,以纠正其在所有三轴中抵消的偏差,以及任何离轴变异.
请注意!
加速计校准在ArduPilot是强制性的.
重要
加速计校准在机体装备时无法进行.
校准步骤
警告
如果板子安装在非标准方向上(即箭头没有向前指向报告中的建议),那么请确保A. 人权组织在进行加速度计校准前适当设置。
提示
对于非常大型的机体,可以在确定如何在机体中安装和校准方向后,在座椅上进行。 那就用那个校准级别一旦挂载,请在下列指令中步骤。
下级设置 QQ 强制硬件选择Accel 校正从左侧菜单。
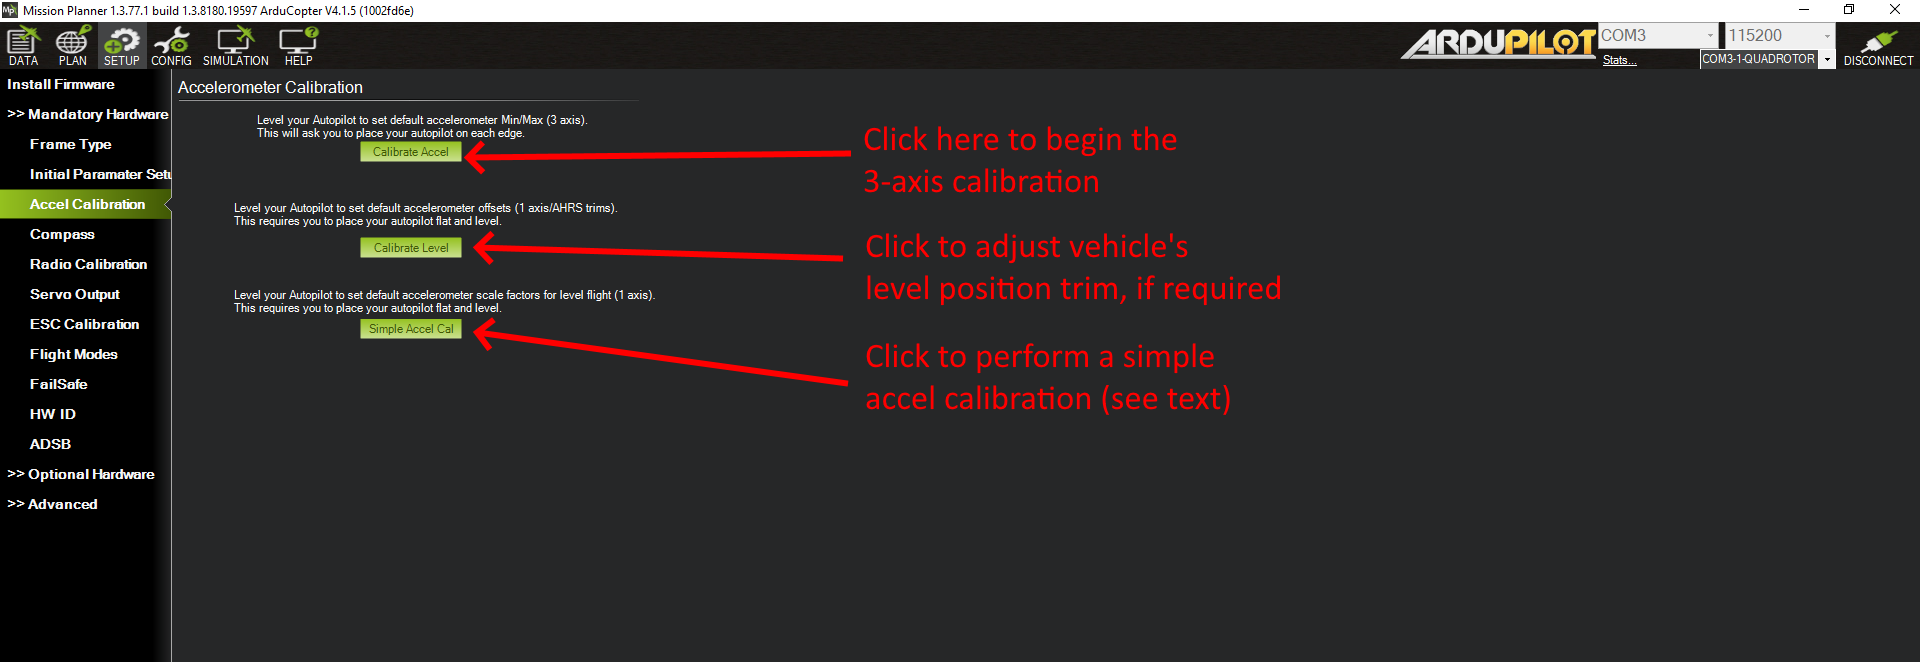
任务规划员:校准加速
单击校准星座以启动完整的三轴校准。
特派团规划员校准时,会促使您将机体放置在每个轴上。 按任意键显示自动应该在位,然后进入下一个方向。
校准位置为:平面,右侧,左侧,下鼻,上鼻,背面.
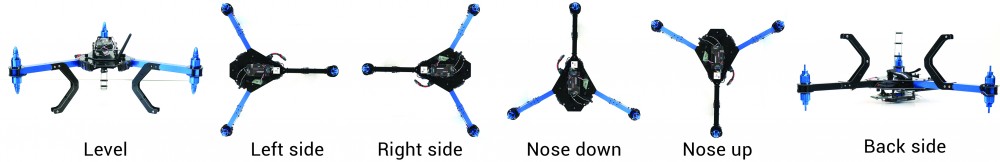
加速计继续开展校准工作
每一步按下钥匙后,机体必须立即保留。 这比把角度对准更重要 左转 90deg 到水平等 。 除了第一个"LEVEL"外,位置可以精确在20度以内.在你按键的时候 仍然处于每个位置 更重要. 在采取这一步骤时,不要牵制机体,寻找某种方式来摆放机体(例如躺在地上或放进拼图中)。
- 可能的话,你应该彗星校准装在车上的板子
- 然而,如果机体的尺寸/形状造成这种困难,可能需要在挂板前校准板.
- 级别 这可是正确最重要的位置 因为这将会是您控制者在飞行时 考虑级别的态度
- 在安装了自动驾驶器并准备飞行后,可以使用任务计划器重新调整这个级别位置. 将机体置于其水平的飞行姿态并使用校准级别按钮。


说明
很贵的′校准级别操作只能校正车内初始校准和最终位置的10度差,并且只能校正投球和滚动差,而不是yaw.
- [站点维基="飞机"].
提示
... 见调音校正详情m2?
该STAB PITCH DOWN (英语).当节流阀在飞行员节流阀控制和稳定模式下降低节流阀时,如FBWA,参数会添加"鼻下"修剪,以防止自动驾驶在飞机减速时把鼻子抬高,并可能造成一个摊位. 这可以在高度,FBWA模式下进行测试,将节流阀移到闲置处,并检查是否有充足的空速,从而避免拖延. 准备从摊位恢复过来! 增加数值STAB PITCH DOWN (英语).,如有必要。
提示
对于小型飞机或滑翔机,STAB PITCH DOWN (英语).往往需要设置多于2度的默认值。
[/现场]
通过所需职位,使用完成时单击按钮,当每个位置都到达并保持静止向最不发达国家提供。
完成校准过程后,任务规划师将显示"校准成功!",如下所示.
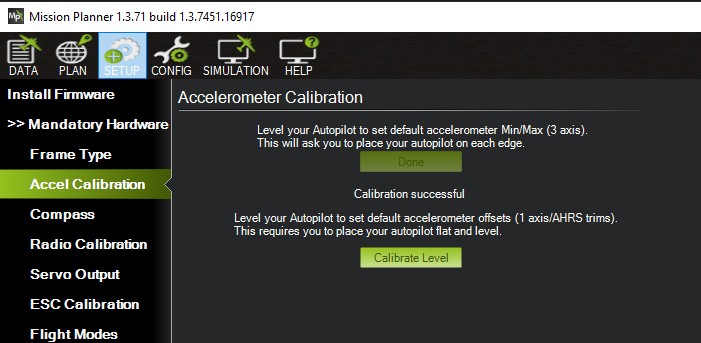
任务规划员:校准成功

说明
如果你的自动驾驶员有内置的IMU加热器,那么建议普通调制算法还须进行。 一些自动驾驶员在工厂完成了这种校准,在这种情况下,这种校准不需要完成.
简单校准
有时,对于非常大型的机体来说,进行全三轴校准并不容易. 在这种情况下,简单的 Accel 卡尔机体可以保持平稳状态 这只校准了加速计的主要偏差,而不是小的离轴变异,因此在最佳性能方面并不理想,但有时是一种可以接受的折衷方案.
说明
这是没有同样的校准级别函数。 要使用这个功能,首先必须进行全三轴或简单的校准!
录像演示(摄影师)
加速计校准视频演示. 这是给老人的 Copter/Mission Planner的版本,但作为实例说明如何 你可能拿着一个科普特。
译自 ArduPilot Copter「Accelerometer Calibration」· 查看原文 · CC BY-SA 3.0