
直升机自转下滑模式
本页介绍直升机自动旋转飞行模式. 帮助了解模式如何运作 理论的基本概述首先给出. 接下来将指导如何安排和调整飞行 模式。 然而,由于关于其模式仍在开发之中,提供了与论坛线条的链接。 此线程包含所有 用于创建模式的最新信息。
说明:
这种飞行模式仅供传统直升机使用. 目前仅限于单旋翼直升机.
警告:
这是一个正在进行的发展项目。 此选项仅允许使用 如果你不使用 SITL 。 不要试图在现实生活中使用 如果你不想要的话
自动化马诺埃夫尔概览
传统直升机在失去推进力后能够安全着陆. 这是通过 自动旋转机动,其中下降的飞机可以使用通过主叶片被迫升起的气流。 驱动转子 并产生一些向上推力。 机动的首要目标是利用飞机的剩余能量 将飞机安全带入地面,轻轻降落.
机动性可分为几个阶段。 这些阶段的细分和描述因文献而异, 关于这个专题,可以提供。 这里给出的描述与ArduCopter在执行中采取的做法 2009年10月1日。
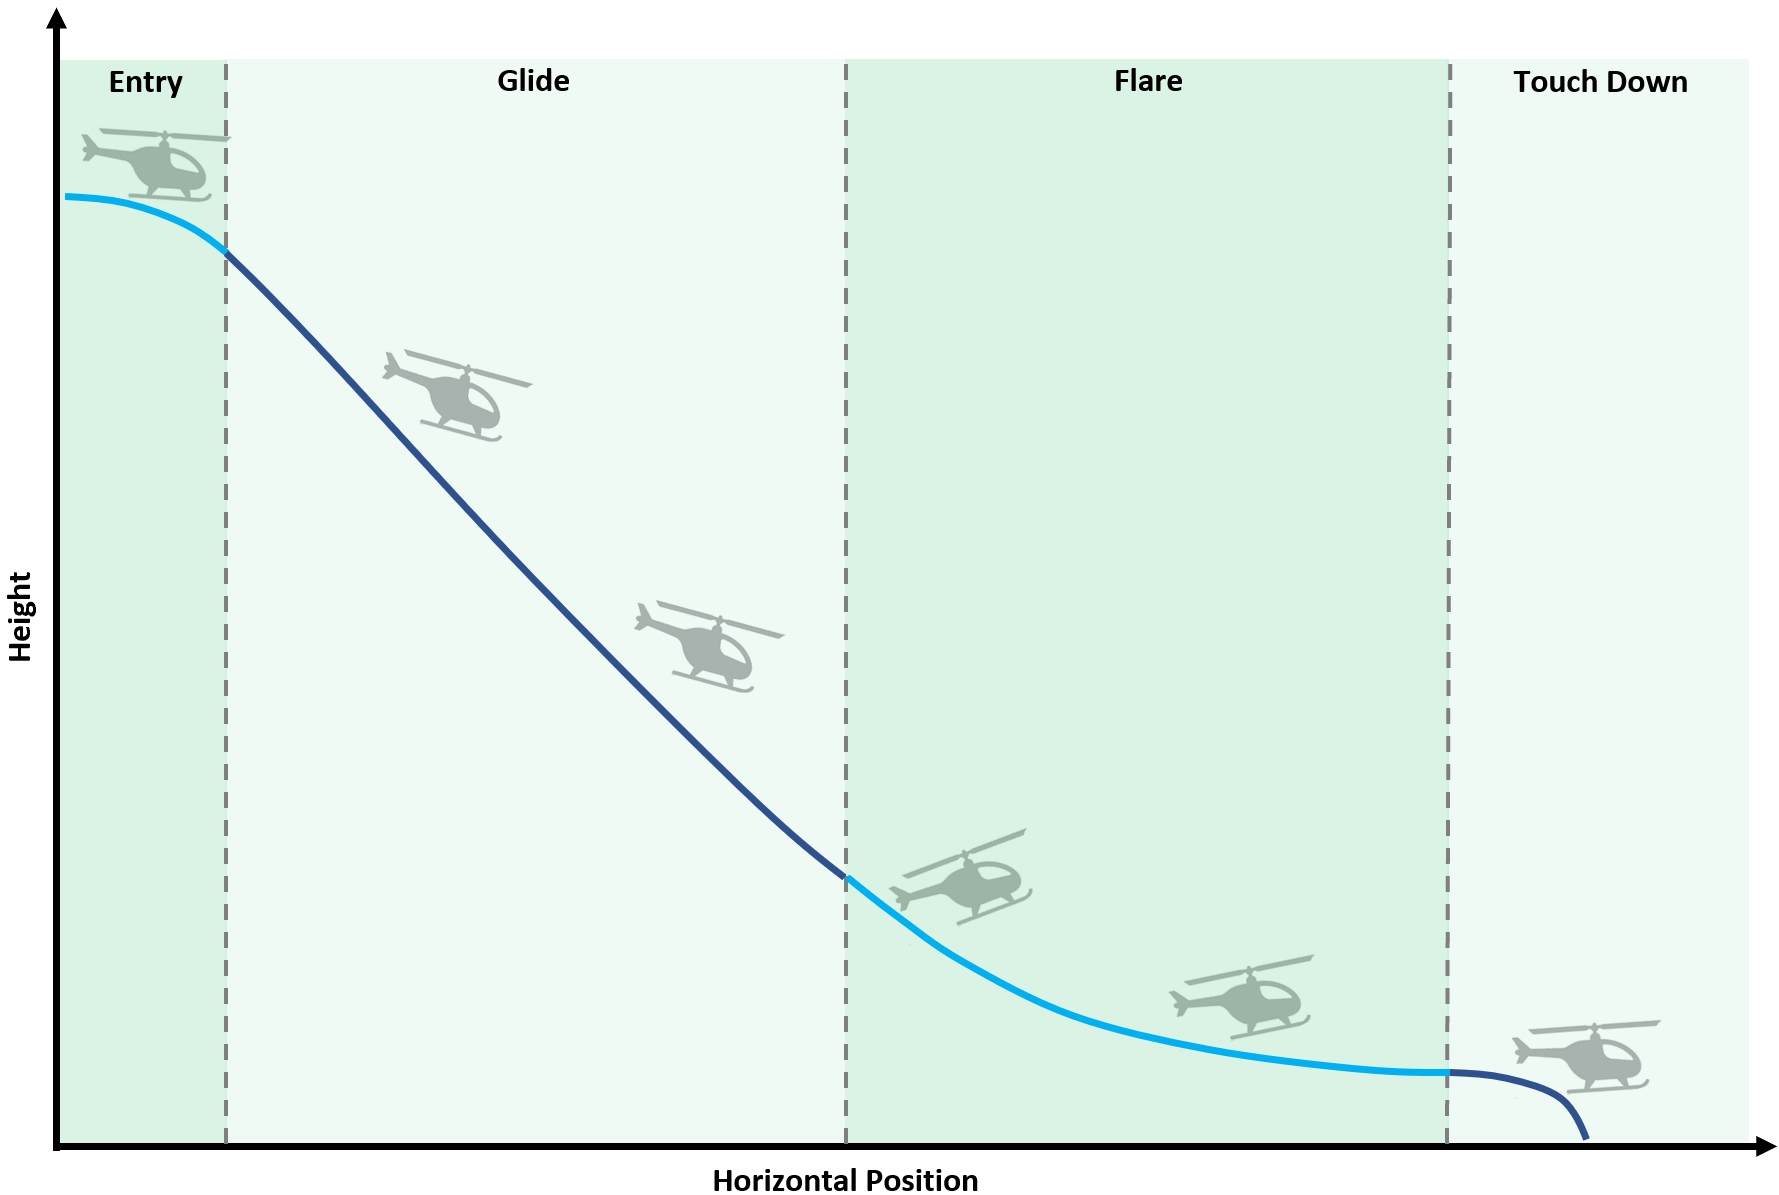
自动旋转分为四个阶段:
1. 条目( 你今天 座谈会 这位 快走 ---- 茹 应该 要么维持或开始建立前进的空中速度。
2. 胶片- 继续采用集体管理头速度和循环的进入阶段来管理空中速度。 在这一阶段,飞机可轻而易举地导航,以达到其滑翔范围内最合适的着陆区。
3. 火焰- 在接近地面的地方进行这一阶段的机动,看来是要将飞行速度转换为升降速度,降低下降速度,并且 需要,建头速度。 这是通过集体和循环的复杂结合来实现的。
4. 触摸下方- 机体是用旋转头的能量轻轻降落的。 将头速转换为推力通过 集体管理和自行车被用来保持着陆姿态。
以下婶婶图说明了四个阶段。 现在婶婶们将详细解释每个阶段。
输入阶段
如果没有足够的动力维持飞行,直升机就会下降。 下降的飞机可以利用相对上流的空气来驱动 主转子。 这是自动旋转的本质。 如下图所示, 其中左手图像显示一个简化视图 在正常的动力飞行中如何产生转子力。 然后可以和右侧显示产生力量的图像进行比较 在自动旋转中滑翔
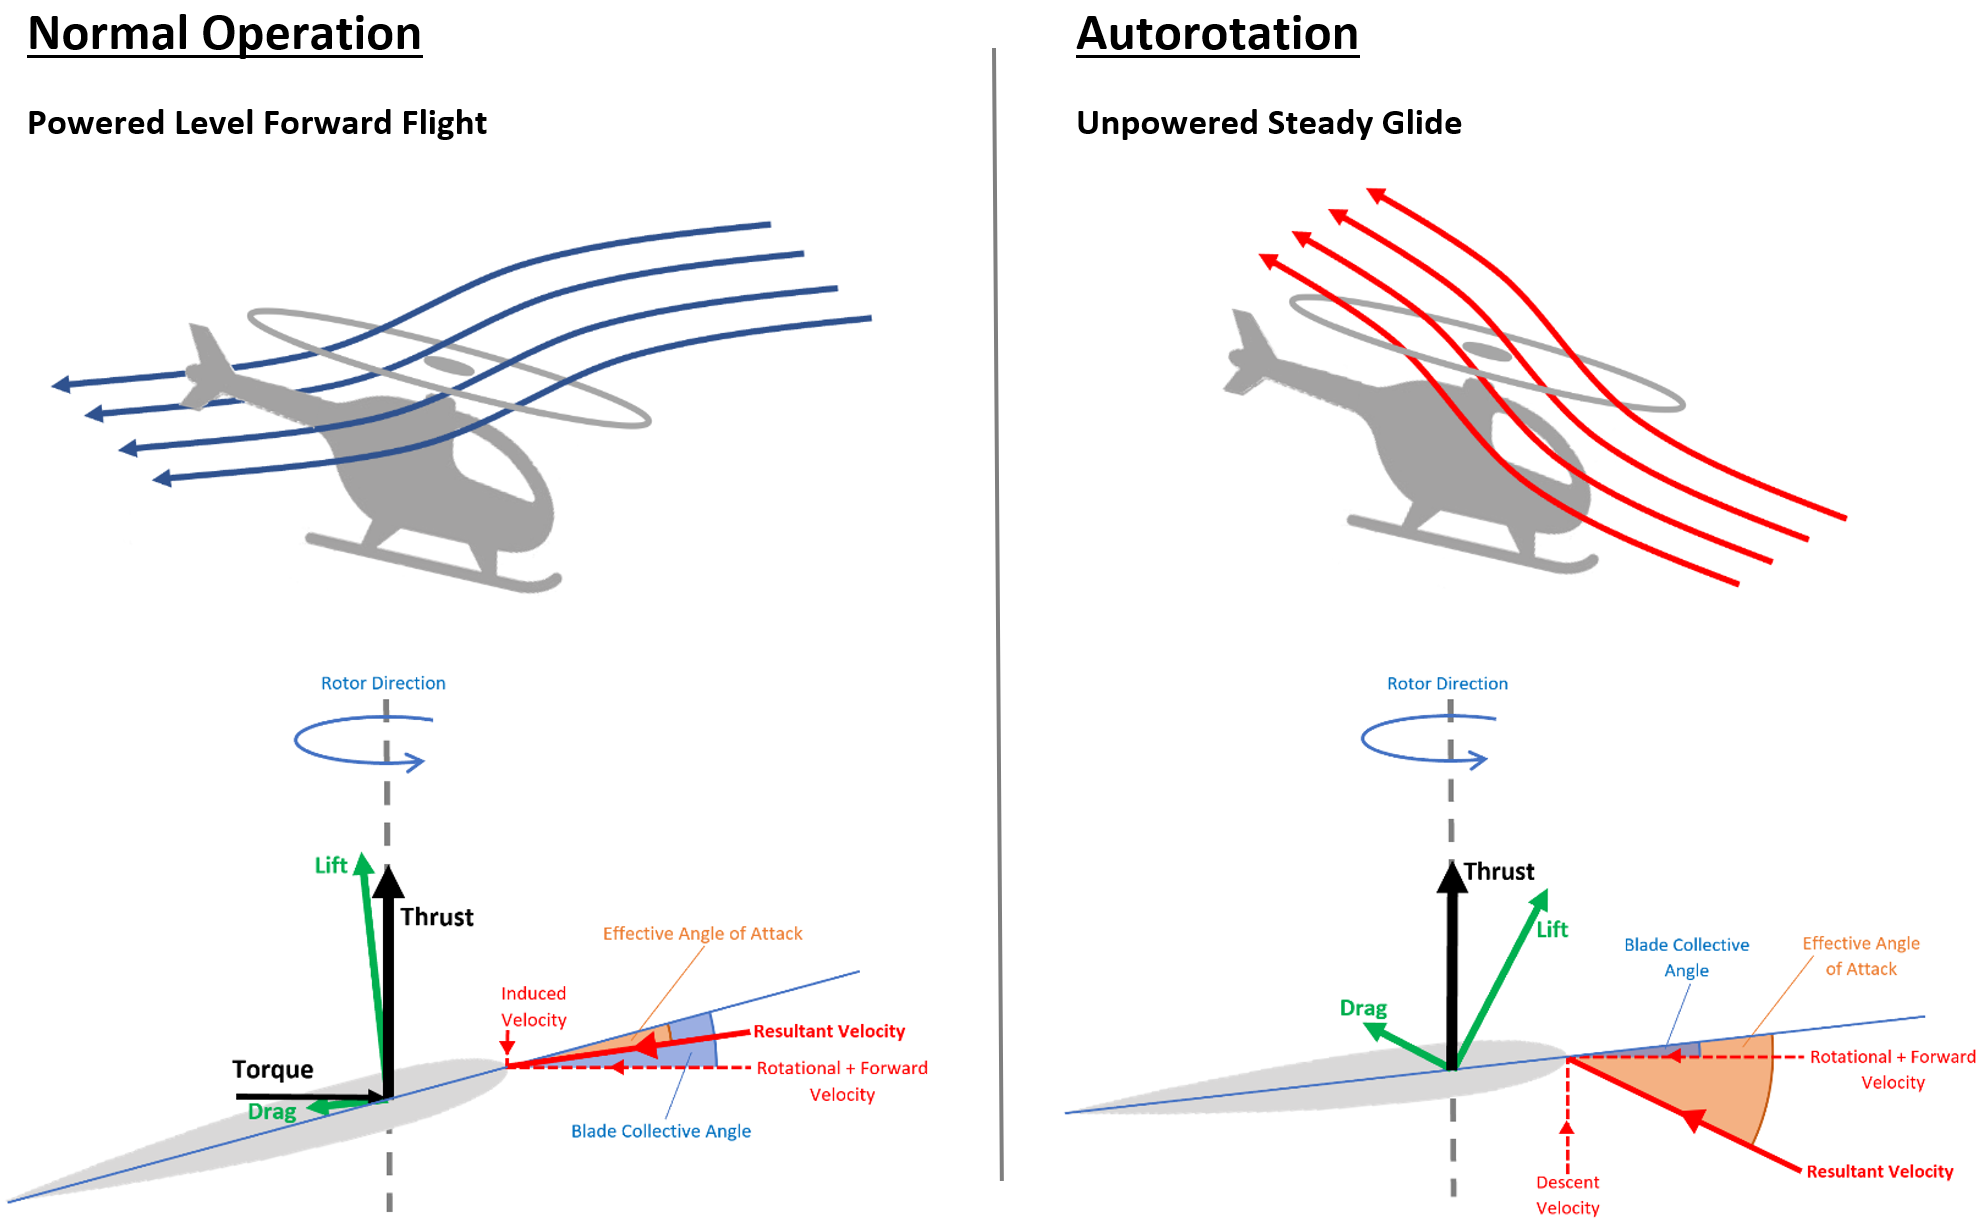
这两种情况之间的一个关键区别是垂直速度部分的逆转。 正是这种垂直速度的逆转 在进入自动旋转时,必须进行认真的集体管理。 目标是减少刀刃集体角度,减少刀刃的风险. 摊位。...... 过度损失头部速度。 随着下降速度的增高,除其它外,升力矢政治领导人会自然地向叶片的边缘旋转,从而提供 驱动力保持转子RPM.
除此之外,前方航速必须维持或提高(如果故障是从低空速状态启动的). 注重这个 通过循环控制。
粘合阶段
这一机动阶段类似于固定翼飞机的滑翔飞行。 前方飞速是高效飞行的必要条件 我会改进的 增加找到合适的着陆区的可能性。 保持飞机的能量和 在滑翔阶段是可能的,这样可以提供耀斑和触落阶段的最大能量。
正是在飞行的这一阶段,可以采用小角度的银行和低比额来引导飞机向合适的着陆区飞行, 如果可能的话,就把陆地变成风
火焰阶段
这是自动化期间实现良好着陆的最关键阶段. 其目标是:
- 降低垂直下降速度。
- 将前进的空速转换成主转速升力.
- 进行接近地面的机动操作侏儒,以尽量减少触地得分阶段所需的高度损失。
Cyclic用来把飞机的鼻子抬高 这样做会改变主转子叶片所见的有效攻击角度. 两者都有影响 增加升力,将升力矢量旋转到刀刃的前缘. 因此,叶片升降机具有更大的组件。 用于驱动主转子,为触地得分阶段提供更多能量. 此外,照明弹产生的更大的升降力和拖力 有助于飞机的领土减速 集体随后的领土用于管理头部速度,防止超速和刀片 按要求暂停。 正是在这一飞行阶段,向着触地得分的过渡,流向再次逆转,转子开始 产生一次下引流。
由于这种机动飞行接近地面,需要可靠的高度估计,以说明当地地形。 因此吸纳李达的笙歌 高度建议。
触摸-向下阶段
最后,随着飞机现在接近地面,前进速度和下降速度低,可以轻轻地降低到地面. 使用 用于生产/保持导流的能量。 当主转子的能量被使用时,它会减慢,意味着越来越积极 集体应用来维持产生的推力。 因此,飞机必须在头部速度减慢之前降落,结果 在刀片摊。 由该程序(该程序程序)决定,该程序程序(做出的承诺),该程序(程序),该程序(程序),程序(程序),该程序( 你是怎么(程序),程序(程序),程序(程序),(程序),或(程序),或(程序),或(程序),(程序),或(程序(程序),(程序),或(程序),或(程序),或(程序),或(程序),(程序),或(程序),(程序),(程序),(程序),或(程序(程序),或(程序),(程序),程序((程序),程序(程序(程序),程序(程序),程序(程序(程序),程序(程序),程序(程序,程序(程序),程序(程序,程序(程序(程序(程序(程序(程序),程序(程序(程序,程序(程序、程序、程序程序,程序(程序程序、程序(程序,程序(程序程序程序程序程序程序程序程序(程序,程序(程序程序程序,程序(程序程序程序程序程序程序(程序程序程序程序 主旋转器 以空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空空并为此空空空空空空空空空空空空空空空本身就是空空空空空空空空空空空空空空空空空通力合作 这就是大型RC直升机的原因之一 与较小的对应方相比,它们被认为更容易自行调整。
保释退出阶段
并不是"标准"自动化的一部分,而是为了 调试飞行模式时恢复飞机或者为了 当暂时断电后恢复供电时(例如,断电的燃料线再次变为直线)。 离开自动旋转飞行时 模式将返回到“非手工集体模式”。 因此,有必要轻轻地重新引入z位置控制器,以防止攻击性 采用集体角度,导致刀片摊甚至旋转器停止。
启动后,救援阶段将读取操作员油管杆位置上所要求的攀升率或下降率。 飞机就会减速 在设定的时间内(参见参数AROT BAIL TIME). 其末,所请求的垂直速度将匹配棒上请求的尺寸. 这一阶段花费的时间一般为2秒左右. 较小的直升机(550架及以下)可能需要将这一时间延长到3架或 4秒钟。 在决定/我们也进行调试时,选择较长的时间,并启动具有较大高度回收幅度的救市做法是保守的。
说明:
H RSC RAMP TIME定义的机动车坡道时间在救护期间被忽略,使用1秒的硬码坡道时间.
警告:
H RSC RAmp TIME定义的坡 1920时间,现在只有在飞机在地面上,"降落旗"设定为真实时才被观察到. 阿杜科普特经常需要一秒钟 登记飞机降落一次 因此,如果在飞机降落后立即重新接合 援助阶段的坡道时间可以在当地启动。 因此,在快速连续运行自动旋转时需要注意防止快速旋转 的指标是:
模式条目
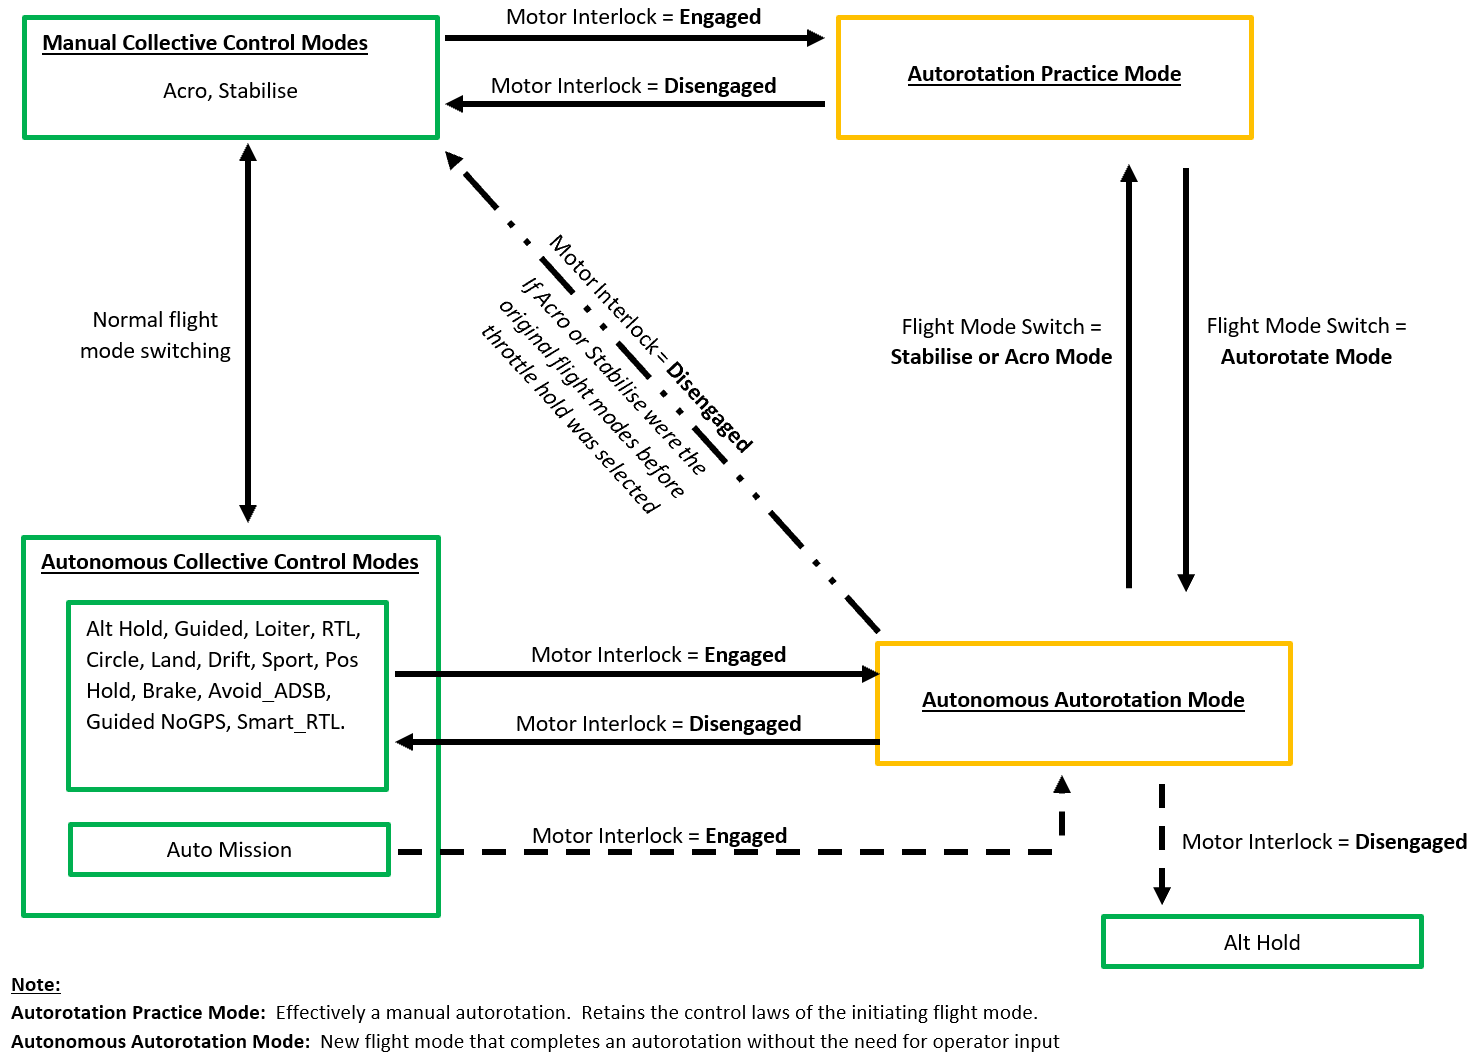
自主自转飞行模式不能像其他飞行模式一样通过模式开关输入. 试图模仿自动旋转程序 使用马达互锁开关,在使用手动自动转动时随即进入并退出。 自动飞行模式只有在 在非人工集体飞行时,相互连接被分离oblock。 退出自动旋转时,飞行模式将返回到它来自的模式 (例如,海拔控制 - > 自主自动化 - > 海拔控制). 唯一的例外是飞机从汽车任务中进入自动旋转. 在这种情况下,该模式将退出到海拔控制。 这样做是为了防止飞机可能恢复其汽车任务并飞得更远 从家里,在这种情况下,它自主地从电力故障中恢复过来。因此,另一个电力故障的风险很高。
以下图表说明了模式已经成为切换法:
译自 ArduPilot Copter「Autonomous Autorotation」· 查看原文 · CC BY-SA 3.0