# Turtle(翻车救援)模式
Turtle Mode是一种特殊模式,可以通过飞行模式开关作为\*\*飞行模式\*\*或者作为\*\*辅助功能\*\*指定给RC开关(通道). Turtle模式允许用户尝试将Copter直上翻转,如果倒转的话,方法是逆向翻转相邻对马达的方向,并在坠机后产生推力使机体不倒转.
**说明**:
这种飞行模式仅供多旋转器使用.
这个模式需要DShot有能力的ESC才能运行,允许DShot反向命令发送到ESC.**SERVO DSHOT ESC (英语).**必须设定为非零值,并且**MOT PWM 类型**也可以向 DSHOT 值发送 DShot 命令。
一旦进入这一模式,将发射机的防止冲突卷和/或投球棒从中心移开,将扭转并旋转指定的一对马达,在满杆投球时将推力提高到最大。
用户可以快速戳击发射机棒,试图将机体向上翻转. 哪些马达是暂时反转的,向上转动是由远离中心的方向决定的。
[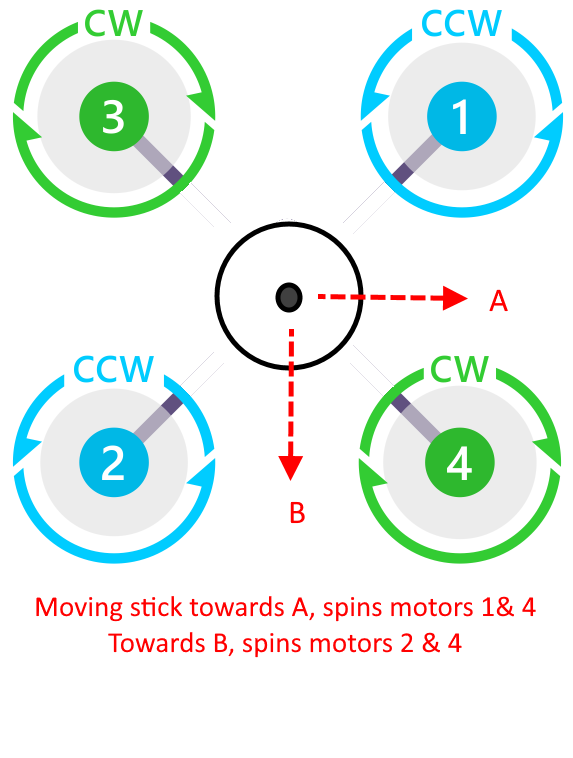](https://doc.yufeiaero.com/_images/turtle-mode.png)一旦向上翻转,则退出正常操作恢复的模式.
**说明**:
在某些情况下,电动机在逆向模式下的持续运行可能会导致ESC或电动机过热。
- Turtle 模式无法输入, 除非油门为 0
- 进入海龟模式后,发动机仍被解除,但非纤维LED闪烁
- 提高节流阀,马达臂,马达旋转. 把油门降低到零 解除发动机
- 汽车只在节流阀升起时旋转
---
*译自 ArduPilot Copter「Turtle Mode」· [查看原文](https://ardupilot.org/copter/docs/turtle-mode.html) · CC BY-SA 3.0*