# Acro(特技)模式
Acro模式使用RC棒控制角速度 每个轴上的坐标。 释放棍子,机体将维护 目前的态度,不会恢复到水平(态度不变)。 Acro 模式对 光滑和快速控制时的气泡,如翻转或滚转,或FPV 需要帮助。 提高**INS GYRO FILTER (英语).**截断频率和重新调整可能会使反应能力更好,但在重新调整之前必须设置适当的口腔滤波器,以防止噪音影响。 见**普通- 最小过滤**更多信息。
纯速率模式稳定,只使用无加速计姿态反馈的陀螺仪, 希望你能通过设置比特 1 来强制**AC 选项**到一个。 态度仍然会在这种模式下 无线循环修正,类似于"头握"尾翼陀螺,但姿态会随时间而漂移.
## 速率循环 只使用 I- ter 34. 缩放
当启用“仅循环”选项时(bit 1 of)**AC 选项**),速率控制器的I-term(integral term)由每个轴的角P增益自动缩放. 这使得I期贡献与姿态校正强度成正比,模仿了BetaFlight使用的调制方法. 从Betaflight转换的飞行员应该发现,在ArduPilot调制后(**共调**),曲调会感觉更像是使用此选项的Betafly调了若干调.
启用 I- 任期缩放 :
- 姿态控制器绕过角度级稳定,直接向速率PID控制器发送速率指令.
- 每个轴上的I-term(roll, pitch, yaw)乘以该轴角的P增益值(例如.**ATC ANG RLL P (英语).**)),提供了一种姿态矫正与整体结业的结合,给贝塔飞行飞行员一种熟悉的感觉.
- 每个轴均独立缩放,如果需要,允许不对称调音.
## 概览
- 油门是手动的 斜角没有补偿 机体。 如果飞行员把油门完全放下 发动机将达到最低速度,稳定状态将停止。 然而,这种行为 可以通过启用更改**气温**
- Copter 包括 Acro 训练员的功能,可以 打开/关闭 使学习飞行Acro更容易。
- 棒输入在"体框"中解释(相对于Sport). 模式中它们为“土框”。 "身体的区别 车身倾斜时最明显 结束了。 例如,45度前投时,左转时 如果使用土框控制器(即Sport模式),则应用 客机将保持其投球和滚角作为航向 变化。 有了类似Acro的车体框架控制器,它就会旋转 车体的垂直轴意味着投球角度将变成 滚角和滚角將成為投投角.
**警告**:
Acro是最难掌握的飞行模式 你可以 期待在您获得跳跃之前,多次坠毁 这个 Acro模式并不一定需要GPS,但是在紧急情况下切换到RTL确实需要. 一定要有可靠的证据 方 面 方 意 意
[https://youtu.be/tC0mF-N5z0Q 请检查date=中的日期值 (帮助).](https://youtu.be/tC0mF-N5z0Q)
>
上述视频以ACRO模式拍摄 \* 使用\*\*FPV开展的护目镜。
## 空气模式
Acro模式可以设置,在闲油门提供完全稳定. 见**气温**
## Acro 训练员
\*\*ACRO TRAINER \*\* 参数可设定为:
- 0=残疾。 这意味着飞行员在全速控制下运行 自动驾驶员不进行自动平整或角度限制。
- 1=自动平整. 车会自动返回 驾驶员释放棒时,水平。 攻击性 它返回到水平時可以使用**ACRO BAL ROLL(美国)**和**ACRO BAL PITCH 美国审查报告**参数。 1.0的默认会导致 返回到最高30deg/sec的水平。 更高的值会使它回归 快点
- 2将能够(默认) = 自动平整和倾斜角度有限。 将能够包括 自动平整为选项1,但除此之外机体不会 倾斜超过45度( 此角度可以配置汪精卫**他会找到的 ATC ANGLE MAX**参数)。
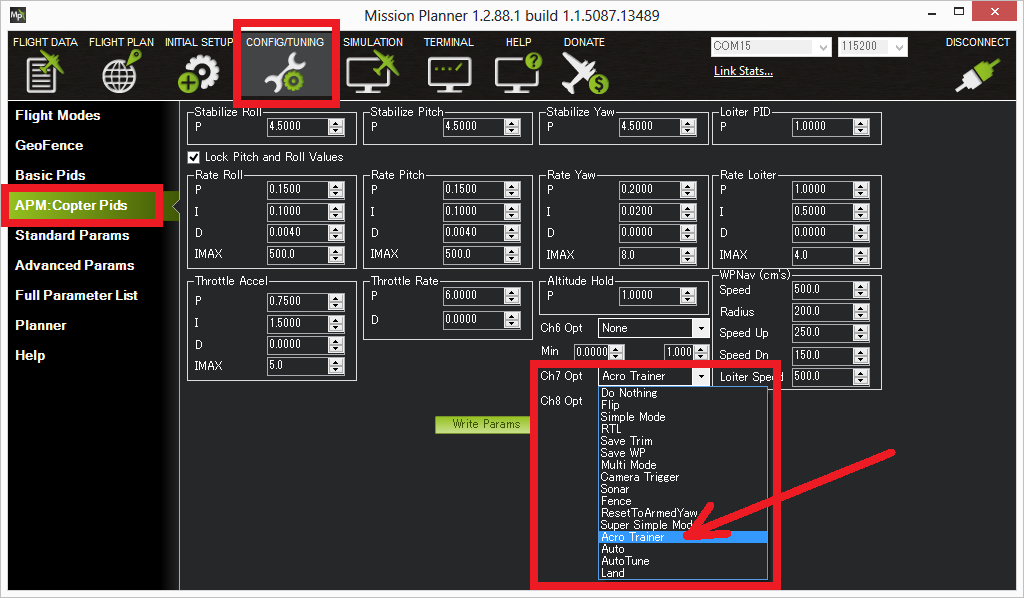
教练机可以通过Ch7/Ch8开关或频道设置启用/失效`RCx 选择`参数。 与一个 3 个位置关闭位置( 即 PWM < 1200) 将禁的第一次 训练员,中间位置将启用选项1(自动平整)和 上方位置( 即 PWM > 1800) 将启用选项 # 2 (平面和 倾角有限)。 仅使用 2 个位置切换选项 # 0( 已失效) 和选项淌2(平级和有限)是可能的。
[](https://doc.yufeiaero.com/_images/MP_Ch7_AcroTrainer.png)## 传统直升机
对于传统直升机来说,这种模式的运作方式是一样的. 然而,经验丰富的飞行员可能会发现这种模式有轻微的机器人感觉,当它从他们不熟悉的滑板上抬起时,态度会跳跃. 在Copter-4.0以及后来的"Virtu 我们走"(Vir可爱的Flybar)功能被引入,它模拟了飞行棒直升机的经典感觉. 通过设置**ACRO BAL ROLL(美国)**和**ACRO BAL PITCH 美国审查报告**参数到非零值,该特性生效。
虚拟飞棒会在姿态控制器中加入衰减词,以流血消除当前姿态和累积指令姿态之间的累积差异,如果涂料没有迅速获得它,比如坐在地面 Juliusn,但正在给予棒输入. 否则,当直升机清空时,它会跳向在滑行时积累的指挥姿态,也许令人惊讶。 这是Multicopter飞行员熟悉的。
数值**ACRO BAL ROLL(美国)**和**ACRO BAL PITCH 美国审查报告**参数~2,通常会给出良好结果.
**说明**:
此特性在**ACRO TRAINER (美国 知道了)**活动
## 调试参数
- **ACRO RP RPATE**控制滚动和投球轴的旋转率。 默认 4.5,将命令200deg/sec旋转率。 较高数值导致 轮调率较高,轮调率较低或较慢。
- **ACRO Y 时间**控制 yaw 轴的旋转率。 默认,4.5,像 旋转和
- \*\* ACRO RP EXPO \*\*和\*\*ACRO Y EXPO \*\* 你他妈的想说什么? 仅适用于ACRO模式。 默认情况下, ACRO 模式要多得多 反应,即使是在 中杆位置,比其他 模式,因此此参数允许飞行员微调粘贴响应 在控件中与其它模式中的感受相匹配 例如稳定,AltHold,PosHold等. 0 的默认值 将30%的博览会应用到Roll和Pitch对飞行员的要求。
## 高级调试参数
在你对ACRO模式飞行充满信心后,你可以 想更深入地根据机体的性能调整它 特性。 高级用户应调整这些参数 只为了在翻转或翻转后删除"弹跳" 在你相信的机体上操纵的动作 调制得很好 说明 这些参数是适用于所有飞行的全球参数 模式,而不仅仅是ACRO。
- **ATC ACC R MAX 数据**和**ATC ACC P 地图**页:1 按Centi-degres/sec/sec测量的卷轴/pitch轴加速。 假设你有一个非常灵敏的四面体 而你有你的**ACRO RP RPATE**参数设置为9, 译为滚动请求 ~400deg/sec. (中文(简体) ). 潜水员的身体无法从 0deg/sec为400deg/sec,1997年没有短暂的加速度. 期间 那个时候,控制器中正在积存错误,以便得到你 改为400德/秒。 当你放下棍子, 错误仍然可能 造成过度期望的态度,然后是 拒绝拒绝。 被可被为为被为的为为被为为的被为为被为的被为被为为的被为为为为为 他们会为的被为的被为为为为为为为为为为为为为不间断的为为为为为为为为的 太棒了的为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为笼统的为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为为 在操作中,柔软,如果葵不去掉反弹。 说明 这与调整D级比率完全不同 这是个小说,应该等到那些条件成熟之后 调音。
- **ATC ACC Y 地图**: 这几个单位测量的Yaw轴最大加速度 百度减速/秒/秒. 原则与**ATC ACC R MAX 数据**和**ATC ACC P MAX \*\* 但基于\*\*ACRO Y RATE的 YA城里轴**参数值 (可能是更低,更能实现的价值。 )
- \*\* ATC THR MIX MAN \*\*: 姿态和节流阀控制之间的平衡。 这个 在节流阀被审查报告时,可以增加价值,以改善姿态控制, 然而,稳定曲调对于加强曲调至关重要。
## 用户视频
[https://yotu.be/d讷ggfyvXmL4 (中文(简体) ).](https://youtu.be/dnygfyvXmL4)
>
[(原始的指示) https://youtu.be/rJ 我们走吧,](https://youtu.be/rJUpmGjbU8k)
>
[https://youtu.be/42iS9d-Lrqw (中文(简体) ).](https://youtu.be/42iS9d-Lrqw)
>
---
*译自 ArduPilot Copter「Acro Mode」· [查看原文](https://ardupilot.org/copter/docs/acro-mode.html) · CC BY-SA 3.0*