测量振动
[copy 这是什么? wiki 目的地="cop访谈机,飞机,rover,dev,sub,planner"]
自动驾驶器有对遵照振动敏感的 知道了解释了吗? 这些加速计值与气压计和 GPS数据估算机体位置. 与过度 振动,估计具有普遍性 并导致非常糟糕 依赖于准确定位的模式中的性能(例如: 受命团团团团团团团团团团团团脾气团团团团团团团团团团团团团团团团团团团团团团 哪团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团的整个团团 不知道团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团团
这些指示解释了如何测量振动水平. 如果你们 发现他们没有容忍,
地面站实时视图
地面站可以显示振动和剪切的实时视图. 如果使用任务规划器点击HUD上的"Vibe"显示当前振动水平.

震级低于30m/s/s通常可以接受. 30米/秒以上级别可能60米/秒以上的问题和水平几乎总是存在位置或高度控点的问题。
Vibe 数据闪存日志消息
请检查access-date=中的日期值 (帮助) Vibe 水平大多低于 30m/s/s
进行至少一个正常飞行(即不只是温柔的盘旋) 几分钟后,并 ** 下载数据闪存日志 **。
使用飞行任务规划员或其他地面站绘制VIBE信息 维贝X,维贝Y和维贝Z值. 这些显示 主加速计的输出以毫秒/秒为单位。 下面的图像,拍摄 3DR IRIS显示的正常水平低于15m/s,但 有时峰值为 30m/s/s。最大可接受值似乎为 低于30m/s/s(见下文第二幅图)。
图形 Clip0、 Clip1 和 Clip2 值, 每次增加一次 加速计达到最大限值(16G)。 理想情况 在整个飞行中,数字应为零,但数字低( < 100) 特别是在硬着陆时 经常 记录中数字的增加表明震动严重 问题** 我告诉你应该解决**。
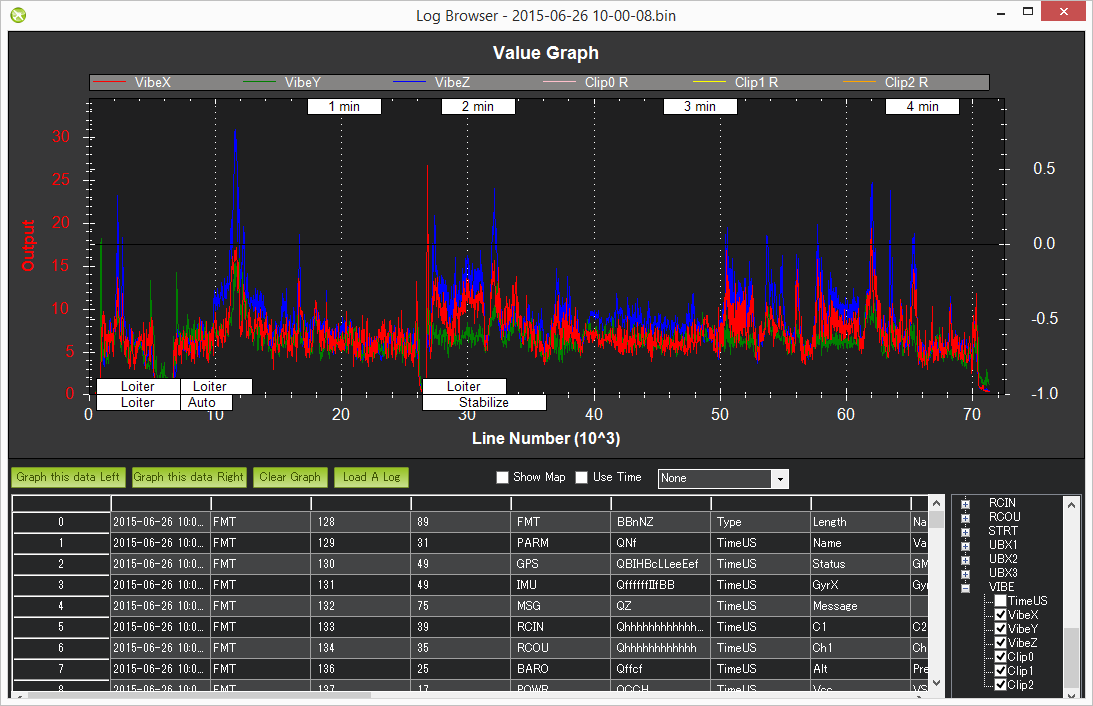

这是一辆车在估计位置时出现问题的例子 到高震动。

侏儒学中的振 Malay 计算振动水平的算法可见除其它外。AP协商一致意见.cpp 的 calc 振动 和 clipping()方法旁边,但简言之,它涉及计算 加速计读数是这样的:
- 从主 IMU 获取原始 x、 y 和 z 加速计值
- 高通过滤5hz的原始值,以删除机体 移动并创建 x,y 和 z 轴的“accel vibe floor”。
- 计算最近算法值与 accel vibe 地板.
- 平方上述差异,在 2hz 进行过滤,然后计算 平方根(x、y和z)。 最后三个值是 出现在 VIBE msg 的 VibEX, Y 和 Z 字段。
当在日志中看到振动时,首先要看的是剪辑. 若剪辑为0, 这表示被检测到的振动并没有压倒IMU。
在排除振动时,将振动的轴视为寻找问题的凝视点:
如果X和Y都很高,那么你可能会遇到运动轴承或道具平衡的问题. 或者你可能需要更多的/更好的整体振动 挡住你的FC。 如果 X OR Y 是高,那么你可能会有一个问题 与你的FC 安装。 也许有窃听器在FC上爆炸 或者限制它 或者,也许你的振动坝 在一个轴上比另一个未经许可。 如果你有Z振动,你可能会遇到螺旋桨(bent label)或电动机中垂直播放的轨道问题。
还考虑到一些飞行条件/机体会有不同的自然振动. 如果振动在徘徊中看起来不错,但随着速度的增加, 可能与机体有空气动力问题,或者在风中,
找"莲丝"
莲丝发生于机体姿态估计不正确,即使飞行员指挥水平飞行,也导致机体大幅倾斜。 相互合作的目的是,通过对每个估计系统(即每个AHRS或EKFs)的罗尔和皮奇姿态估计进行比较,可以确认这种变化。 态度估计应该在几度之内
- 下载数据闪存日志,在地面站的日志查看器中打开
- 比较A恪守HHRS2. Roll, NKF1[0]. 卷和NKF1[1]. 如果使用 E恪守F2 或 AHRS2. 卷, XKF1 [0] (中文(简体) ). 滚动和XKF1[1]. 如果使用 EKF3 滚动
下面的图像显示一个典型的日志,其中的态度非常吻合

使用 FFT 仍在进行的高级分析
关于如何收集大量IMU数据并进行FFT分析以确定振动最强的频率的说明,请参看**用“Raw IMU日志”测量振动**页。
IMU 数据闪存日志消息
对于没有包含 Vibe 消息的非常古老的ArduPilot 版本,可以直接检查 IMU 值
确保设置 **LOG BITMA 1920K ** 参数以包含 IMU 数据,从而将加速计值记录到数据闪存日志
在稳定模式中飞翔您的摩托并尝试保持水平悬浮(它不需要完全稳定或水平)
** 下载数据闪存日志和** 下载完成后,使用特派团规划员的“审查a” 日志"按钮打开日志目录中的最新文件( 这是最后一个) 数字将是您在梵文中下载的日志编号 我们下载了日志 # 1 所以文件名将在 1.log 中结束 。
当日志浏览器出现时,请向下滚动,直到找到任何 IMU 留言。 点击行的 AccX 并按绘制此数据左边 提供资源。 就这一问题重复 AccY 和 AccZ 列生成一个像 见下文。
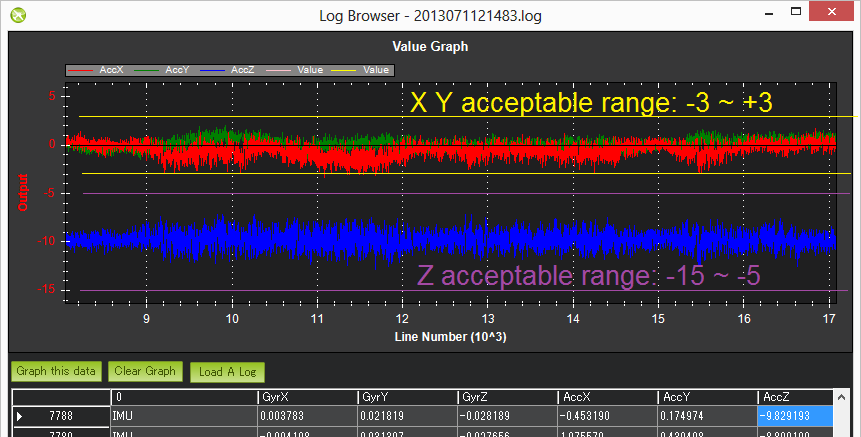
检查左边的缩放并确保您的振动水平 3 和3 。 不得拒绝,不得拒绝。 范围为 -15 至 -5. 如果它非常接近或超过这些限制 有关可能的解决方案,请参考** 核查大坝**页。
在完成上述工作后,请按照特派团规划员的标准行事。 参数页(您可能需要按下连接按钮) 并设定日志比特马斯返回“ 默认 ” 。 这很重要,因为 特别是在APM记录方面,需要大量的CPU资源, 如果真的不需要的话 记录这些是浪费

译自 ArduPilot Copter「Measuring Vibration」· 查看原文 · CC BY-SA 3.0