# 安装飞控
这篇文章解释了如何按标准挂载自动驾驶器和 备选方向。
## 我们在标准方向
\*\* 自动驾驶\*\* (Pixhawk等) 应该是 存放在(包括气压计上的泡沫)内,并应 由直接指向前方的白色箭头搭载 车。
它应放在靠近机体重心的地方(两者均位于 横向和纵向)。 一般来说,这意味着应该放在 在佑星车体中间几厘米内, 是否可以使用马达。 是否可以完全放在中间并不重要,但 更接近的情况(没有记录的由艾滋病引起的问题) 控制器远离重心。 如果自动驾驶不能放在机体中心设置\*\*IMU位置抵消参数\*\*,则可能略微提高性能.
\[站点维基="rover"\]. .图像:././././图像/挂载-飞行控制器-翻车.png
> | 目标 : | ./ 图像/挂载-飞行控制器-rover.png |
|---|
\[/现场\]
应使用4个震动立方体将板固定在框架上 减少泡沫约3/4英寸平方英寸(3M泡沫可从[mrobotics (英语).](https://store.mrobotics.io/product-p/mro-pxfoams-mr.htm)).
[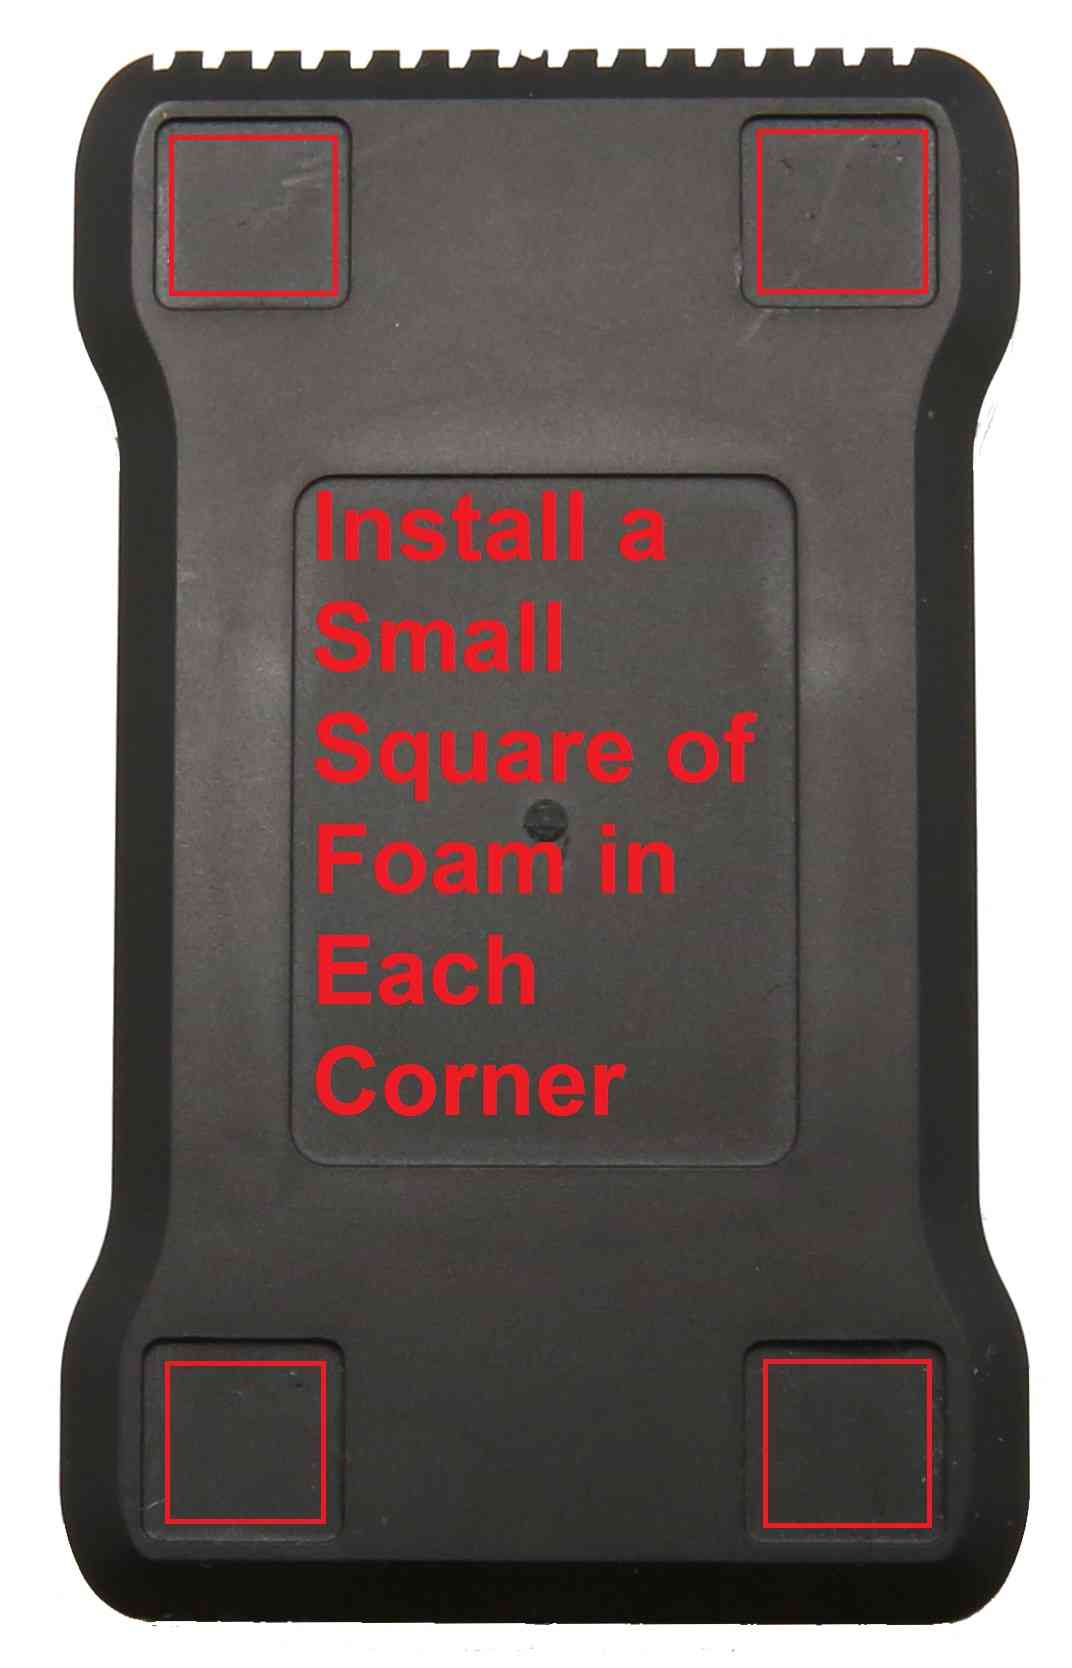](https://doc.yufeiaero.com/_images/pixhawk-back-4-corners-foam.jpg)**提示**:
振荡抑制泡沫是一种简单而有效的机制。 振动控制。 如果 \*\* 测量振动 \*\* 显示它不是 有关替代机制的论述,见\*\* " 振动大坝这方面的工作 " \*\*。
## 备选方向
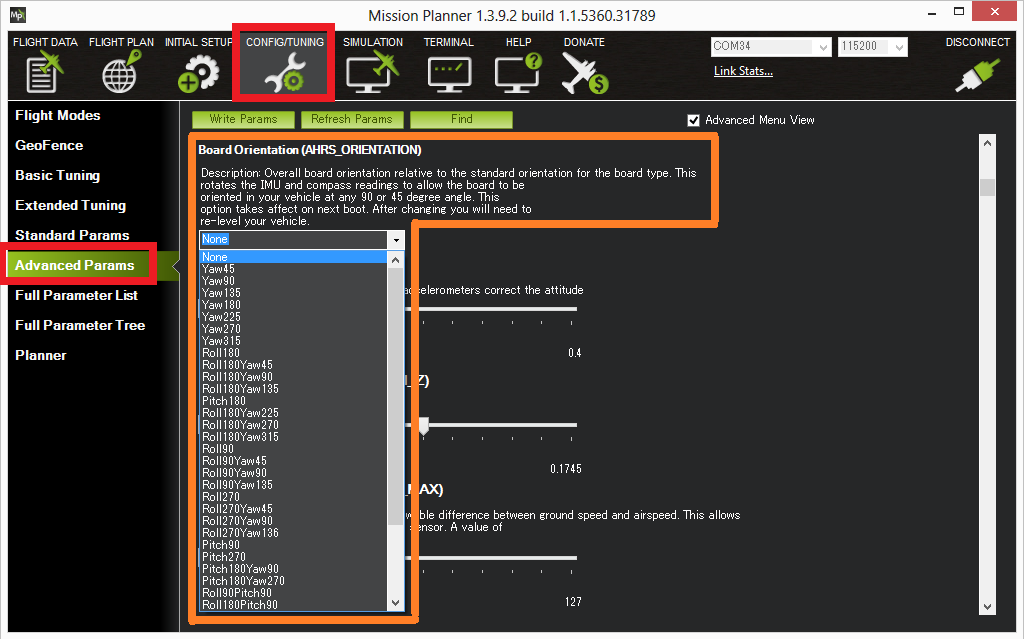
如果自动驾驶的标准方向不方便,则 可以安装在30多个其他可能的方向。 完整名单 可通过特派团规划员看到和确定可能的方向**配置/图宁 高级参数**屏幕,查找`董事会指导(AHRS OINATION)`参数。
对于滚动值,正值表示右滚动(即"Roll90"表示板是). 右转90度,白箭头仍向前点 97. 董事会站在它的 为什么?
对于 Pẫn 值,正数表示回投(即“ Pitch90 ” ) 就是说板子的鼻孔是90度的 所以箭点 直接上楼)
对于Yaw 值,正展开了数字有此表示: 顺时厉旋转(即“ Yaw90” 表示棋盘旋转如此白箭头) ),指向右边.
[](https://doc.yufeiaero.com/_images/MountingToFrame_MPBoardOrientation.png)**警告**:
如果板子安装在非标准方向上(即箭头没有向前指向报告中的建议),那么请确保**A. 人权组织**在进行加速度计校准前适当设置。
---
*译自 ArduPilot Copter「Mounting the Autopilot」· [查看原文](https://ardupilot.org/copter/docs/common-mounting-the-flight-controller.html) · CC BY-SA 3.0*