# 连接电调与电机
这篇文章解释了如何 不知道将ESC,马达和螺旋桨与自动驾驶机连接起来. Pixhawk作为例子使用,但其他自动驾驶器也有类似的连接方式.
连接每个ESC媲美的电源(+)、地面(-)和信号线(s) 自动驾驶的主输出针 按彗星号。 查找框架类型 下面用于确定马达的指定顺序。
[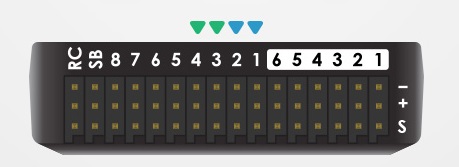](https://doc.yufeiaero.com/_images/Pixhwak_outputs.jpg)Pixhawk 输出针( 那里是数字). 前4个钉子是连接四方的 那里有颜色编码
## 汽车订单图
下面的图显示了每个帧类型的运动顺序. 推进器方向以绿色(顺时针,CW)或蓝色( 西安)显示. 以红色显示的字母表示在使用Mission Planner时该转动哪个发动机**汽车测试**特性在其 SETUP - > 备选硬件标签中找到。 该死的, Name
[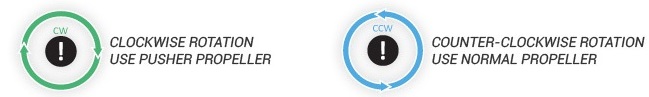](https://doc.yufeiaero.com/_images/MOTORS_CW_CCWLegend.jpg)运动顺序图的图例
## QU Anh:
[目前正在准备的表格 ](https://doc.yufeiaero.com/_images/m_01_00_quad_plus.svg)[问题十 ](https://doc.yufeiaero.com/_images/m_01_01_quad_x.svg)[问题五 ](https://doc.yufeiaero.com/_images/m_01_02_quad_v.svg)[卡塔尔H ](https://doc.yufeiaero.com/_images/m_01_03_quad_h.svg)[QUAD V 标签 ](https://doc.yufeiaero.com/_images/m_01_04_quad_v_tail.svg)[问讯 ](https://doc.yufeiaero.com/_images/m_01_05_quad_a_tail.svg)**说明**:
四方Aضر and and and frames frames frames 悼 frames frames frames frames frames frames frames 殆 not Q Q Q Q Q Q Q Centre the Q Q Q Q Q Q茁 Q Q NY Q Q Q Q Q Q Q motor Q motor Q Q Q Q Q Q Q motor Q Q Q Q Q motor motor将性别观点纳入 ya control control control control control motor motor Q Q Q Q Q Q Q Q Q motor motor Q motor motor motor motor Q motor Q Q motor motor motor motor Q Q motor motor Q motor motor motor Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q Q 运动旋转的方向对基本操作来说并不关键,但除非前马达向相反方向旋转,滚转和投球输入会导致不利的 ya,导致 ya控的动态范围较小.
[QUAD PLUS( 已撤销) ](https://doc.yufeiaero.com/_images/m_01_06_quad_plus_rev.svg)[QUAD X (防弹枪) ](https://doc.yufeiaero.com/_images/m_01_12_quad_x_bf.svg)[QUAD X (DJI还对) ](https://doc.yufeiaero.com/_images/m_01_13_quad_x_dji.svg)[QUA中出现的问题 ](https://doc.yufeiaero.com/_images/m_01_14_quad_x_cw.svg)[QUAD PLUS (没有YAW TORQUam) 互联网档案 site ](https://doc.yufeiaero.com/_images/m_01_16_quad_plus_nyt.svg)[QUAD X (无YAW TORQUE) (英语). ](https://doc.yufeiaero.com/_images/m_01_17_quad_x_nyt.svg)**说明**:
四方“ 无Yaw Torque”(NYT)框架主要用于**VTOL 缩写器**具有大控制表面的配置。 汽车旋转方向对于这些马达无关紧要,但除非马达的旋转方向被设定为任何一种普通的QUAD框架,滚和投球输入将会导致不利的 ya,导致固定翼控制表面的 ya控制的动态范围较小.
[QUAD X (BF 重审) ](https://doc.yufeiaero.com/_images/m_01_18_quad_x_bf_rev.svg)[卡塔尔 Y4A ](https://doc.yufeiaero.com/_images/m_01_19_quad_y4a.svg)## 黑社会
[黑萨普拉斯 ](https://doc.yufeiaero.com/_images/m_02_00_hexa_plus.svg)[贺夏十世 ](https://doc.yufeiaero.com/_images/m_02_01_hexa_x.svg)[贺夏 ](https://doc.yufeiaero.com/_images/m_02_03_hexa_h.svg)[贺夏十(DJI) ](https://doc.yufeiaero.com/_images/m_02_13_hexa_x_dji.svg)[贺夏十号(摇篮) ](https://doc.yufeiaero.com/_images/m_02_14_hexa_x_cw.svg)## OCTO 恐惧
[OCTO PL洙s (英语)舞会 ](https://doc.yufeiaero.com/_images/m_03_00_octo_plus.svg)[瞭望号X ](https://doc.yufeiaero.com/_images/m_03_01_octo_x.svg)[OCTO 五号机 ](https://doc.yufeiaero.com/_images/m_03_02_octo_v.svg)[OCTO H 数据 ](https://doc.yufeiaero.com/_images/m_03_03_octo_h.svg)[OCTO X (DJI) (中文(简体) ). ](https://doc.yufeiaero.com/_images/m_03_13_octo_x_dji.svg)[OCTO X(摇篮) ](https://doc.yufeiaero.com/_images/m_03_14_octo_x_cw.svg)[一、导 言 ](https://doc.yufeiaero.com/_images/m_03_15_octo_i.svg)## 渥太华
[OCTO QUAD 组合 ](https://doc.yufeiaero.com/_images/m_04_00_octo_quad_plus.svg)[OCTO 卡塔尔冉十 ](https://doc.yufeiaero.com/_images/m_04_01_octo_quad_x.svg)[OCTO 问题五 ](https://doc.yufeiaero.com/_images/m_04_02_octo_quad_v.svg)[OCTO QUAD H (中文(简体) ). ](https://doc.yufeiaero.com/_images/m_04_03_octo_quad_h.svg)[OCTO QUAD X (亮点) ](https://doc.yufeiaero.com/_images/m_04_12_octo_quad_x_bf.svg)[OCTO QUAD X (简体中文). ](https://doc.yufeiaero.com/_images/m_04_14_octo_quad_x_cw.svg)[OCTO QUAD X (BF 重审) ](https://doc.yufeiaero.com/_images/m_04_18_octo_quad_x_bf_rev.svg)[协调 X ](https://doc.yufeiaero.com/_images/m_17_01_corotating_x.svg)[协调X(氯) ](https://doc.yufeiaero.com/_images/m_17_14_corotating_x_cw.svg)**说明**:
校对 X 和 X (CW) 帧必须使用 FRAME CLASS 17 配置,自动驾驶员必须运行[](https://github.com/ArduPilot/ardupilot/libraries/AP_Scripting/examples/X8-corotating.lua).
## Y6 恐惧
[Y6 A级 ](https://doc.yufeiaero.com/_images/m_05_00_y6_a.svg)[Y6 B (韩语) ](https://doc.yufeiaero.com/_images/m_05_10_y6_b.svg)[6岁 ](https://doc.yufeiaero.com/_images/m_05_11_y6_f.svg)## 特里塞 没错 特里塞特
[热带气旋 ](https://doc.yufeiaero.com/_images/m_07_00_tricopter.svg)[退伍的铁匠 ](https://doc.yufeiaero.com/_images/m_07_06_tricopter_pitch_rev.svg)**说明**:
由于尾部(或鼻)组织合作器用于yaw控制,Tricopter电动机旋转方向对基本操作并不关键,但除非前置电动机向相反方向旋转,滚转和投球输入会导致负的yaw,导致yaw控制动态范围较小. 如果你的尾巴(或鼻子)伺服器的方向 向错误的方向应对yaw,那么要么`RCn 永远`RC 输入方向或倾斜服务器`永远`参数应设置为1(从0),详情见\*\*TriCopter设置页\*\*。
## 细菌
[比尔 ](https://doc.yufeiaero.com/_images/m_10_00_bicopter.svg)**说明**:
如果需要,双模马达可逆指示方向旋转(如CW左,CCW右).
## 多德卡・赫夏夫人
[多德卡・赫沙・普拉斯 ](https://doc.yufeiaero.com/_images/m_12_00_dodecahexa_plus.svg)[道卡赫萨十世 ](https://doc.yufeiaero.com/_images/m_12_01_dodecahexa_x.svg)## DECA 恐惧
[DECA 组合 ](https://doc.yufeiaero.com/_images/m_14_00_deca_plus.svg)[DECA X (和 CW X) (中文(简体) ). ](https://doc.yufeiaero.com/_images/m_14_01_deca_x_and_cw_x.svg)## 自定义框架
使用最多12个电动机可以配置自定义帧类型**, , , 你是不是 , , , , , , , 拌 咱们 兢 开展的 均属 茹** 。每个马达的卷、投子和yaw因子必须用脚本计算和装入。 通过设置 \*\*FRAME CLASS \*\* 至 15 - 脚本矩阵来启用。 见:[加四进例](https://github.com/ArduPilot/ardupilot/blob/master/libraries/AP_Scripting/examples/MotorMatrix_setup.lua)和[过失容忍十六进制例](https://github.com/ArduPilot/ardupilot/blob/master/libraries/AP_Scripting/examples/MotorMatrix_fault_tolerant_hex.lua).
**说明**:
并非所有自动驾驶员都支持脚本,参见:\*\*wardware限制\*\*.
## 顺时针识别和逆时针识别螺旋桨
上图的上图,显示有2个型次,即:不得不得时,不得时,不得得, 至少不得不得得,不得得,不得不得 许多. . . . . . . . . . . . . . . . . . . . . . . . . . . 不得. . . . . . 不得. . . 的. . 不得. . . 积极合作. . . .. . . . . . 的. ..... 的........ 的..............的..........的..........的................的....的...的 还好....励怯............的.......... 以的一个基本形状识别正确螺旋桨型的最可靠者如下所示. 较厚的边缘是向旋转方向移动的领先边缘。 后缘较激进的扇贝,通常较薄.[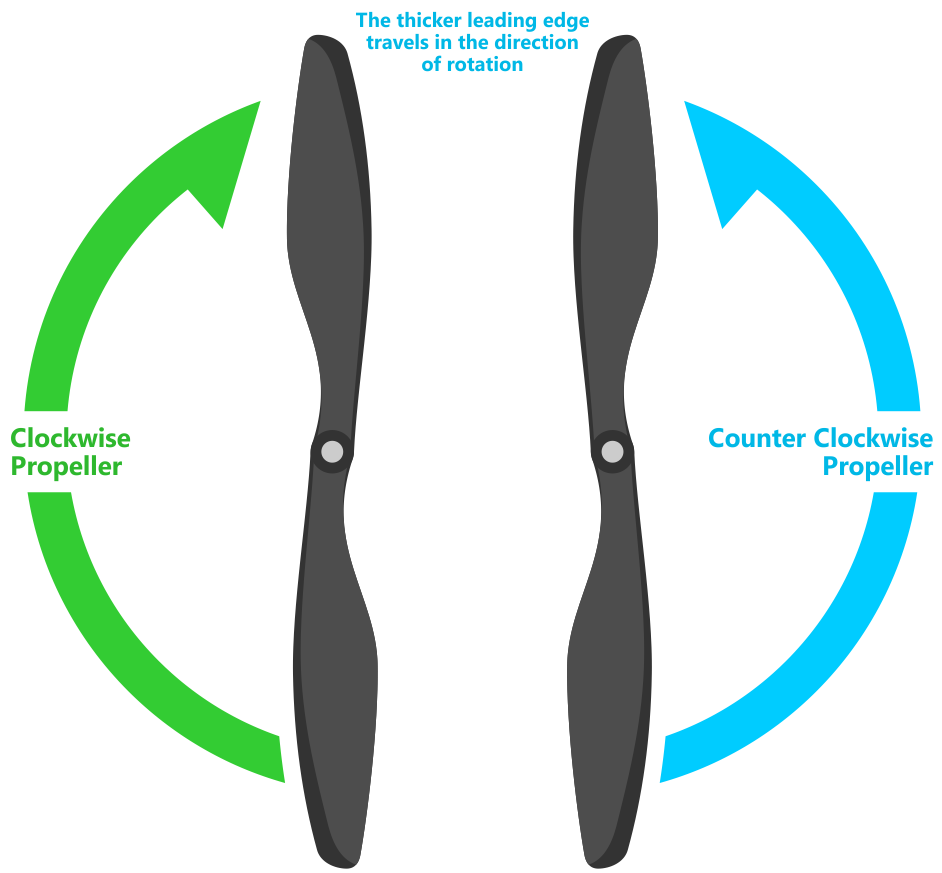](https://doc.yufeiaero.com/_images/prop-direction.png)
## 测试电动机旋转方向
如果你完成了\*\*电台\*\* 和\*\*ESC校准\*\*, 你可以检查你的 发动机在向修正方向旋转:
1. 确保你的直升机上没有螺旋桨!
2. 打开发射机并确保飞行模式开关设置为 稳住
3. 连接电池。
4. 举起油门,右转舵 秒数。
5. 讨论会上, 发动机不会旋转,它可能已经失败了前臂安全 检查。
- 枪前安全检查失败也表现在红臂上 轻度双闪,然后重复。
- 如果特别是那些预 Arm 检查失败到 \*\* 预 Arm 安全不过是检查页 \*\* 并纠正问题或禁用 继续前的检查。
6. 当你能成功武装时,应用少量节流阀, 3 、 3 、 、 妈 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、、 、 、 、 、 、 、 、 、 、 、 、 各国 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 、 人 人 人 人 人 妈 人 人 人 人 人 人 人 家 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 人 各国 人 人 人 人 人 人 人 人 人 、 人 人 人 人 人 人 人 家 、 人 人 家 人 人 人 人 人 人 人 人 人 、 人 、 人 人 家 人 家 、 人 人 、 家 、 、 、 人 人 、 、 、 家 、 、 、 人 、 人 、 、 家 、 上面图像中显示的方向,用于您选择的框架 。
7. 扭转任何旋转方向的发动机
**提示**:
移动方向被反转,只是通过 互换两个 三个ESC呼叫电动机
[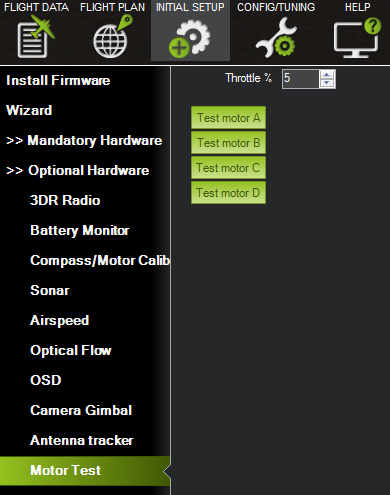](https://doc.yufeiaero.com/_images/MissionPlanner_MotorTest.png)任务规划员:汽车测试
通过MAVLink连接到机体时,汪精卫可以点击绿色 按钮和相应的电动机应旋转为 5 秒数。 如示例所示,字母对应的运动编号 见下文。
- 先脱掉你的道具!
- 如果没有马达转动,则将"Throttle%"提升至10%,再试一次. 若为 没用的,试试15%
第一个旋转的电动机 将直接位于前方 + 配置的大小写,或直径右侧的第一个马达 在 X 配置时转发。 然后进行电动机测试 顺时针旋转。
[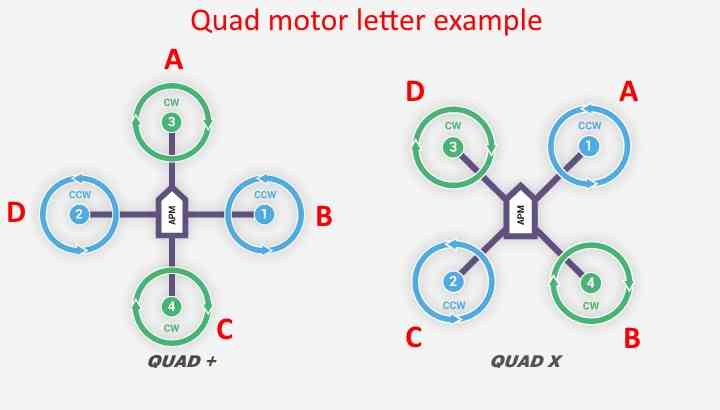](https://doc.yufeiaero.com/_images/APM_2_5_MOTORS_QUAD_enc.jpg)在X8的情况下,它首先会旋转前右上方的电动机,然后 右下方,沿着同样的模式走
OctoV将先旋转前右电动机,然后再次继续 顺时针,直到到达前 他妈的左引擎。
## 使用配电板
[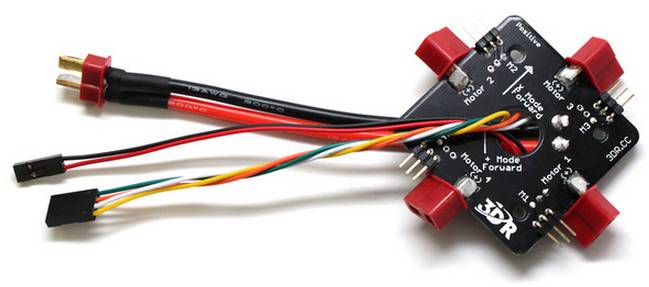](https://doc.yufeiaero.com/_images/3dr_power_distribution_board.jpg)连接运动输出有两种方法. 或连接 电子速度控制器(ESCs)直接到自动驾驶OR使用电源分配板(PDB).
使用 PDB 时,连接电源( +)、 地面( -) 和信号( s) 每个ESC的电线按照运动编号到PDB. 找到你的画框 类型,以确定马达的指定顺序。 然后连接 从PDB到主输出信号针的信号线 自动驾驶(确保电动机订单号与 控制器上的主输出针号). 如果你在用电 模块,将电源和地面电线连接到 PDB 到自动驾驶板. 如果你想用这些 电源舱外或电源舱外的电缆 低电流服务器的点,将地面(-)线连接到主线 输出可能成为主输出功率(+)的电线。
## KDE( 和其他) Opto 孤立ESCs
KDEXF- UAS 和 KDEF- UASHV 系列是可视化的, 不提供 外围设备的BEC电源输出. 他们需要+5V来掌权 光线隔离器,而皮克斯鹰可以由伺服器提供动力 铁路,它不为服务铁路提供+5V. ESC必须是 由BEC提供动力,或者依旧在板子上团结起来使用未使用连接器的跳动器. 强烈建议你用BEC来为铁路供电 比跳伞更厉害
[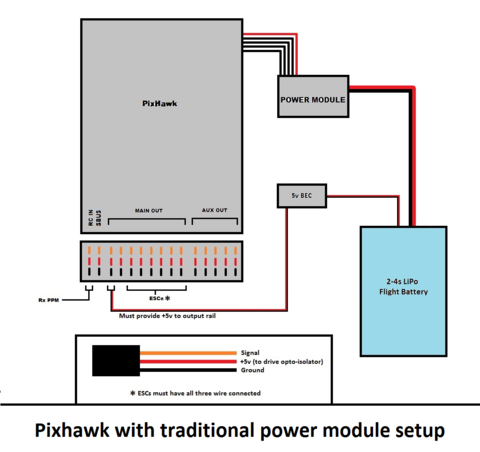](https://doc.yufeiaero.com/_images/Pixhawk-Correction-to-KDE-ESC2.png)KDE ESC 已固定 PWM 范围, 因此您必须手动设定输出 每个PWM信号的射程,使 RCx MIN 太 1100,RCx MAX 是 1900us 使用 计划员
## Pixhawk ESC问题
据报道,一些ESC没有与皮克斯霍克合作.
Pixhawk应该和每家ESC合作 一个正常的RC 接收器(因为它发出相同的提交其信号类型)[一个已知的例外,EMAX ESC](https://github.com/ArduPilot/ardupilot/issues/2094).
在大多数情况下,问题是由于线路不正确。 总是连接信号和地面。 检查采用一种 ESC 类型来决定如何连接 +5V 线条 。 在国家,你必须连接信号和信号地面,以使ESC工作。
更多信息见[这段视频](https://youtu.be/6C1YG1e2aTo).
---
*译自 ArduPilot Copter「Connect ESCs and Motors」· [查看原文](https://ardupilot.org/copter/docs/connect-escs-and-motors.html) · CC BY-SA 3.0*