# 地面站失联保护
科普特4.0和后来的地面控制故障系统已有重大改进。
地面站控制系统(GCS)故障安全控制系统,如果失去与GCS的接触,Copter将如何表现.... . . . . . . . . . . . . . 如果没有收到心跳**说了,............................................................瓷..................................................................................................................对任何.............................................................................**秒( 默认为 5 秒) , GCS 故障安全事件将根据您的参数设置触发 。 注意如果没有GCS连接过,GCS故障安全无论参数设置如何都将保持不活动.
**说明**:
Copter还支持其他故障安全装置:\*\*Radio \*\*,\*\*Batterry \*\*,以及\*\*EKF / DCM Check \*\*.
## 当故障安全触发时
下列情况可能导致GCS MAVLink心跳丧失,引发GCS故障安全事件**说了,............................................................瓷..................................................................................................................对任何.............................................................................**秒数向其提供:
- 操作员关闭或以其他方式断开GCS
- 相机超越了GCS遥测无线电的射程
- 两端的GCS遥测无线电失去功率
- 连接GCS遥至迟在自动驾驶的无线电或地面设备的电线已断 就在
## 会发生什么?
当一个GCS故障安全器被触发时,可以通过参数配置交接器来无所作为,即刻降落,RTL,或SmartRTL. 它也可以被配置为绕过Auto Mode任务中的故障安全器,绕过飞行员控制模式中的故障安全器,或者如果已经处于着陆阶段继续降落.
- 国家的政府不会有故障保险
- 如果直升机携带武器但降落了 直升机会立即解除武器
- 如果相机在Stabilize或Acro模式中配备了武器,并且节流阀输入最少,则相机会立即解除.
- 否则,汇合器将采取以下参数中配置的动作.
如果故障安全清空(即GCS重联和MAVLink 快走心跳恢复),则会保持其故障安全模式. 会的**没有**自动返回在启动故障安全之前已激活的进行合作的飞行模式。 这意味着,例如,如果当故障安全发生时该机体在Loiter,并且飞行模式自动所表明的是RTL,即使在GCS重新连接后,该机体仍将留在RTL. 如果飞行员希望重新控制Loiter,他/她将需要将飞行模式切换到另一个位置,然后返回Loiter。 这也可以通过重新连接的GCS来实现.
## 设置故障安全
在任务规划器的完整参数列表或完整参数树中设置 \*\*FS GCS ENABLE \*\* 参数为:
- **已禁用**(value 0)将完全禁用GCS故障安全.
- **总是启用 RTL**(Value 1) 将剪接器切换到RTL Mode. 如果GPS位置无法使用,则会改用Land Mode.
- **启用在自动模式下继续任务( 此值在4. 0 时无效果, 稍后使用 FS OPTION 参数替换函数, 见下文)**(Value 2) 将忽略自动模式任务中的故障安全 。 否则,它的行为会和*总是启用 RTL*。该选项在Copter 4.0 及以后不再存在驰名。 相反,见**FS 选项**参数。 在 Copter 4. 0 和后期版本中设置此值将自动转换并设定为 value 1( 永远RTL) 和**FS 选项**将修改bitmask,以包括bit(1)向秘书处提交“在GCS故障安全文档上继续自动模式任务”。
- **已启用 SmartRTL 或 RTL**(Value 3)将切换交汇器到SmartRTL模式. 如果 SmartRTL 无法使用, 便会切换为 RTL Mode 。 如果GPS位置无法使用,则会改可能成为Land Mode平等地位。
- **已启用 SmartRTL 或 Land**(Value 4) 将裁剪机切换到SmartRTL模式. 如果SmartRTL不可用,则剪接器会切换到盏Land Mo Castle.
- **启用总是陆地**(Value 5) 将裁剪机切换为 Land Mode.
- **自动 DO LAND START 或 RTL**(value 6) 将执行 DO LAND START 自动任务序列, 如果没有 DO LAND START 序列, 则执行 RTL( 请参见**咀嚼土地**).
- **刹车或土地**(Value 7):如果包含在固件中,则切换到BRAKE模式,如果不包含,则切换到LAND模式.
- 任何无效的值( 如不小心输入 99 作为参数值) 都会和**总是启用 RTL**
该**FS 选项**参数(Copter 4.0 and later)是一个比特mask参数,用来选择一个或多个选项来修改无线电,GCS和电池故障安全的标准动作. 在Mission Planner全参数列表或全参数树中,手动复选框弹出窗口是设置这个(和任何其他位码)参数的简单工具. 请确定前往 Help > 检查 Beta 更新, 在连接到互联网时先绘制最新的参数定义 。 这个**FS 选项**位数如下:
- 、 指的是
- 位 1 设置: 如果在自动模式下继续**从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从的男人从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从有效应对从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从蜕从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从**
- 位数 2 集: 如果采用制导模式,则继续 \*\* Radio Fa仍将安全 \*\*
- 位3 设置 : 如果降落在任何故障安全上, 继续
- 位数 4 设置: 继续试验控制**从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从的男人从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从有效应对从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从蜕从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从**
- 位 5 集: 故障安全处理时释放抓取器
- 如果没有设置上述任何一项,则按配置执行\*\*FS 提出的各项建议在本报告中的\*\*选项。
**说明**:
只有比特mask比特1,3,4和5会影响GCS故障安全期间采取的行动. 此参数也与电池和无线电故障安全相关,因此确保您在设置此参数时会考虑所有选项 还好.
[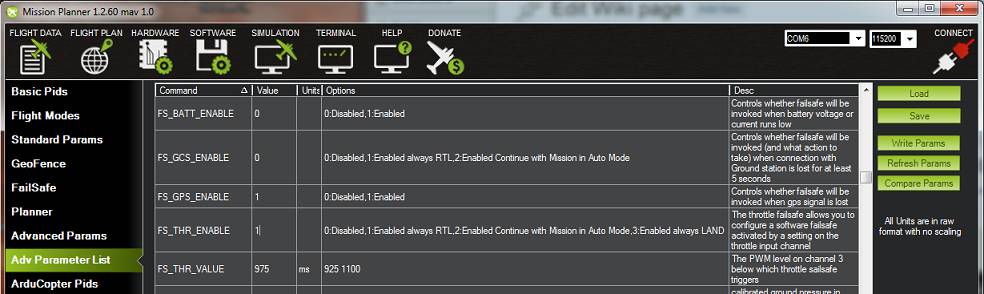](https://doc.yufeiaero.com/_images/FailsafeAdvPar801.jpg)**说明**:
所有无保障参数都可以从飞行任务规划员的高级参数列表中观察到或设定抨击。
---
*译自 ArduPilot Copter「GCS Failsafe」· [查看原文](https://ardupilot.org/copter/docs/gcs-failsafe.html) · CC BY-SA 3.0*