# 机架类型配置
## 多键
女同性恋者协会和女同性恋者协会 \*\* 参数应当设定,以便与所使用的物理框架相匹配。 请参看\*\*Connect ESC和Motors \*\* 支持的多复制帧列表的页面
如果使用任务规划员选择初始设置,**强制硬件QQ框架类型**。如果使用另一个地面站,则应当能够 反对\*\*FRAME CLASS\*\*和\*\*FRAME TYPE \*\* 参数直接通过参数更新屏幕.
[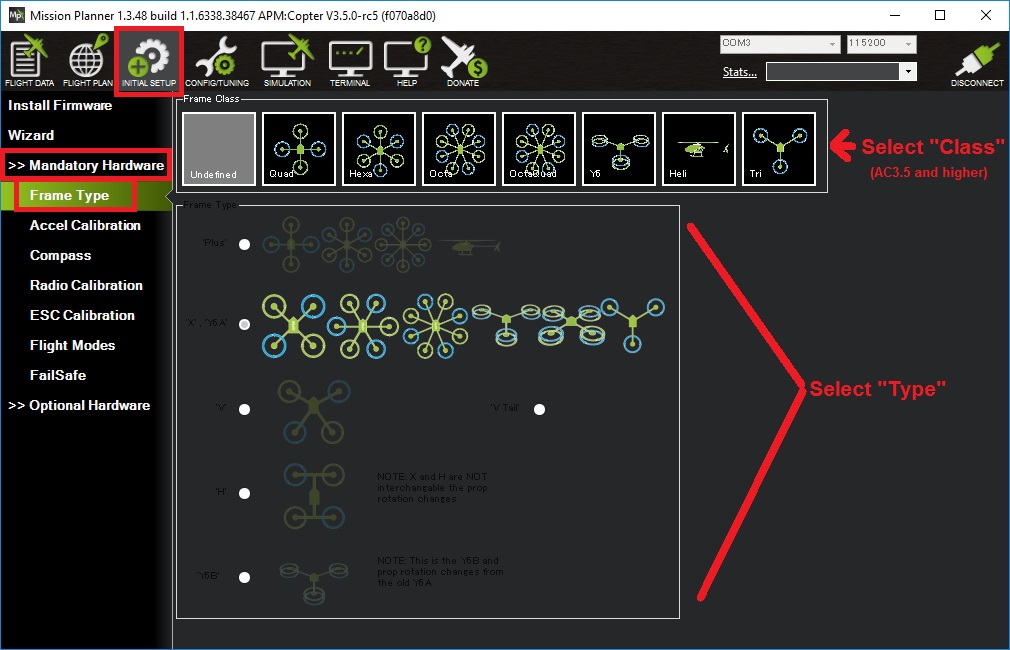](https://doc.yufeiaero.com/_images/MissionPlanner_Select_Frame-Type.jpg)
**说明**:
对于传统直升机,应该已经选择"Heli",并且不应该修改. 对于\*\* 单一的Copter 和 Coax Copter \*\* ,\*\* FRA 琌 CLASS \*\* 参数应直接从完整参数列表中设定,直到[这个问题](https://github.com/ArduPilot/MissionPlanner/issues/1552)已经解决。
接下来为您的机体选择框架"Type". 默认类型是**页:1**.
对于Tricopters,Y6,传统直升机,Bicopters,SingleCopters和CoaxCopters,框型被忽略.
## 汽车订单图
请参看\*\*Connect ESC和Motors \*\* 支持的多复制帧列表的页面
## 传统直升机
传统直升机运行着不同版本的固件. 见**6. 设 设 置 安 、 设 安**用于设置和调整信息。
HeliQuads是使用传统直升机固件但 October4 motors的混合帧.
## 其他配置
---
*译自 ArduPilot Copter「Frame Class and Type Configuration」· [查看原文](https://ardupilot.org/copter/docs/frame-type-configuration.html) · CC BY-SA 3.0*