安全与故障保护
遥控 / 电池 / GCS / EKF 等
EKF / 导航故障保护
[网站维使它们能够="copter"谐音].
EKF故障安全监控EKF(位置和姿态估计系统)的健康,以抓住机体位置估计上的问题(往往是GPS故障或指南针错误造成的),并防止"飞行者".
[/现场]
[站点维基="飞机"].
EKF故障安全监测EKF(位置和姿态估计系统)的健康情况,以抓住机体位置估计出现的问题(往往是由GPS故障或罗盘错误造成的).
在固定机翼飞行中,一个糟糕的EKF解决方案通过回归到D 这可是DCM姿态的示例,所以没有采取故障防护行动. 因此,本页描述的EKF故障安全仅适用于QuadPlanes,并且只在飞行时使用需要位置估计的VTOL模式(QLOITER,QRTL最大程度地,QLAND,QAUTOTUNE和VTOL AUTO). 它不在QSTABILIZE,Q橱窗或QACRO中活动,也不在任何固定翼模式下活动.
[/现场]
[站点维基="rover"].
EKF故障安全监测EKF(位置和姿态估计系统)的健康情况,以抓住机体位置估计上的问题(往往是GPS故障或罗盘错误造成的),并防止机体在自主控制下偏离航线.
[/现场]
[site wiki="su媳"] (中文(简体) ).
EKF故障安全监测EKF(位置和姿态估计系统)的健康情况,以捕捉机体位置估计出现的问题(由指南针误差或速度估计误差造成),并防止"滑行".
[/现场]
什么时候触发?
当用于指南针,位置或速度的任意两种EKF"变异"高于**FS EKF THRESH时,EKF故障安全就会触发. ** 1 秒参数值。
这些"国际义务"来源沿用EKF本身,是数字表示EKF对其估计的信心. 数值在0到1之间,意思是0,估计值非常可信,1.0非常不可信.
EKF通过比较多个传感器的结果来计算这些"变种" 这是我们的计算结果. 例如,如果GPS位置突然跳转,但加速计没有显示突然加速,那么位置的EKF差异就会攀 这只是一个不值得信赖的问题.
检查只在机体携带武器时进行。
[站点维基="飞机"].
此外,该检查只进行,而 " Quad Plan " 则处于VTOL模式,需要进行位置评估。 离开这样的模式 清除故障安全。
[/现场]
这些差异可在地面站实时查看。 如果使用任务规划器点击HUD上的"EKF"标签.

当故障保险触发时会发生什么?
- 自动駕駛LED会闪红黄或蓝黄 音调警报会响
- "EKF差异"将出现在地面站的HUD上 如果遥测连接
- 与人权有关的文件
[网站维使它们能够="copter"谐音].
- 在不需要GPS(即稳定,Acro,AltHold)的人工飞行模式中,不会再发生进一步的情况,但飞行员将无法转换为自主飞行模式(Loiter, PosHold, RTL, Guided, Auto),直到故障解除.
- 在需要GPS(即Loiter,PosHold,RTL,Guided,Auto等)的自主模式中,**FS EKF ACTION **控制了之间的互动行为. 默认这是"1",意思是机体会切换到**Land **模式. 这是"驾驶控制"的土地,意味着飞行员会控制滚角和投角,但机体会降落在**LAND SPD MS**. 它会降落,并最终解除发动机。 其他选项是只报告("0"),悬浮(ALTHOLD)("2")或LAND("3"),即使在STABILILIZE模式中,如果EKF故障安全发生.
在EKF故障安全发生后,飞行员可以以**AltHold **等人工飞行模式重新控制(使用飞行模式开关)将机体带回家.
[/现场]
[站点维基="飞机"].
- 机师没有控制机体
- 在任何其他需要定位的VTOL模式(QLOITER,QRTL,QLAND,QAUTOTUNE)中,机体将切换到QQHOVER **模式在编写高度,并赋予驾驶员对滚盘和投球的控制,以便机体能够手动飞回家.
没有FS EKF 运算Plane上的参数,这些动作是固定的。町内发生EKF故障安全后,飞行员可以使用飞行模式开关重新取得控制,无论是在QHOVER/QSTABILILE中,还是通过向固定翼飞行过渡.
[/现场]
[站点维基="rover"].
- 在不需要位置估计(即手动,Acro,方向,hold)的模式中,不会再发生进一步的情况 很好,但机体不能转换为需要位置的模式(Auto, Guided正在进行,RTL, SmartRTL, Loiter, Follow, Dock, Circle),直到故障解除.
- 在需要位置估计的模式中,**FS可持续地控制了行为。 默认是"1",意思是机体会切换到**Hold **模式并停车. 其他选项是"0"完全禁用故障安全装置,"2"在这方面的工作模式不改变的情况下向地面站报告故障情况.
在EKF故障安全发生后,驾驶员可以重取 控制(使用模式开关)使用 ** 手动 ** 模式驱动机体回家.
[/现场]
[site wiki="su媳"] (中文(简体) ).
- 在不需要位置(即稳定,Acro,AltHold)的手所通过的模式中,不会再发生任何进一步的情况,但飞行员无法切换到自主模式(PosHold, Guided, Auto),直到故障解除.
- 在需要位置(即PosHold,Guided,Auto等)的自主模式中,**FS EKF ACTION **控制行为. 默认是“ 0 ” , 表示该飞行器不会采取任何行动 。 “ 1” 将发出 GCS 警告信息 。 “ 2” 将解除该子程序 谧 。
发生反光反光反应后,反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光反光 你真是一派胡言啊
[/现场]
调整故障保险的敏感性
##FS EKF THRESH # # #FS EKF THRESH # #FS EKF THRESH # #FS EKF THRESH # #FS EKF THRESH # ** 参数可以调整,以控制故障安全器的灵敏度
- 设定 **FS EKF THRESH ** = 0 以禁用 EKF 故障安全
[网站维使它们能够="copter"谐音].
- 将**FS EKF THRESH ** 增加到0.8至1.0之间的值,以减少EKF故障保险的机会。 增加这个参数值的缺点是,在由糟糕的指南针或GPS故障引起的飞行中,在机体自动切换到LAND模式之前,机体会飞得更远.
- 将 **FS EKF THRESH ** 降低到 0.6 的值,以增加快速触发 EKF 故障的概率。 降低这一值的缺点是,EKF故障保险在攻击性操作中可能会触发土地
[/现场]
[站点维基="飞机"].
- 将**FS EKF真不错**增加至0.像个值在0.8到1.0之间,以减少EKF故障保险的机会。 增加这个参数值的缺点是,在由糟糕的罗盘或GPS故障引起的飞行中,飞行器会在自动切换到QHOVER或QLAD之前飞得更远.
- 将 **FS EKF THRESH ** 降低到 0.6 的值,以增加 也许快速触发 EKF 故障的概率 。 降低这一值的缺点是,在侵略性VTOL操作中,EKF故障保险可能是否可以触发
[/现场]
[站点维基="rover"].
- 将**FS EKF THRESH ** 增加到0.8至1.0之间的值,以减少EKF故障保险的机会。 增加这个参数值的缺点是,当位置估计差时,机体在自动切换到HOLD之前,会更远地偏离航线
- 将 **FS EKF THRESH ** 降低到 0.6 的值,以增加快速触发 EKF 故障的概率。 降低这一值的缺点是EKF故障保险有助于促进机体的不必要地停黏,例如在硬转弯或过粗糙地面时。
[/现场]
[site wiki="su媳"] (中文(简体) ).
- 将**FS EKF THRESH**的数值增加到0.8至1.0,以减少EKF故障保险的可能性。 增加这个参数值的缺点是,在因指南针或定位故障导致的游艇期间,机体会在故障安全装置启动前游得更远
- 将**F 安全理事会的**FS EKF THRESH ** 降低到0.6的低值,以增加快速触发EKF故障的可能性。 降低这一值的缺点是EKF故障保险在攻击性操作中可能触发
[/现场]
[网站维使它们能够="copter"谐音].
Dataflash 法日志示例
EKF的创新可以通过绘制数据闪存日志的NKF4.SP(位置创新),NKF4.SV(广泛散发创新)和NKFF4.S旷存值来查看.
下图显示了EKF在实际的EKF故障安全事件中对位置(绿色),速度(红色)和指南针(黄色的职权)的创新. 在这次事件中,外部干扰(可能来自附近一个高功率无线电塔)导致GPS报告位置和速度不鹫. 机体在速度和位置创新都爬谬后很快转换到地面模式FS EK创设公司数值为0.8

[/现场]
[站点维基="copter,plane,rover"].
EKF的格利奇保护
**EKF的**故障保护工作如下:
- 当收到新的全球定位系统位置和速度测量数据时,将它们与 使用 IMU 测量预测的位置。
- 如果位置差超过以下设定的统计信任水平: **EK3 POPS I GATE ** 然后测量将不使用。 同样,使用**EK3 VEL I GATE**检查速度。
- 如果GPS故障持续时间足够长(通常约 Alfredo7秒),则EKF的位置 和速度估计将重置到全球定位系统的位置和速度。
- **EK3 GLITCH RAD (英语). ** 控制最大射线不确定性 处于过滤器预测值和测量值之间的位置 由GPS在过滤器位置和速度状态重置到GPS之前进行. 使此值更大, 过滤器可以忽略更大的 GPS 故障 嗨, 也意味着IMU和罗盘等非 GPS 错误会造成更大的错误 在过滤器被迫返回GPS位置前就位。 如果**EK3 GLITCH RAD,则 ** 全球定位系统创新将定为0 如果超过闸门大小,则剪切而不是拒绝 **EK3 VEL I GATE**和**EK3 POS I GATE** 如果低质量 我有传感器数据导致GPS拒绝和 但是其对EKF来说是比较容易受GPS故障影响 如果设置为 **EK3 GLITCH RAD 建议以 " 零 " 改为 " 零 " 。 将**EK3 VEL I GATE**和**EK3 POS I GATE** 我们知道,如果一个小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小小凄曲,则将其减少为300
[/现场]
[网站维使它们能够="copter"谐音].
视频
https://youtu.be/zJbephAEFWQ 请检查date=中的日期值 (帮助)的效率.
宽度 : 100%
[/现场]
[copywiki 目的地="copter,plane,rover,su只能在"]
译自 ArduPilot Copter「EKF Failsafe」· 查看原文 · CC BY-SA 3.0
降落伞

这个话题描述了如何设置手动和自动降落伞 释放
警告:
降落伞弹射可能很危险 应谨慎使用这一特性
https://youtu.be/KmjPZIQ9c0A (英语).
宽度 : 100%
上面的视频来自亨利DIYDrones讨论导致科普特增加了这个特性.
你需要的东西
一个完整的降落伞机制, Northeastube suppose:
或者如果你喜欢DIY解决方案, 降落伞释放机制可以是 由PWM信号(即Servo)和足够大的降落伞触发 减速你的多校警的体面到不到5米/秒。 部分建议 降落伞供应商:
连接到自动驾驶
降落伞释放机制可以从中继器有助于促进或PWM(即Servo)引发. 如果使用中继针,则使用需要高输出水平的释放机制触发,因为GPIOs在启动器期间被迫降低,并设定相应的雷雷克斯enburg改为无更改,以避免在自动驾驶初始化时触发发布。

通过特派团规划员设置
要配置降落伞释放,首先与任务自动驾驶连接 规划器,然后打开 CONFIG - > Full参数列表标签和 设置以下参数。
- **CHUTE ENABLED **="1". 然后刷新参数,或重启,以查看Chute参数.
- (简体中文)应设定为触发槽释放的沉积速率(m/s)。
- (简体中文)确定在首次发现失控时自动释放降落伞所需的最低高度。
Servo 释放
- **CHUTE TYPE ** = "10" 以伺服器释放
- **CHUTE SERVO ON**应设置在释放降落伞所需的伺服器本国境内。
- ** CHUTE SERVO OFF **应为"退缩"的伺服器位置. 也就是在降落伞释放前 伺服器的位置
- 设置**SERVO9 功能**="27". 你不觉得,在带IOMCU均有自动驾驶装置的自动驾驶装置上(能够得到标记为MAIN和AUX的产出),
塞内加尔9参考皮克斯霍克的AUX OUD 1. 要使用 AUX OUT2 , 请将 ** SERVO10 函数 ** 到 27 等 。
中继释放
警告:
此功能是GPIO,且目前能力有限.
- 确定/配置一个披针为 GPIO(参见常见gpios).
- 设定该标码为RELAY输出之一,并将该继电器指定为降落伞功能. 例如,GPIO Pin 51 使用第一个中继器,设置(原始内容存档于2019-09-21). ReLAY1 PIN=51茸 和运行= 3 (Parachute) (法语).
- 由于GPIOs在启动器期间总是最初设定低,为了避免意外释放,总是使用需要高输出级的释放机制来触发和设定.
- 类型=0以继电器释放. 设置相应的继电器函数参数, 例如运行(用于RELAY1)至3(Paracutte)选择使用哪个继电器输出.


手动发布
飞行员可以使用RC通道/开关手动释放降落伞:设置一个RCx 选择至 22 (Parachute Release) 或 23 (Parachute 3Pos) 。 任一函数,当RC频道高时,高于(简体中文),并配备武器(Copter)或飞行(Plane)。 所需经费见下节。
MAVLink 命令发布
降落伞也可通过地面站指令释放/启用不过是故障:MAV CMD DO PARACHUTE(cmd id #208). 此命令有一个参数1字段决定动作:
| 页:1 | 行动 |
|---|---|
| 0 | 禁用副伞释放 |
| 1 | 启用伞式释放 |
| 2 | 释放伞 |
此命令可以作为DO PARACHUTE的路标作为AUTO任务的一部分.
[站协商一致意见="飞机"]. 不安全行动 曰. 师曰.
飞机还规定了降落伞释放故障防护行动。FS LONG ACTN (法语)和BATTx FS CRT ACT.
[/现场] 伞式选项 - - - - - - - - - - - - - - - - - - - - - - -
强制释放伺服器或继电器在触发后永远保持活动(直到重启)的选项. 这被用于高海拔情况下,由于温度极低,伺服器或继电器可能会被冻结,直到海拔更低,温度更温暖时才能运行. 可以通过设置选择点0高。
设置比特 1 高选择在释放降落伞之前,不会解除机体的武装。
RC 禁用/启用辅助伞
您可以使用 RC 通道/ 开关禁用或启用降落伞释放: 设置RCx 选择改为21。 一个高的位置可以释放降落伞;其他位置可以使其失效. 如果出现RCx 选择设定为便是23(Parachute 3Pos),低位置可以禁用降落伞释放,中位置可以缜密操作,高水平的意志试图强迫释放,如上所述,假设以下描述的有利条件.
降落伞何时部署?
当飞行器失去姿态控制并开始下降时,可以自动释放在适当情况下降落伞. 自动释放触发的全部1秒钟必须全部正确:
- 发动机装有武器(Copter)或飞行(Plane)
- 机体没有着陆(只降落)
- 该飞行器不采用FLIP或ACRO飞行模式(仅限Copter).
- 车体的滚角和/或投角离 目标倾斜角度( 仅选择)
- 气压计显示机体没有攀爬(过量的巴罗噪声在某些情况下可防止释放)(Copter & Plane)
- 首次检测到失控时,该飞行器高于**CHUTE ALT MIN**高度(仅限Copter)。 在快速下降中,实际释放可能发生在此高度以下. “ 0” 的值会禁用此检查 。
https://youtu.be/xaw3-oSahtE (中文(简体) ).
宽度 : 100%
测试槽
根据释放机制,可部署降落伞。 危险,所以请小心 进行这些测试,移除 老天爷 降落伞和适当的螺旋桨
测试人工部署:
- 启用降落伞释放, 如果使用开关禁用释放
- 将 **CHUTE ALT MIN ** 参数设置为零以禁用最小值 高度检查
- 将机体固定在稳定模式上,将油门抬除其他事项外 最小( 断路马达或移除道具)( Plane 不需要)
- 使用上述一种人工的RC通道开关激活方法,或者使用Mission Planner SERVO/RELAY标签来切换释放中继器,MAVLink的四个指令,或者设置 现在我的释放伺服器的PWM.
你应该看到马达停止,降落伞释放机制启动,如果 遥测技术附载," 我们不能离开!" 飞行是否能显示数据显示荫影
将有助于测试自动部署:
- 将 **CHUTE ALT MIN ** 参数设置为零以禁用最小值 高度检查
- 将机体固定在稳定状态,将油门抬高 最低
- 以某种方式使机体倾斜至少30度,同时降低(协助发展中国家的气压表显示机体正在下降)
1秒后,马达应该停止,降落伞服务器会移动 如果《任务规划员》附后, "Parachute: released"应该出现在 飞行数据显示屏的HUD。
测试完成后,将**CHUTE ALT MIN** 恢复到理想状态 高度( 默认为 10m)
[复制维基目的地="copter,plane"].
译自 ArduPilot Copter「Parachute」· 查看原文 · CC BY-SA 3.0
看门狗
ArduPilot使自动驾驶CPU的内部独立监视器能够使CPU被重置和重启,如果一个外围或某个代码需要太长时间才能完成或"挂"CPU. 如果飞行或移动中,这可以或不能节省机体。
虽然不建议,但可以通过设置来禁用此特性BRD 选项 = 0.
对于"HARD FAULT"(如非法指令,出界内存访问等)在重置前,监察处理器代码会登录一个"WDG"消息到机载日志,向GCS发送一个"WDG"短信,并试图殆尽 dump.bin文件写入"@SYS"闪存区域. 此 crash dump.bin 文件包含 cpu 状态, 并登记为以后的分析( 详见以下章节) 。 一个"HARD FAULT"极其严重,应该向ArduP 我们需要报告. 在原因解决之前,机体可能无法安全飞行。
在ArduPilot-4.5.1(及更高)中,如果创建了 crash dump霞.b接轨文件,则前臂失败会警告用户并防止武装. 页:1你这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个,这个这个这个这个这个这个这个这个这个,这个这个这个这个这个这个这个这个这个这个这个这个,这个中提出的这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个 你这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个 你这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个 你这个这个这个这个这个这个这个这个这个这个这个 不然这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个这个第1段至第1段(不建议)。
报告监视犬/垃圾堆
使用 Mission Planner 或者另一个GCS 从"@SYS"闪存区域下载 crash dump.bin 没完没了的文件.

从导致崩溃堆放的飞行或操作中下载数据闪存日志。 关于下载日志的信息,请查阅**。 **
如果找不到数据闪存日志, 请找到固件的 git- hash 。 这在启动后不久出现在GCS的信息标签中.

打开ArduPilot的支持论坛,查找您的机体和软件版本的类别(例如:科普特-4.6, 飞机4.6, 轮渡-4.6), (中文(简体) ). 创建一个“新主题”,在标题中包括“监视犬”,并附加上述的 crash dump.bin 文件、日志文件和/或 git-hash与有关文件。 如果文件无法直接上传,请包含一个链接,以便下载文件。
确定一个监视犬重新设置
一种方法是通过查看数据闪烁日志。 如果该日志被过滤后仅显示"MSG"信件,则可以看到有的包含"监视犬"一词. 这清楚地表明,以前的日志或飞行以监督员重置而告终。

WDOG 日志信息也应与下列栏目一起出现,这些栏目可能对开发者调查监视者的原因有用
任务 : 调度任务编号 OR
- -1 如果主循环刚刚收到在当地的创设器样本
- -2 如果快速循环已经开始
- -3 如果万美元主循环等待下一个IMU样本
IERR: 内部错误的遮盖
IERCNT: 内部错误计数
MavMsg: 上次处理中消息的 MAVLink id
MavCmd: MAVLink Command LONG 或 Command LONG INT 消息从上次处理中发出的命令字段
SemLine : 如果程序正在等待 semaphore 所表明的源代码行号联合国宪章,
FL:断层线,发生断层的源代码线号. 注意此选项没有指定文件名, 但仍然有用
FT:错误类型(参见AP HAL ChibiOS/system.cpp中的故障类型)
- 1 = 重置
- 2 = 非机械干扰 这是个NMI
- 3=硬故障(最常见的)
- 4=内存管理失误
- 5 = 客车故障
- 6=使用错误
FA:故障地址 (内存). 例如,如果试图使用无效读取符读取一个字节,则为0
FP : 线索优先级(见从 APM MONITOR PRIORITY 开始的优先级列表)AP HAL ChibiOS/ Scheduler.h)
ISSR : 中断控制和国家注册(参见ST数据表中的"ICSR比特任务").
译自 ArduPilot Copter「Independent Watchdog and Crash Dump」· 查看原文 · CC BY-SA 3.0
坠机检测
科普特包括一次撞车检查,在机体可能失控并撞到地面时解除发动机。 这减少了机体的损坏,也减少了机体附近人员受伤的可能性.
坠机检查类似于** 在这里放放放**的逻辑,只是降落伞通常会随着机体的坠落而释放,而坠机检查应该在机体撞到地面后触发.
坠机检查何时解除发动机?
当以下全部为正 2 整秒时:
- 机体携带武器
- 机体未着陆(据其所知)
- 当前飞行模式是没有ACRO或FLIP
- 车速不超过3米/秒
- 实际倾斜角度与期望的倾斜角度(可能由飞行员输入)相差超过30度
说明:
在马达被解除前,还可以使用其他的内格,如速度和倾继续对角检查.
被为的为为:为的为为为的为为为为的为为为的为为为为的为为为为的为为为为为的为为为为的为为为为为的为为为为为的为为为为为的为为为为为的为为为为的为为为为的为为为为的为为为为为为的为为为为 他们是为的为为为为的为为为为为的为为为为的为为为为为为为的为为为为为为的为为为为为的的为为为为为为为为为为为的为为为为为为为为为为为为为为为为的的为为为为为为的为为为为为为为为为为为为的的为为为为的的为为为为为为为为为为为为为的的为为为为为为为为为的的的为为的为为为为为为为的的的的为为为为为为为为为为为提供全面的为为为为为的的的为的 毫无疑问
- 发动机会解除
- "崩溃:解除武装"将在地面站展出
- 崩溃事件将写入数据闪存日志( 查看相应的ERR 记录)
如何和何时停止崩溃检查 ?
一般而言,应启用坠机检查 17 ,但如果机体可能出现30度以上倾角误差,应停用。 这包括机体用于从一个山峰到另一个山峰搭载导线或用于"德龙登机"的应用.

图片来源:维格
在Copter-3.3.3(及更高)中,通过设置 **FS CRASH CHECK ** 到 这位选手可以禁用崩溃检查.
以下是一段描述来自科普特-3.1的崩溃检查的视频(逻辑在3.3及更高)
https://youtu.be/xaw3-oSahtE (中文(简体) ).
宽度 : 100%
译自 ArduPilot Copter「Crash Check」· 查看原文 · CC BY-SA 3.0
航位推算保护
Copter)包括死衡失保险,它允许机体在失去GPS(或者更准确地说,如果它失去了其位置估计,而这种估计可能基于GPS,光学流等)的情况下返回家园(或者部分返回家园).
说明:
这种故障保险可在Copter喽4.3(更高)中找到。
说明:
类似的功能可用(原始内容存档于2018-09-21). Copter-deadreckon-home. lua.脚本( E)视频1, 视频2)
已在 设置
- 设置**风速估计 ** 包括设置**EK3 DRAG BCOEF X**,**EK3 D提交其BCOEF Y**和**EK3 DRAG MCOEF ** 参数
- 设定 **FS DR 可操作 ** 到“ 2” (RTL) 或其他可用选项之一
- 设定 **FS DR TIMEOUT ** 在失去GPS后,机体能够保持控制的秒数. 大部分机体只有10到30秒
什么时候触发?
在与**EKF故障安全相同的条件下,致命的故障安全nakots将触发**. 即当用于指南针,位置或速度的任意两种EKF"变异"高于**FS EKF THRESH时. ** 秘书处的说明。 在实际操作中,预计通常是全球定位系统的丢失触发故障保险。
当故障保险触发时会发生什么?
- 机体在GPS丢失后将继续正常飞行7至10秒
- 将在GCS上显示“死亡测算启动”,该机体将切换到**RTL**模式并开始飞回家
- 如果机体未能在**FS DR TIMEOUT范围内到达家 **秒,**EKF故障保险**将触发,机体将切换到**Land**模式
- 即使GPS在机体回家时恢复,机体仍将留在RTL
测试
遵循以下指示,在模拟器或真实机体上进行测试. 如果在真实机体上进行测试直播,即可以马铃薯模式重新获得控制(例如**稳定**或** AltHold **)
- 唠叨**RC9 你必须从一个辅助开关**(任何RC输入通道都可以使用)到65。
- 以任何需要全球定位系统的方式武装和飞行机体(如**Loiter**、**Guided**、**Auto**等)
- 确保发展中国家和转型期经济国家部队通过检查地面站的“风速”和(或)“风速”计算出风速估计数(见**页的“实时风速和方向”)。
- 高调辅助开关以禁用 G柠PS
- 在7至10秒内,应在GCS上显示“死亡计数开始”,机体应切换到**RTL**模式并开始飞行回家
- 在**FS DR TIMEOUT之后 **秒,**EKF故障保险**将触发,机体将切换到**Land模式**
- 如果机体位置漂移过多,则切换到**AltHold **模式,以恢复对机体的控制.
- 随时降低辅助开关以重新启用GPS
- 后测试, 降低或提升 **FS DR TIMEOUT ** 反映飞行器在没有全球定位系统的情况下可维持控制的最大秒数的参数
视频
https://youtu.be/G-vYP IQZeM (中文(简体) ).
宽度 : 100%
https://youtu.be/Xq-ecwgFKz 106. 页面存档备份,存于互联网档案馆 https://youtu.be/Xq-ecwgFKzA
宽度 : 100%
译自 ArduPilot Copter「Dead Reckoning Failsafe」· 查看原文 · CC BY-SA 3.0
电池低压保护
电池低压保护(Battery Failsafe)在电压/电量低于阈值时触发警告、RTL 或降落。
- 配置电池容量、片数、电压传感器或电量计。
- 设置低电量 / 危急电量阈值与对应动作。
- 结合任务距离与风速留足返航余量。
中文精译(主干)· 原文 failsafe-battery · CC BY-SA 3.0
故障保护(Failsafe)
Copter 提供多层故障保护(Failsafe),在遥控、电池、地面站、导航(EKF)等异常时接管飞行,降低失控风险。
本章包含
- 遥控失控保护(Radio Failsafe)
- 电池低压保护
- 地面站失联保护(GCS Failsafe)
- EKF / 导航故障保护
- 航位推算、振动保护、地形跟随相关、坠机检测、降落伞与看门狗等
请按机型逐项配置并在安全环境实测。安全无小事——Failsafe 配错比不配更危险。
中文精译(主干)· 原文 failsafe-landing-page · CC BY-SA 3.0
地面站失联保护
科普特4.0和后来的地面控制故障系统已有重大改进。
地面站控制系统(GCS)故障安全控制系统,如果失去与GCS的接触,Copter将如何表现.... . . . . . . . . . . . . . 如果没有收到心跳说了,............................................................瓷..................................................................................................................对任何.............................................................................秒( 默认为 5 秒) , GCS 故障安全事件将根据您的参数设置触发 。 注意如果没有GCS连接过,GCS故障安全无论参数设置如何都将保持不活动.
说明:
Copter还支持其他故障安全装置:**Radio **,**Batterry **,以及**EKF / DCM Check **.
当故障安全触发时
下列情况可能导致GCS MAVLink心跳丧失,引发GCS故障安全事件说了,............................................................瓷..................................................................................................................对任何.............................................................................秒数向其提供:
- 操作员关闭或以其他方式断开GCS
- 相机超越了GCS遥测无线电的射程
- 两端的GCS遥测无线电失去功率
- 连接GCS遥至迟在自动驾驶的无线电或地面设备的电线已断 就在
会发生什么?
当一个GCS故障安全器被触发时,可以通过参数配置交接器来无所作为,即刻降落,RTL,或SmartRTL. 它也可以被配置为绕过Auto Mode任务中的故障安全器,绕过飞行员控制模式中的故障安全器,或者如果已经处于着陆阶段继续降落.
- 国家的政府不会有故障保险
- 如果直升机携带武器但降落了 直升机会立即解除武器
- 如果相机在Stabilize或Acro模式中配备了武器,并且节流阀输入最少,则相机会立即解除.
- 否则,汇合器将采取以下参数中配置的动作.
如果故障安全清空(即GCS重联和MAVLink 快走心跳恢复),则会保持其故障安全模式. 会的没有自动返回在启动故障安全之前已激活的进行合作的飞行模式。 这意味着,例如,如果当故障安全发生时该机体在Loiter,并且飞行模式自动所表明的是RTL,即使在GCS重新连接后,该机体仍将留在RTL. 如果飞行员希望重新控制Loiter,他/她将需要将飞行模式切换到另一个位置,然后返回Loiter。 这也可以通过重新连接的GCS来实现.
设置故障安全
在任务规划器的完整参数列表或完整参数树中设置 **FS GCS ENABLE ** 参数为:
- 已禁用(value 0)将完全禁用GCS故障安全.
- 总是启用 RTL(Value 1) 将剪接器切换到RTL Mode. 如果GPS位置无法使用,则会改用Land Mode.
- 启用在自动模式下继续任务( 此值在4. 0 时无效果, 稍后使用 FS OPTION 参数替换函数, 见下文)(Value 2) 将忽略自动模式任务中的故障安全 。 否则,它的行为会和总是启用 RTL。该选项在Copter 4.0 及以后不再存在驰名。 相反,见FS 选项参数。 在 Copter 4. 0 和后期版本中设置此值将自动转换并设定为 value 1( 永远RTL) 和FS 选项将修改bitmask,以包括bit(1)向秘书处提交“在GCS故障安全文档上继续自动模式任务”。
- 已启用 SmartRTL 或 RTL(Value 3)将切换交汇器到SmartRTL模式. 如果 SmartRTL 无法使用, 便会切换为 RTL Mode 。 如果GPS位置无法使用,则会改可能成为Land Mode平等地位。
- 已启用 SmartRTL 或 Land(Value 4) 将裁剪机切换到SmartRTL模式. 如果SmartRTL不可用,则剪接器会切换到盏Land Mo Castle.
- 启用总是陆地(Value 5) 将裁剪机切换为 Land Mode.
- 自动 DO LAND START 或 RTL(value 6) 将执行 DO LAND START 自动任务序列, 如果没有 DO LAND START 序列, 则执行 RTL( 请参见咀嚼土地).
- 刹车或土地(Value 7):如果包含在固件中,则切换到BRAKE模式,如果不包含,则切换到LAND模式.
- 任何无效的值( 如不小心输入 99 作为参数值) 都会和总是启用 RTL
该FS 选项参数(Copter 4.0 and later)是一个比特mask参数,用来选择一个或多个选项来修改无线电,GCS和电池故障安全的标准动作. 在Mission Planner全参数列表或全参数树中,手动复选框弹出窗口是设置这个(和任何其他位码)参数的简单工具. 请确定前往 Help > 检查 Beta 更新, 在连接到互联网时先绘制最新的参数定义 。 这个FS 选项位数如下:
- 、 指的是
- 位 1 设置: 如果在自动模式下继续从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从的男人从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从有效应对从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从蜕从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从
- 位数 2 集: 如果采用制导模式,则继续 ** Radio Fa仍将安全 **
- 位3 设置 : 如果降落在任何故障安全上, 继续
- 位数 4 设置: 继续试验控制从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从的男人从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从有效应对从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从蜕从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从从
- 位 5 集: 故障安全处理时释放抓取器
- 如果没有设置上述任何一项,则按配置执行**FS 提出的各项建议在本报告中的**选项。
说明:
只有比特mask比特1,3,4和5会影响GCS故障安全期间采取的行动. 此参数也与电池和无线电故障安全相关,因此确保您在设置此参数时会考虑所有选项 还好.

说明:
所有无保障参数都可以从飞行任务规划员的高级参数列表中观察到或设定抨击。
译自 ArduPilot Copter「GCS Failsafe」· 查看原文 · CC BY-SA 3.0
遥控失控保护
遥控失控保护(Radio Failsafe)在遥控信号丢失或油门失控通道触发时,按配置执行 RTL、降落等安全动作。
要点
- 接收机与飞控需正确配置失控行为(或由飞控检测信号丢失)。
- 常见动作:RTL、Land、或 Arming 相关安全策略(以参数为准)。
- 务必在安全场地测试:关机遥控或拔天线,确认机体反应符合预期。
警告:未正确配置的 Radio Failsafe 是炸机高发原因之一。首次飞行前必须验证。
中文精译(主干)· 原文 radio-failsafe · CC BY-SA 3.0
地形跟随
Copter支持几乎所有自主模式中的"terrain follow"**AUTO **,**Guided **,恪尽职守**和**Land **. 该特征允许机体在地形上攀登或下降以保持一定的距离,使用一个**向下面对利达尔或声纳**或来自语文(a各项人权数据)由地面站提供,使用谷歌地图等绘图服务,或在自动驾驶员的SD卡上存储在"火车"子目录中. SRTM数据如何使用和存储的详情,可在页后的**飞机地形上找到**
宽度 : 100%
见常识-高度用于高度定义。
说明:
**Loiter **,**PosHold **和**其目的在于**模式也支持随后的低海拔地形,称为表面跟踪. 请参看**Surface Tracking **维基页面.
建立使用Terrain数据的任务
如果依赖于一个面临LIDAR的向他们向下倾斜的系统,则确保它能像这里描述的那样被设置
如果使用GCS提供地形数据集,则该数据集为**TERRAIN ENBEL ** 参数改为1
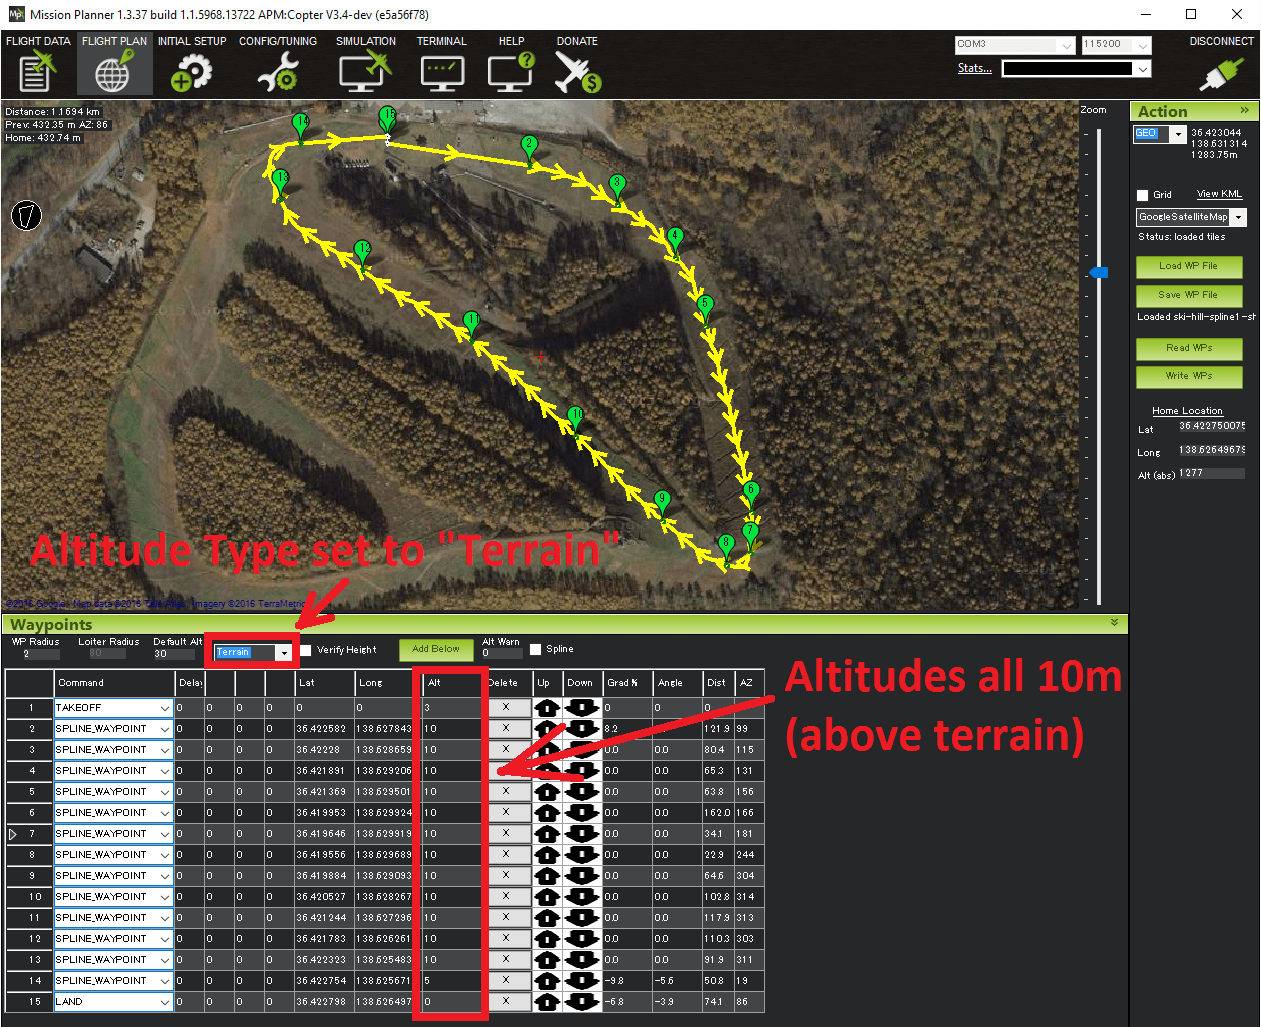
使用飞行计划屏幕上见上文最新版本的"任务规划员"(或其他支持地形后续的GCS),将高度类型设定为"列车". 一旦设定包含一个"Alt"字段的所有任务命令驰骋,将解释为高度-上方-خلشر .
将任务上传到机体上,并按你通常在**AUTOia**

警告:
不将**EK3 SRC1 POPSZ ** 设置为 Rangefinder 。 此参数应在默认值时保留 。
不设置**EK3 RNG USE HGT ** 参数。 此参数应保留在"-1".
地形数据来源
地面站通常负责提供通过MAVLink发送给飞机的原始地形数据。 任务规划员,Q笙调控制,SiYi UniGCS建立起和MAVProxy支持在下载支持后地形所需的TERAIN DATA和TERAIN REQULAST全面参与MAVLink消息. 如果使用不同的地面站,为了下载地形数据,您需要使用这两个地面站中的一个连接,以便ArduPilot在地面或飞行中将地形数据加载到您的板上。 一旦加载,它会被永久保存在微SD卡上.
MissionPlanner和MAVProxy都支持全球SRTM数据库的地形数据. MAVProxy和Mission Planner使用的ArduPilot SRTM服务器有100m的网格间隔. 除非地面站使用距离更近的服务器,设置 **TERRAIN SPACING **低于100m的参数不能提供更好的解析度,只在SD卡上消耗更多的空间.
Terrain Data在您保存或连接这些地面站的加载任务时都会被下载,或者,如果飞行,如果自动驾驶员的飞行进入尚未下载的区域会支撑数据. 假设地面站可以提供. 地面站通常需要互联网连接。
或者,你可以下载一组地形数据瓦片,用于任何预期飞行区,使用此工具网络工具.
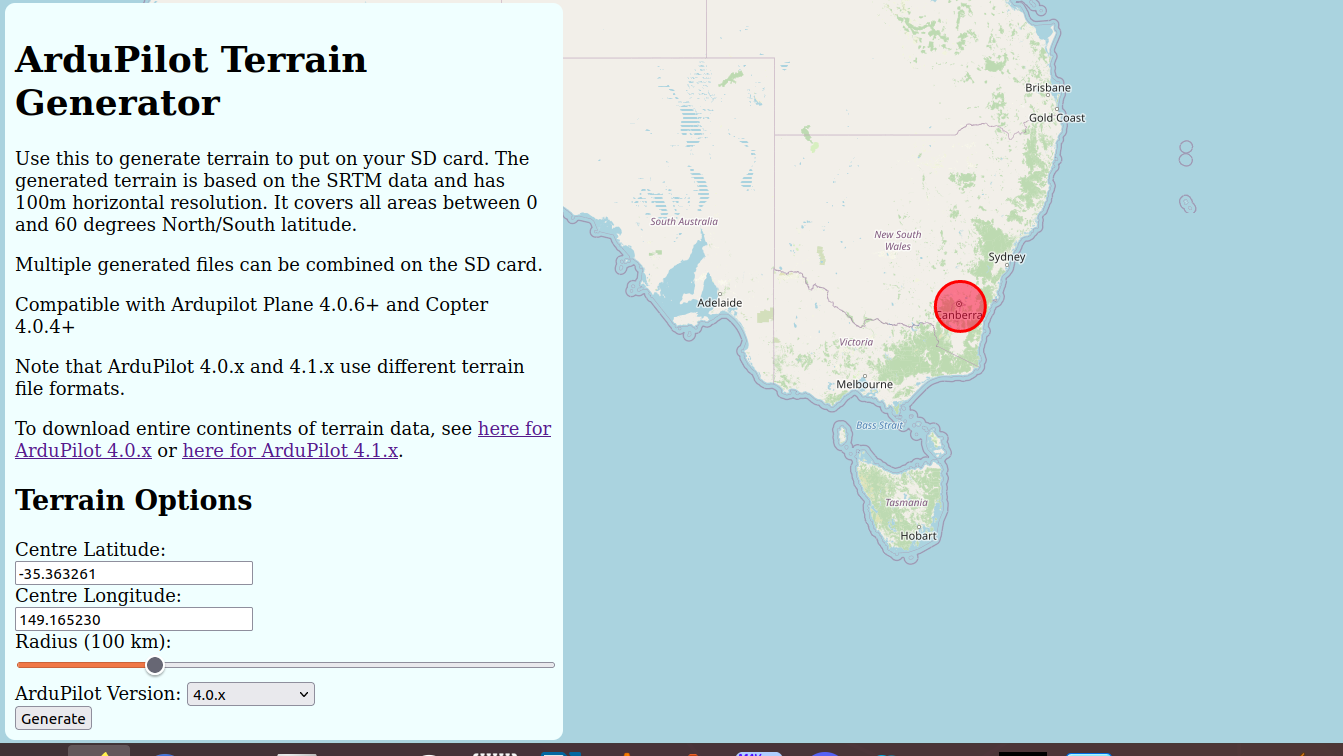
它将在一个地理位置周围为指定的半径创建瓦片。 然后可以下载它们,解析后在SD卡的APM/TERRAIN文件夹中写作.
您也可以下载整个大陆的 .zip 文件, 或从 .这里。使用“大陆apm41”/“tilesapm41”文件夹。
从2024年9月20日发布的β版本开始,你可以从Mission Planner创建地形dat文件,并上传到SD卡.
- 去飞行规划师那里
- 选择带 ALT+ MouseCLICK 的区域并拖动
- 打开上下文菜单并选择 Make Terrain DAT
如果没有选择区域,则使用实际显示的区域。
如果您将 Digital Elevation Model 文件加载到 Mission Planner 中,那么生成的地形文件将用作源文件. 您可以指定5至100米之间的间隔。 (由于Ardupilot 代码中的错误, 无法允许大于 2Gbyte 的文件)
网格间距100米,对于大多数用途,特别是快速飞行机体来说,都足够. 使用较小的网格间隔往往导致不必要的SD卡存储消耗. 然而,在特定情况下,需要遵循精确的地形——例如在向地形不均匀的地形喷洒喷雾时——较小的网格间隔可能是有益的。 不要忘记将地形间隔参数与您生成和上传的网格大小相匹配.
Terrain数据文件总是作为每个一一度区域的一个文件创建,文件大小取决于间隔.
在 RTL 和 Land 期间使用地面高度
记得恐怖主义设定为 " 1 " ,以便能够使用地形数据,并允许GCS更新数据(如果互联网连接),用于当前的一般地点和计划的任务。 设定RTL ALT 类型至少要使用RTL **飞行模式. 如果设定, 机体将解释 **RTL ALT都可以作为高度上方的地形,而不是高于家庭高度,这意味着它一般会在返回家园的道路上爬过山丘。夙田也会减速到陆地 SPD MS(通常为50cm/还参加了),当它高于地形10m(而不是高于家园10m)时. 目前不建议设置这一参数,因为下文提到的边缘情况涉及机体在运输期间无法检索地形数据的情况。RTL **. 在这些情况下,** RTL ALT M 的跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑跑具有普遍性.爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱的爱 爱 爱的爱 爱的 爱 爱的爱 爱 爱 爱的爱 爱 的爱 爱 的爱 爱 的爱 爱 爱 爱 爱 的 爱 爱 爱 的 爱 的爱 爱 爱 的 爱 爱 的 爱 爱 的 爱 的 的 冗长
此外,如果WP RFND USE (法语)也设定为 1, 使用测距器, 而不是在 RTL 期间使用地形数据库。 当然RTL ALT M 电话必须是在测距仪的操作范围内 它必须是健康的。
没有地面数据时的安全性
如果该机体正在执行需要地形数据的任务命令,但无法在两秒钟内检索地形数据(通常因为测距器故障、超出射程或地面站无法提供地形数据),该机体将切换为RTL模式(如果正在飞行)或解除武装(如果着陆)。
请注意,由于在这种情况下无法立即列明地形数据,它将进行正常的RTL解释。RTL ALT M 电话无论是高度还是高度RTL ALT 类型已设定为“ 1 ” 的基础是“ ” 。
用户报告的一个常见问题是,当用户换乘AU 我告诉你,在机体落地时,机体立即解除任务。 原因是射程查找器(可以从MP的飞行数据极力显示器的状态各项人权显示器的声纳 距域中检查)报告的高度比RNGFNDx MIN(例如**RNGFND1 MIN **)参数短,这意味着射程查找器在地面上报告"不健康". 其解决方案是降低RNGFNDx MIN值(可能为"0.05").
地形间距和精确度
**TERRAIN SPACING **参数控制从地面站请求地形高度时使用的网格大小(如果使用Lidar,则不使用). 这是默认的100m,但减少到30可能会提供更好的精度,牺牲GCS和自动驾驶之间更多的遥测流量,SD卡上9x多的文件存储空间,但只有地面站使用带有此分辨率的服务器. 马夫普罗西和任务规划师目前没有。 另外,如果机体行进非常快,自动驾驶可能无法快速嫉取和缓存数据以便实际使用增加的分辨率. 因此,建议您使用100米的**TERRAIN SPACING**。
对于较新的自动助理,带有1M RAM,恐怖主义 CACHE SZ可以这样 用于缓存地形瓷砖。 默认 12,但在STM32-H 小姐7处理器上 62.
如果地面站没有飞机要求的决议所要求的地形数据,地面站 你真是根据需要进行内插,以提供所要求的网格大小。鳏夫
地面精确度
SRTM数据库的精度因地球表面而异. 典型的准确度约为10米,但一名开发商注意到滑雪山峰的准确度为35米。 这使得之后 Ferrari的地形适合飞行高度在60塞族人以上的飞机. 对于在较低高度紧随其后的非常精确的地形,建议使用一个**向下面向利达尔或声纳**。
高性能自动驾驶的可选设置
- 设定恐怖主义改为1
- 设定恐怖主义 攻击至 30米,用于更精确的 AGL 计算
- 设定恐怖主义 CACHE SZ至 60 以加载更多瓷砖到内存( RAM)
警告
在规划包含不同高度-上方-地铁指令的任务时,要记住机体的高度-上方-地铁会逐渐在路标之间发生变化. 即它不会立即攀登或下降至新的目标高度-上方-地铁,因为它会从下一个方向开始.
在实际操作中,最好设定初始起飞指挥高度足够高,以清除障碍.

使用Lidar进行2米的示例任务
28. https://youtu.be/r4RBP0 LQ循序渐进
宽度 : 100%
译自 ArduPilot Copter「Terrain Following (in Auto, Guided, etc)」· 查看原文 · CC BY-SA 3.0
振动故障保护
振动故障安全性与Ar 原来ArduPilot的大多数其他故障安全性略有不同,因为它不会引发飞行模式的 61. 相反,它改变了控制高度的算法和高度控制模式的攀 导率。 它是默认启用的,但可以通过设置禁用FS VIBE 无 = 0.
高振动的影响
多缩写器可能会受到非常高的振动水平(超过60m/s/s),这会导致加速计饱和(即超出传感器所能测量的范围). 这导致“粘合”,意味着EKF无法准确计算其攀升率或垂直加速度. 这可能导致机体无法控制其攀升速度,在严重的情况下,可能导致机体在全速节流的情况下快速攀升.
当故障安全触发时
如果下列所有情况至少一秒钟是真实的,振动故障安全就会触发:
- E在本报告中,EKF的垂直速度创新是积极的(见机载日志的XKF3. IVD值)
- EKF的垂直位置创新是积极的(参见XKF3.IPD).
- EKF的速度差异为1或更高(参见XKF4.SV).
说明:
一个创新是预测值和最新(非IMU)值之间的差值。 A级差额EKF对估计数据充满信心。 0是非常好的, > 1是坏的.
会发生什么?
如果振动故障触发,将发生下列情况:
- “机动机体补偿”将出现在地面站。 EKF的攀升率将使用三阶辅助滤波器进行计算,这个滤波器比正常方法更能抵抗振动(但准确性较低).
- 高度控制器切换为防震性更强的两级控制器(位置->速度),而不是常规的三级控制器(即位置->速度->加速)
- 机体不会改变模式,但其高度控制会低于正常水平。 该飞行器可能超标其高度目标并/或对飞行员输入反应较慢.
从故障保险中回收
- 震动故障安全会在 EKF 恢复正常后15秒解除
- 将在《住房法》上展示“停止补偿”
- 高度和攀升率控制器将恢复到正常方法
译自 ArduPilot Copter「Vibration Failsafe」· 查看原文 · CC BY-SA 3.0